
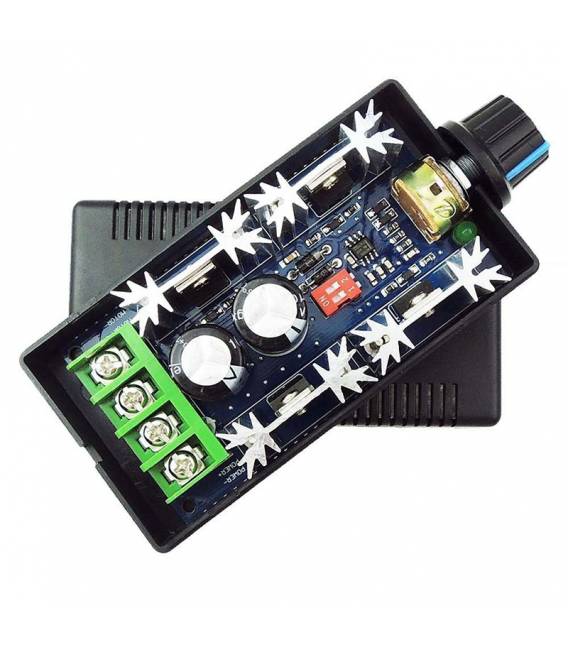

CCM9N PWM DC Regolatore di velocità motore 10V-50V 30A Controller DC PWM
Il prezzo originale era: 18,28 €.13,24 €Il prezzo attuale è: 13,24 €. Escluso IVA
CCM9N PWM DC Regolatore di velocità motore 10V-50V 30A Controller DC PWM
3 disponibili (ordinabile)
Descrizione
Controller CCM9N PWM DC 10V-50V 30A PWM DC Controller
Descrizione del prodotto
Caratteristiche:
Il regolatore di velocità del motore CC CCM9N offre una velocità variabile per il motore CC.
La gamma di velocità regolabile è del 5% -100%.
È possibile scegliere tre frequenze PWM: 240Hz, 2.2kHz, 22kHz;
Adatto per motore CC (o carico CC) entro 30A, corrente di picco 40A (max).
L’uso della temperatura ambiente è compreso tra -20 (-4) e 40 (104)
Potenziometro con funzione di commutazione.
Istruzioni per l’uso:
Prima di provare a collegare il controller, assicurarsi che l’alimentazione sia spenta.
ATTENZIONE: DO NON INVERSARE CARICHI DI ALIMENTAZIONE POSTIVI E NEGATIVI. QUESTO DANNEGGIA IL CONTROLLORE.
PER CAMBIARE LA DIREZIONE DEL MOTORE, SCAMBIO DEI FILI POSITIVI E NEGATIVI DEL MOTORE.
1. I cavi di collegamento si riferiscono alla (foto NO.7).
(Si consiglia di aggiungere un fusibile adeguatamente valutato in linea con l’alimentazione positiva.)
2. Seleziona la frequenza appropriata d
Tutorial: Come usare CCM9N PWM DC Regolatore di Velocità Motore
Il CCM9N è un regolatore di velocità per motori DC che consente di controllare la potenza elettrica fornita a motori da 10V a 50V, con una corrente massima di 30A. Ideale per progetti che richiedono controllo preciso della velocità del motore come robotici o impianti industriali domestici.
Cosa serve
- CCM9N PWM DC Regolatore
- Arduino Uno/Nano
- Motore DC compatibile
- Cavo di collegamento
Passi
- Collegare il CCM9N al motore DC seguendo la documentazione del prodotto.
- Connettere l’Arduino alla porta seriale per inviare comandi PWM.
- Programmare lo sketch Arduino che manda i valori PWM al regolatore.
- Testare la velocità minima e massima del motore con il CCM9N.
- Regolare eventuali parametri di funzionamento come il tempo di risposta o l’overcurrent protection.
Codice di esempio
void setup() {
  Serial.begin(9600);
}

void loop() {
  int speed = map(analogRead(A0), 0, 1023, 0, 255); // Regola la velocità del motore basata su un sensore di input analogico.
  Serial.write(speed);
}
Mini-progetto
Costruisci un modello di robot con ruote motorizzate controllate da questo regolatore. Usa sensori per il movimento e il controllo della velocità.
Errori comuni
- Non verificare la tensione del motore prima dell’installazione.
- Ignorare le istruzioni sul datasheet per i limiti di corrente.
- Utilizzare connettori inadeguati che possono causare cortocircuiti.
- Omettere il test della velocità minima e massima del motore.
Accessori consigliati
- Arduino Uno
- Motore DC 24V-50V
- Sensori di movimento
- Cavi seriale
Domande frequenti
Qual è la tensione di funzionamento?
Verifica sul datasheet del prodotto.
Quanto corrente può gestire?
30A massimo, verifica sul datasheet per dettagli aggiuntivi.
Informazioni aggiuntive
| Peso | 150 g |
|---|---|
| Dimensioni | 10,0 × 6,0 × 3,0 cm |
Prodotti correlati
-
In offerta!
BTS7971 Motore Driver
Il prezzo originale era: 29,28 €.21,21 €Il prezzo attuale è: 21,21 €. Escluso IVA Aggiungi al carrello -
In offerta!
Motore Motoriduttore Singolo Asse DC3-6V Rapporto 1:48 TT Smart Car
Il prezzo originale era: 2,87 €.2,49 €Il prezzo attuale è: 2,49 €. Escluso IVA Aggiungi al carrello -
In offerta!
JGA25-371 12V 130 RPM Motore con encoder
Il prezzo originale era: 25,60 €.12,37 €Il prezzo attuale è: 12,37 €. Escluso IVA Aggiungi al carrello -
In offerta!
Motore Motoriduttore Doppio Asse Tipo L DC3-6V rapporto 1:120 Smart Car, Rover, Robot
Il prezzo originale era: 2,02 €.1,75 €Il prezzo attuale è: 1,75 €. Escluso IVA Aggiungi al carrello