 ES
 IT Italiano
 EN English
 FR Français
 DE Deutsch
Descripción
Qué es
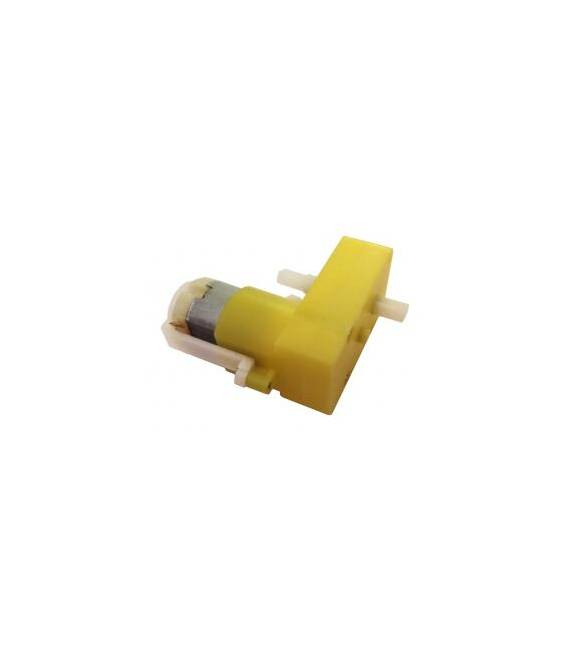
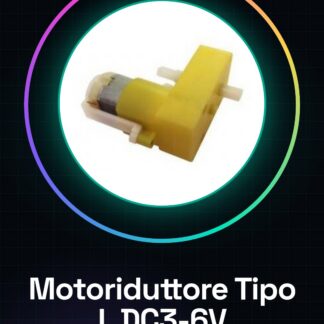
El motor reductor de eje doble Tipo L DC3-6V con relación de reducción 1:120 es un componente electrónico diseñado para aplicaciones que requieren una gran par de torsión. Este tipo de motor es ideal para integrar en robots, rovers y automobils inteligentes.
Características
- Tipo: Motor reductor de eje doble Tipo L
- Voltaje operativo: DC 03-06V
- Relación de reducción: 1:120
Para qué sirve
Este motor es adecuado para proyectos como rovers, robots y automobils inteligentes. Puede ser utilizado tanto por principiantes como por makers más experimentados. Es compatible con varios microcontroladores de Arduino o ESP.
Tutorial: Cómo usar Motor Reductor de Eje Doble Tipo L DC3-6V
Este motor reductor de eje doble con relación de reducción 1:120 es ideal para proyectos como robots, rovers y automobils inteligentes. Es adecuado tanto para principiantes como para makers más experimentados.
Qué necesitas
- Arduino Uno
- Cable USB
- Batería de 3-6V
- Controlador de motor (consulta el datasheet)
- Conectores
Pasos
- Verifica la tensión de la batería y asegúrate de que esté entre 3V y 6V.
- Conecta el controlador del motor al pin de control del Arduino.
- Conecta el motor reductor a los terminales del controlador.
- Descarga el ejemplo sketch proporcionado para controlar la dirección y la velocidad del motor.
- Carga el sketch en el Arduino usando el cable USB.
- Verifica que el motor gire en la dirección correcta.
- Regula la velocidad del motor modificando los valores en el sketch.
- Prueba la interacción con otros sensores para completar el proyecto.
Código de ejemplo
void setup() {
  pinMode(motorPin, OUTPUT);
}

void loop() {
  digitalWrite(motorPin, HIGH);
  delay(1000);
  digitalWrite(motorPin, LOW);
  delay(1000);
}
Miniproyecto
Crea un rover simple que se mueva hacia adelante y atrás respondiendo a los comandos.
Errores comunes
- Usar una tensión superior a 6V
- No usar un controlador de motor
- Invertir los conectores del motor
- Modificar el sketch sin probar antes
Accesorios recomendados
- Controlador de motor L298N
- Arduino Uno R3
- Batería de 4×1,5V AA
- Sensores de distancia HC-SR04
Preguntas frecuentes
¿Cuál es la tensión mínima para este motor?
La tensión mínima es 3V.
¿Puede usarse con Arduino Mega?
Sí, pero asegúrate de usar un driver compatible.
Valoraciones
No hay valoraciones aún.