 DE
 IT Italiano
 EN English
 ES Español
 FR Français
Beschreibung
Technische Beschreibung
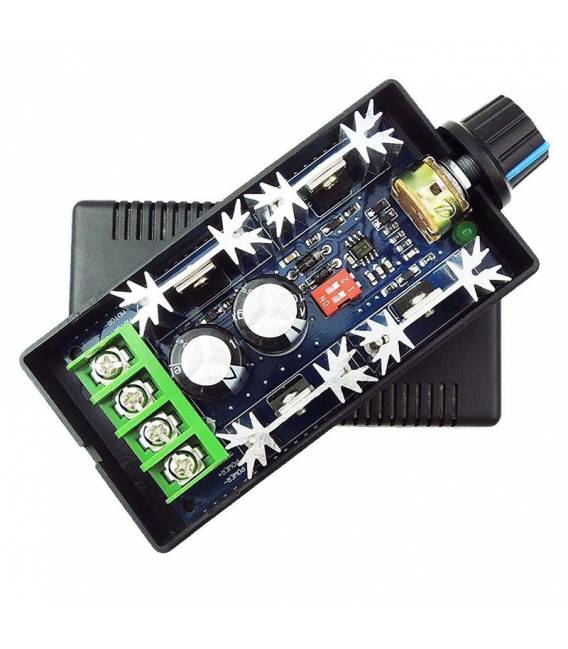
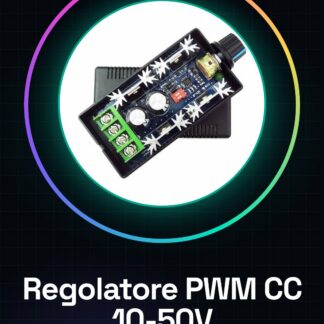
Der CCM9N PWM DC Geschwindigkeitsregler ist ein Gerät, das dazu entwickelt wurde, die Geschwindigkeit von DC-Motoren zu regulieren, die mit Spannungen zwischen 10V und 50V betrieben werden. Der Regler ermöglicht es, die elektrische Leistung, die an den Motor geleitet wird, über ein PWM-Signal (Pulsweitenmodulation) zu steuern, wobei eine maximale Stromstärke von 30A und ein Spitzenwert von 40A erreicht werden kann. Die einstellbare Geschwindigkeitsbreite beträgt 5% -100% und das Gerät unterstützt drei PWM-Frequenzen: 240Hz, 2,2kHz, 22kHz. Der CCM9N verfügt über einen Potentiometer, das es ermöglicht, die Geschwindigkeit des Motors zu regulieren und die Drehrichtung umzuschalten.
Der Geschwindigkeitsregler CCM9N ist für Anwendungen konzipiert, die eine präzise Geschwindigkeitssteuerung des Motors erfordern, wie Roboterik oder häusliche industrielle Anlagen. Es ist wichtig sicherzustellen, dass die Versorgung vor dem Verbinden des Controllers ausgeschaltet ist und dass die Versorgungssignale nicht umgekehrt sind, andernfalls könnte das Gerät beschädigt werden.
Kernspezifikationen
| Parameter | Wert |
| Modell | CCM9N |
| Typ | PWM DC Geschwindigkeitsregler Motoren |
| Versorgung | 10V-50V |
| Maximalstrom | 30A |
| Piklastrom | 40A |
| Regulierbare Geschwindigkeitsbereich | 5% -100% |
| PWM-Frequenzen | 240Hz, 2,2kHz, 22kHz |
| Betriebsumgebung | -20°C – 40°C |
| Potentiometer | Ja |
| Motorrichtungswechsel | Ja |
| Größe | N/D (siehe Hersteller-Datenblatt) |
| Schnittstelle | N/D (siehe Hersteller-Datenblatt) |
| Behälter | N/D (siehe Hersteller-Datenblatt) |
Installation und Nutzung
- Stellen Sie sicher, dass die Stromversorgung ausgeschaltet ist, bevor Sie mit dem Anschließen fortfahren.
- Verbinden Sie die Stromkabel des DC-Motors mit dem Geschwindigkeitsregler gemäß der Produktdokumentation.
- Wählen Sie die passende PWM-Frequenz für die Motor-Konfiguration aus.
- Verbinden Sie den Arduino mit der seriellen Schnittstelle, um PWM-Befehle an den Regler zu senden.
- Programmieren Sie das Arduino-Sketch, das PWM-Werte an den Regler sendet und testen Sie die minimalen und maximalen Geschwindigkeiten des Motors.
Kompatibilität und Anforderungen
- Der CCM9N PWM DC-Motor-Geschwindigkeitsregler ist kompatibel mit DC-Motoren, die von 10V bis 50V gespeist werden.
- Es ist möglich, den Regler mit Arduino Uno/Nano zu verwenden, um PWM-Befehle zu senden.
- Um ein Regler zu verwenden, ist ein kompatibler DC-Motor und ein Verbindungskabel erforderlich.
Grenzwerte und wichtige Hinweise
- Der Regler kann nicht mit nicht kompatiblen Lasten verwendet werden, die das PWM-Signal nicht unterstützen.
- Die Polung der Versorgungssignale darf nicht vertauscht werden, ansonsten kann das Gerät beschädigt werden.
- Die Nutzungstemperatur ist auf -20°C bis 40°C begrenzt.
- Um die Motorrichtung zu ändern, tauschen Sie die Polkabel des Motors.
Fehlersuche
Der Motor springt nicht an.
Wahrscheinliche Ursache: Das PWM-Signal wurde nicht korrekt gesendet.
Lösung: Prüfen Sie die Verbindung zwischen dem Arduino und dem Geschwindigkeitsregler und stellen Sie sicher, dass die PWM-Werte korrekt gesendet wurden.
Der Motor springt an, erreicht aber nicht die maximale Geschwindigkeit.
Wahrscheinliche Ursache: Die gewählte PWM-Frequenz könnte nicht für den Motor geeignet sein.
Lösung: Wählen Sie eine geeignete PWM-Frequenz für den Motor aus und testen Sie erneut.
Der Geschwindigkeitsregler überhitzt sich.
Wahrscheinliche Ursache: Die Arbeitsstromstärke könnte die maximale Stromstärke des Reglers überschreiten.
Lösung: Überprüfen Sie den Arbeitsstrom des Motors und reduzieren Sie die Last, falls erforderlich.
Der Motor funktioniert instabil.
Wahrscheinliche Ursache: Der Potentiometer könnte falsch eingestellt sein.
Lösung: Stellen Sie den Potentiometer ein, um eine stabile Motorfunktion zu erreichen.
Anwendungsfälle
Parkplatzsensor für den Garage
Ziel: Ein Alarmsystem für den Parkplatz der Garage zu erstellen.
Was benötigt wird: CCM9N PWM DC Geschwindigkeitsregler Motor, DC Motor, Arduino Uno/Nano, Entfernungssensoren.
Schritte: 1) Verbinden Sie den D.C. Motor mit dem Geschwindigkeitsregler. 2) Programmieren Sie den Arduino Sketch, um PWM-Befehle an den Regler zu senden. 3) Verbinden Sie die Distanzfühler mit dem Arduino, um die Parkplatzbelegung zu überwachen. 4) Testen Sie das Alarmsystem.
Erwartetes Ergebnis: Das Alarmsystem gibt eine Warnung aus, wenn ein Fahrzeug in den Parkplatz des Garages einfährt.
Haushaltsreinigungsroboter
Ziel: Einen Haushaltsreinigungsroboter zu erstellen.
Benötigt: CCM9N PWM D.C. Geschwindigkeitsregler, D.C. Motor, Arduino Uno/Nano, Bewegungsdetektoren.
Schritte: 1) Verbinden Sie den D.C. Motor mit dem Geschwindigkeitsregler. 2) Programmieren Sie den Arduino Sketch, um PWM-Befehle an den Regler zu senden. 3) Verbinden Sie die Bewegungsdetektoren mit dem Arduino, um die Anwesenheit von Staub zu überwachen. 4) Testen Sie den Reinigungsroboter.
Erwartetes Ergebnis: Der Haushaltsreinigungsroboter erkennt und reinigt automatisch Oberflächen.
Domänen Wassersystem
Ziel: Ein domänen Wassersystem zu erstellen.
Was ist notwendig: CCM9N PWM DC Geschwindigkeitsregler Motor, DC Motor, Arduino Uno/Nano, Feuchtesensoren.
Schritte: 1) Verbinden Sie den DC Motor mit dem Geschwindigkeitsregler. 2) Programmieren Sie das Arduino-Sketch, um PWM-Befehle an den Regler zu senden. 3) Verbinden Sie die Feuchtesensoren mit dem Arduino, um den Bodenfeuchtigkeitspegel zu messen. 4) Testen Sie das Wassersystem.
Erwartetes Ergebnis: Das domänen Wassersystem misst und bewässert die Pflanzen automatisch.
Gegenstandstransportroboter
Ziel: Ein Gegenstandstransportroboter zu erstellen.
Was ist notwendig: CCM9N PWM DC Geschwindigkeitsregler Motor, DC Motor, Arduino Uno/Nano, Positionssensoren.
Schritte: 1) Verbinden Sie den D.C. Motor mit dem Geschwindigkeitsregler. 2) Programmieren Sie den Arduino Sketch, um PWM-Befehle an den Regler zu senden. 3) Verbinden Sie die Positionssensoren mit dem Arduino, um die Position der Objekte zu erkennen. 4) Testen Sie den Transportroboter.
Erwartetes Ergebnis: Der Transportroboter erkennt und transportiert Objekte automatisch.
Industrieller Reinigungsroboter
Ziel: Erstellen eines industriellen Reinigungsroboters.
Benötigt: CCM9N PWM D.C. Geschwindigkeitsregler, D.C. Motor, Arduino Uno/Nano, Staubfühler.
Schritte: 1) Verbinden Sie den D.C. Motor mit dem Geschwindigkeitsregler. 2) Programmieren Sie den Arduino Sketch, um PWM-Befehle an den Regler zu senden. 3) Verbinden Sie die Staubfühler mit dem Arduino, um die Anwesenheit von Staub zu erkennen. 4) Testen Sie den industriellen Reinigungsroboter.
Erwartetes Ergebnis: Der industrielle Reinigungsroboter erkennt und reinigt automatisch Oberflächen.
Materialtransportrobot
Ziel: Einen Materialtransportrobot erstellen.
Was benötigt man: CCM9N PWM DC Geschwindigkeitsregler Motor, DC Motor, Arduino Uno/Nano, Gewichtssensoren.
Schritte: 1) Verbinden Sie den DC Motor mit dem Geschwindigkeitsregler. 2) Programmieren Sie das Arduino-Sketch, um PWM-Befehle an den Regler zu senden. 3) Verbinden Sie die Gewichtssensoren mit dem Arduino, um das Gewicht der Materialien zu erfassen. 4) Testen Sie den Materialtransportrobot.
Erwartetes Ergebnis: Der Materialtransportrobot erkennt und transportiert die Materialien automatisch.
Personentransportrobot
Ziel: Einen Personentransportrobot erstellen.
Was benötigt man: CCM9N PWM DC Geschwindigkeitsregler Motor, DC Motor, Arduino Uno/Nano, Anwesenheitsdetektoren.
Schritte: 1) Verbinden Sie den D.C. Motor mit dem Geschwindigkeitsregler. 2) Programmieren Sie den Arduino Sketch, um PWM-Befehle an den Regler zu senden. 3) Verbinden Sie die Anwesenheits-Sensoren mit dem Arduino, um die Anwesenheit von Personen zu erkennen. 4) Testen Sie den Personen-Transport-Roboter.
Erwartetes Ergebnis: Der Personen-Transport-Roboter erkennt und transportiert die Personen automatisch.
Gütertransport-Roboter
Ziel: Einen Gütertransport-Roboter erstellen.
Benötigt: CCM9N PWM D.C. Geschwindigkeitsregler, D.C. Motor, Arduino Uno/Nano, Entfernungssensoren.
Schritte: 1) Verbinden Sie den D.C. Motor mit dem Geschwindigkeitsregler. 2) Programmieren Sie den Arduino Sketch, um PWM-Befehle an den Regler zu senden. 3) Verbinden Sie die Entfernungssensoren mit dem Arduino, um die Entfernung der Güter zu erkennen. 4) Testen Sie den Gütertransport-Roboter.
Erwartetes Ergebnis: Der Gütertransport-Roboter erkennt und transportiert die Güter automatisch.
In der Verpackung
- 1 Stück
Vervollständigen Sie das Projekt
- Brushless Motor Controller / PWM Regler / Vorwärts und Rückwärts Schaltung 3650 3525 2418 2430 Motoren: Der Brushless Motor Controller / PWM Regler / Vorwärts und Rückwärts Schaltung 3650 3525 2418 2430 Motor ist kompatibel mit dem CCM9N PWM DC Geschwindigkeitsregler für die Steuerung der Motorgeschwindigkeit.
- 12/24V/7A 160W L298 PWM Geschwindigkeitsregler Doppelmotoransteuerungsmodul Industrielles Niveau: Das 12/24V/7A 160W L298 PWM Geschwindigkeitsregler Doppelmotoransteuerungsmodul Industrielles Niveau ist eine weitere Option für die Steuerung von DC-Motoren mit Arduino.
- 4000W AC 0-220V 20A PWM Geschwindigkeitsregler elektrischer Motoren: Der 4000W AC 0-220V 20A PWM Motorregler für die Steuerung von elektrischen Motoren mit Arduino ist eine weitere Option.
- DC 5V bis DC 35V 5A 90W Mini DC Motor PWM Modul Geschwindigkeitsregler Geschwindigkeitsregler Lichtregler: Der DC 5V bis DC 35V 5A 90W Mini DC Motor PWM Modul Geschwindigkeitsregler ist eine weitere Option für die Steuerung von kleinen DC-Motoren mit Arduino.
- PWM Regler Regler PWM Pumpenmotor CC 12V / 24V / 48V 60A 3KW: Der PWM Regler Regler PWM Pumpenmotor CC 12V / 24V / 48V 60A 3KW ist eine weitere Option für die Steuerung von CC-Motoren mit Arduino.
Technische FAQ
Wie verbinde ich den CCM9N PWM DC Motor Geschwindigkeitsregler?
Verbinden Sie die Stromversorgungskabel des DC-Motors an den Geschwindigkeitsregler gemäß der Produkt-Dokumentation. Verbinden Sie den Arduino mit der seriellen Schnittstelle, um PWM-Befehle an den Regler zu senden.
Welche PWM-Frequenzen unterstützt der CCM9N PWM DC-Geschwindigkeitsregler für Motoren?
Der Regler unterstützt drei PWM-Frequenzen: 240Hz, 2,2kHz, 22kHz.
Welche Temperaturgrenzwerte hat der CCM9N PWM DC-Geschwindigkeitsregler für Motoren?
Die Nutzungstemperatur liegt zwischen -20°C und 40°C.
Welche Stromgrenzwerte hat der CCM9N PWM DC-Geschwindigkeitsregler für Motoren?
Die maximale Stromstärke des Reglers beträgt 30A, mit einem Spitzenwert von 40A.
Tutorial: Wie man den CCM9N PWM DC-Geschwindigkeitsregler für Motoren verwendet
Das CCM9N ist ein Geschwindigkeitsregler für DC-Motoren, der es ermöglicht, die elektrische Leistung für Motoren von 10V bis 50V zu steuern, mit einer maximalen Stromstärke von 30A. Ideal für Projekte, die eine präzise Steuerung der Motor-Geschwindigkeit erfordern, wie Roboterik oder häusliche industrielle Anlagen.
Was du brauchst
- CCM9N PWM DC-Regler
- Arduino Uno/Nano
- Kompatibler DC-Motor
- Verbindungsleitung
Schritte
- Verbinden Sie das CCM9N mit dem DC-Motor gemäß der Produktdokumentation.
- Verbinden Sie das Arduino an die serielle Schnittstelle, um PWM-Befehle zu senden.
- Programmieren Sie das Arduino-Sketch, das PWM-Werte an den Regler sendet.
- Testen Sie die minimalen und maximalen Geschwindigkeiten des Motors mit dem CCM9N.
- Justieren Sie gegebenenfalls Betriebsparameter wie die Reaktionszeit oder die Überstromschutzfunktion.
Beispielcode
void setup() {
  Serial.begin(9600);
}

void loop() {
  int speed = map(analogRead(A0), 0, 1023, 0, 255); // Regola la velocità del motore basata su un sensore di input analogico.
  Serial.write(speed);
}
Mini-Projekt
Bauen Sie ein Modell eines Roboters mit motorgetriebenen Rädern, die von diesem Regler gesteuert werden. Verwenden Sie Sensoren für Bewegung und Geschwindigkeitskontrolle.
Häufige Fehler
- Überprüfe die Spannung des Motors nicht vor der Installation.
- Ignoriere die Anweisungen im Datenblatt für Strombegrenzungen.
- Verwende unzureichende Verbindungen, die Kurzschlüsse verursachen können.
- Überspringe die Prüfung der minimalen und maximalen Motorgeschwindigkeit.
Empfohlenes Zubehör
- Arduino Uno
- DC-Motor 24V-50V
- Bewegungssensoren
- Seriale Kabel
Häufige Fragen
Welche Betriebsspannung?
Überprüfe im Produkt-Datenblatt.
Wie viel Strom kann es verarbeiten?
Maximal 30A, für weitere Details siehe Datenblatt.
Rezensionen
Es gibt noch keine Rezensionen.