 ES
 IT Italiano
 EN English
 FR Français
 DE Deutsch
Descripción
Qué es
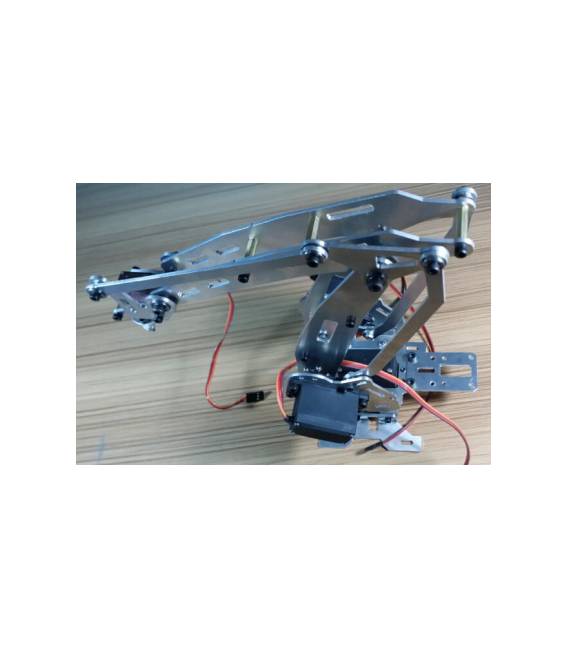
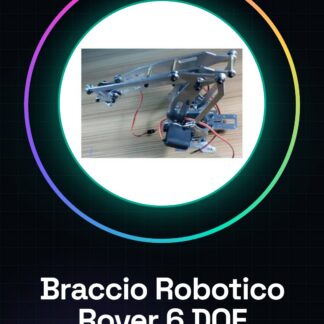
El brazo robótico Rover Carro en aluminio 6 DOF con servomotores TK011 es un componente ideal para proyectos de robótica y automatización. Este brazo, equipado con tantos grados de libertad (DOF), permite movimientos complejos y precisos.
Características
- 6 DOF para movimientos complejos
- En aluminio para resistencia y ligereza
Para qué sirve
Se necesitan para proyectos de rover, vehículos autónomos y robots en general. Ideal para la manipulación de objetos o la interacción con entornos complejos.
Tutorial: Cómo usar Brazo Robótico Rover Carro en Aluminio 6 DOF TK011
El brazo robótico Rover Carro de aluminio 6 DOF con servomotores es ideal para proyectos de automatización y robótica. Se adapta perfectamente a los makers que buscan un soporte robusto y flexible para experimentos y prototipos. Este brazo robótico permite movimientos complejos gracias a sus 6 grados de libertad, convirtiéndolo en una excelente opción para aplicaciones como la manipulación de objetos o la interacción con entornos reales.
Qué necesitas
- Arduino Uno
- Cable USB
- Batería LiPo (consulta el datasheet)
- Conectores de servomotores
- Herramienta de montaje
Pasos
- Conecta el Arduino Uno al ordenador mediante cable USB.
- Instala la biblioteca Servo para Arduino.
- Conecta los servomotores del brazo robótico a los pines del Arduino (consulta el datasheet).
- Carga el sketch de ejemplo proporcionado con el kit o crea uno nuevo siguiendo las instrucciones.
- Verifica que los servomotores se muevan correctamente a través de la consola serial de Arduino.
- Configurar los movimientos adicionales del brazo robótico modificando el sketch base.
- Probar el brazo robótico con una batería LiPo (verifica en el datasheet) para asegurarte de que funcione sin alimentación USB.
Código de ejemplo
// Includi la libreria Servo
#include <Servo.h>
// Definisci i pin di connessione dei servomotori
const int servoPin1 = 9;
const int servoPin2 = 10;
// Crea oggetti per i servomotori
Servo myServo1;
Servo myServo2;
void setup() {
  // Collega i servomotori ai pin definiti
  myServo1.attach(servoPin1);
  myServo2.attach(servoPin2);
}
void loop() {
  // Esegui movimenti di base per testare il braccio robotico
  myServo1.write(90); // Posizione centrale del servomotore
  delay(500);
}
Miniproyecto
Crea un pequeño rover con este brazo robótico. Conectalo a una base móvil y programalo para realizar movimientos básicos como tomar objetos o interactuar con el entorno.
Errores comunes
- Conectar los servomotores a los pines incorrectos.
- No configurar correctamente la biblioteca Servo.
- Usar voltaje superior al límite de los servomotores.
- No probar el brazo robótico con baterías LiPo antes de usarlo sin alimentación USB.
Accesorios recomendados
- Batería LiPo para Arduino
- Conexiones seriales para el monitoreo del brazo robótico
- Base móvil para rover (SKU: ARD005921)
- Kit de prototipo electrónico
Preguntas frecuentes
¿El brazo robótico puede ser utilizado con otros microcontroladores además de Arduino?
Sí, pero podría requerir la instalación de bibliotecas específicas para el control de servomotores.
¿Cuál es la tensión mínima y máxima recomendada para los servomotores?
Verifica el datasheet del producto para obtener estos detalles precisos.
Valoraciones
No hay valoraciones aún.