 DE
 IT Italiano
 EN English
 ES Español
 FR Français
Beschreibung
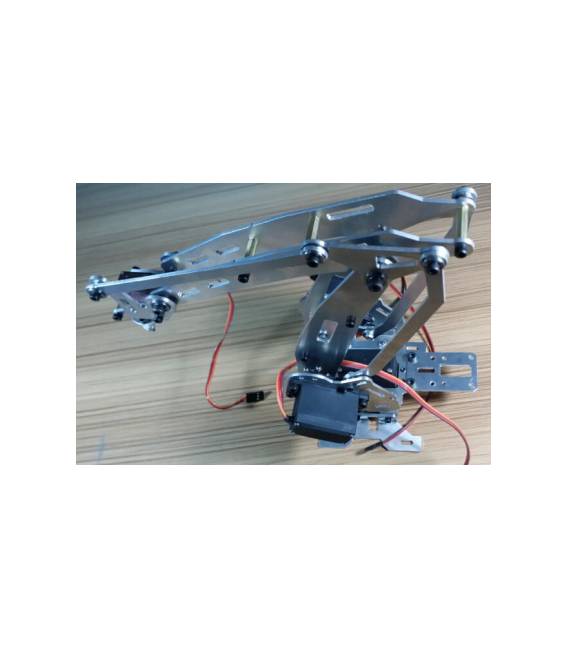
Was ist das? Der Aluminium Rover-Arme mit 6 Gelenken und Servomotoren TK011 ist ein ideales Bauteil für robotische und automatisierungstechnische Projekte. Mit 6 Freiheitsgraden ermöglicht er komplexe und präzise Bewegungen.
Funktionen:
– 6 Gelenke für komplexe Bewegungen
– In Aluminium gefertigt für Haltbarkeit und Leichtigkeit
Zweck:
Dieser Arm ist ideal für Rover-Projekte, autonome Fahrzeuge und allgemeine Roboter. Er eignet sich hervorragend zur Manipulation von Objekten oder zur Interaktion mit komplexen Umgebungen.
Tutorial: Wie man verwendet
Der Aluminium Rover-Arme mit 6 Gelenken und Servomotoren ist ideal für automatisierungstechnische und robotische Projekte. Er ist perfekt für Makers, die ein robustes und flexibles Experimentier- und Prototypen-System benötigen. Der Arm ermöglicht komplexe Bewegungen durch seine 6 Freiheitsgrade und ist eine optimale Wahl für Anwendungen wie Objektmannipulation oder Interaktion mit realen Umgebungen.
Was braucht man:
– Arduino Uno
– USB-Kabel
– Lithium-Polymer-Batterie (siehe Datenblatt)
– Servomotor-Konnektoren
– Montagewerkzeug
Schritte:
1. Verbinden Sie das Arduino Uno mit dem Computer über das USB-Kabel.
2. Installieren Sie die Servo-Bibliothek für Arduino.
3. Verbinden Sie die Servomotoren des Robot-Arms an die Pins des Arduino (siehe Datenblatt).
4. Laden Sie das Beispiel-Sketch, das mit dem Kit geliefert wird, oder erstellen Sie ein neues nach den Anweisungen.
5. Überprüfen Sie, ob die Servomotoren korrekt funktionieren, indem Sie die serielle Konsole von Arduino verwenden.
6. Konfigurieren Sie die Bewegungen des Robot-Arms, indem Sie das Basis-Sketch anpassen.
7. Testen Sie den Arm mit einer Lithium-Polymer-Batterie (siehe Datenblatt), um sicherzustellen, dass er auch ohne USB-Aufschaltung funktioniert.
Beispielcode:
// Bibliothek Servo einbinden
#include
// Definieren Sie die Pins für die Servomotoren
const int servoPin1 = 9;
const int servoPin2 = 10;
// Erstellen Sie Objekte für die Servomotoren
Servo myServo1;
Servo myServo2;
void setup() {
myServo1.attach(servoPin1);
myServo2.attach(servoPin2);
}
void loop() {
myServo1.write(90); // Mittlere Position des Servomotors
delay(500);
}
Mini-Projekt:
Erstellen Sie einen kleinen Rover mit diesem Robot-Arm. Verbinden Sie ihn mit einer mobilen Basis und programmieren Sie ihn, um grundlegende Bewegungen wie das Aufheben von Objekten oder die Interaktion mit der Umgebung auszuführen.
Häufige Fehler:
– Falsche Verbindung der Servomotoren an die Pins.
– Ungenügende Konfiguration der Servo-Bibliothek.
– Verwendung von Spannungen, die über die Grenzwerte der Servomotoren hinausgehen.
– Keine Tests mit Lithium-Polymer-Batterien vor der Nutzung ohne USB-Aufschaltung.
Empfohlene Zubehör:
– Lithium-Polymer-Batterie für Arduino
– Serielle Verbindung für die Überwachung des Robot-Arms
– Mobiler Rover-Boden (SKU: ARD005921)
– Elektronisches Prototypen-Kit
Häufig gestellte Fragen:
Kann der Robot-Arm auch mit anderen Mikrocontrollern als Arduino verwendet werden? Ja, aber es könnte spezifische Bibliotheken zur Steuerung der Servomotoren installieren sein.
Welche Spannungsbereiche sind für die Servomotoren empfohlen? Bitte sehen Sie im Produkt-Datenblatt nach, um diese genauen Details zu erhalten.
Rezensionen
Es gibt noch keine Rezensionen.