 DE
 IT Italiano
 EN English
 ES Español
 FR Français
Beschreibung
Was ist das
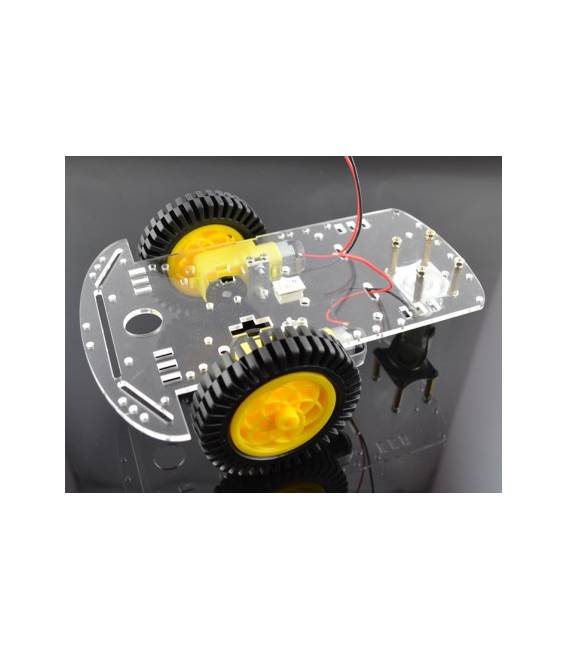
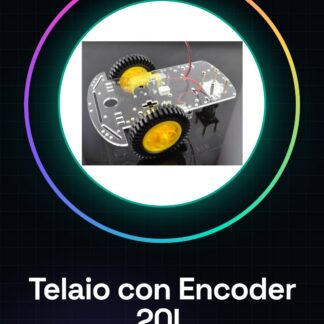
Der intelligente Geschwindigkeits-Fahrzeugrahmen mit 20-Spuren-Encoder ist ein Kit, das für die Herstellung von robotischen Fahrzeugen mit präziser Geschwindigkeitssteuerung konzipiert ist. Es enthält einen vorkonfigurierten Rahmen und einen 20-Spuren-Encoder zur Messung der Radrotation.
Eigenschaften
- Intelligente Geschwindigkeits-Fahrzeugrahmen
- 20-Spuren-Encoder
- SKU: ARD001286
- Preis: 24,58 €
Wofür es dient
Dieser Rahmen ist ideal für Arduino-Projekte und intelligente Smart-Cars. Der 20-Spuren-Encoder ist entscheidend für die Geschwindigkeitssteuerung intelligenter Fahrzeuge, da er die Radrotation misst und die Geschwindigkeit des Fahrzeugs entsprechend einstellt. Er kann von Anfängern und Fortgeschrittenen für grundlegende Robotik-Projekte verwendet werden.
Tutorial: Wie man den intelligente Geschwindigkeits-Fahrzeugrahmen verwendet
Der 20-Spuren-Encoder ist ein wesentlicher Komponente zur Steuerung der Geschwindigkeit von intelligenten Autos. Gut für Anfänger und Fortgeschrittene.
Was du brauchst
- 20-Spuren-Encoder
- Arduino
- Gleichstrom-Motoren
- Widerstände 10kΩ
Schritte
- Überprüfe im Datenblatt die Spezifikationen des Encoders.
- Montiere die Gleichstrom-Motoren auf den Rahmen.
- Verbinde die Gleichstrom-Motoren an die Energie-Pins des Arduino.
- Verbinde den Encoder an den Pin A0 des Arduino.
- Verbinde eine Widerstand 10kΩ zwischen GND und dem Masse-Pin des Encoders.
- Lade den bereitgestellten Arduino-Code.
- Teste die Verbindung mit einem Beispiel-Sketch.
- Kalibriere die Empfindlichkeit des Encoders.
Beispielcode
```
#include <AccelStepper.h>

AccelStepper stepper(AccelStepper::FULL_LEFT_TO_RIGHT, 2, 3);

void setup() {
  stepper.setMaxSpeed(200);
  stepper.setAcceleration(100);
}

void loop() {
  int value = analogRead(A0);
  stepper.setSpeed(value);
}
```
Mini-Projekt
Erstelle ein intelligentes Geschwindigkeits-System für ein robotisches Fahrzeug in 30 Minuten.
Häufige Fehler
- Vergiss, den Encoder zu kalibrieren.
- Verbinde die Pins des Encoders im falschen Aufbau.
- Verwende keine passenden Widerstände.
- Vergiss das Laden des Arduino-Codes.
Empfohlenes Zubehör
- DC-Motoren
- Widerst 10kΩ
- Arduino
- Elektrische Kabel
Häufige Fragen
Wie kalibriere ich den Codierer?
Messe die Position des Codierers an zwei Endpunkten und passe den Arduino-Code an.
Kann ich Schrittmotoren verwenden?
Ja, aber es könnte einen anderen Code erfordern.
Welche Spezifikationen sollte ich im Datenblatt überprüfen?
Überprüfe die Betriebsspannung und die Anschlusspins.
Rezensionen
Es gibt noch keine Rezensionen.