 DE
 IT Italiano
 EN English
 ES Español
 FR Français
Beschreibung
Was ist das
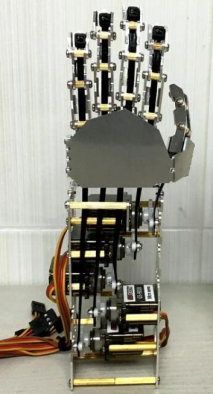
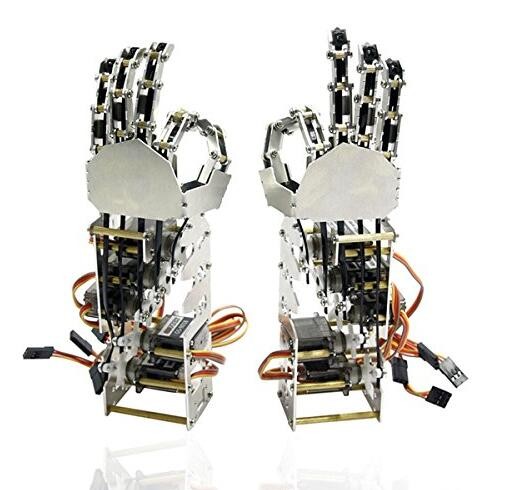
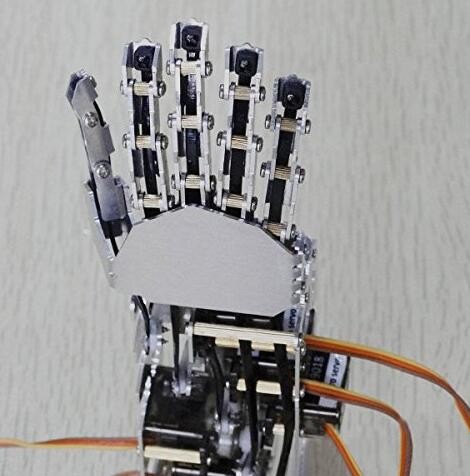
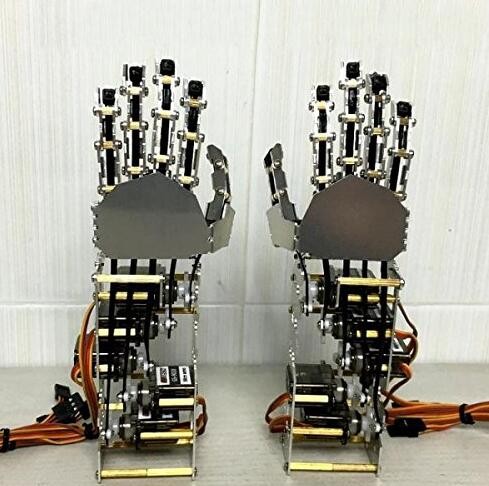
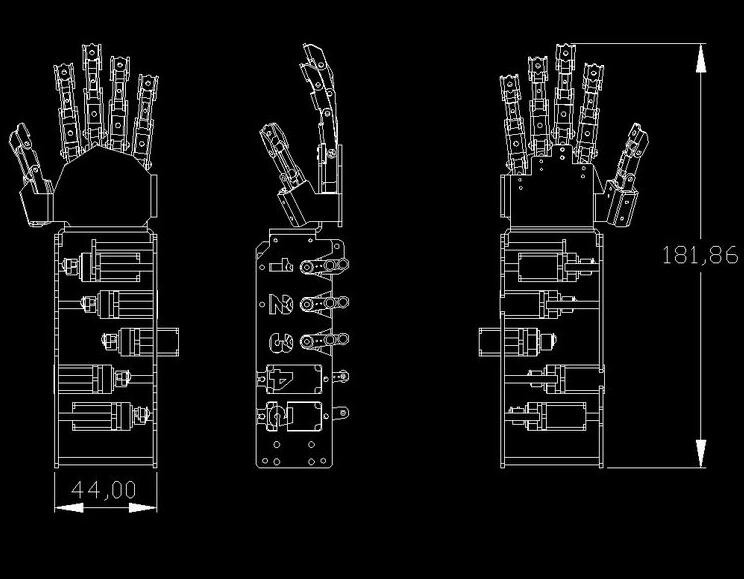
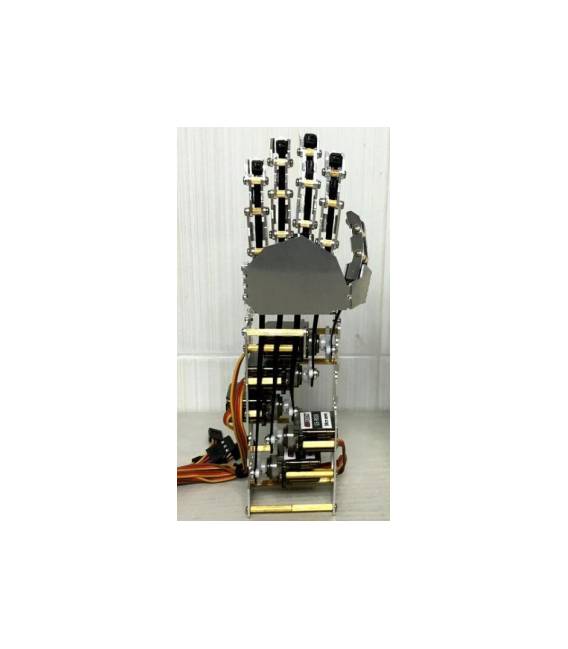
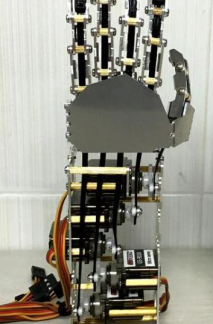
Der Fünf-Gelenk-Handfinger des Roboters der linken Hand ist ein nicht zusammengebauter Komponententeil, der für Projekte in Robotik und Elektronik verwendet werden soll. Erfordert die Montage durch den Benutzer.
Eigenschaften
- 5 Freiheitsgrade (DOF)
- Linker Handfinger
- SKU: ARD0010502
- Preis: 98,98 €
Wofür es dient
Der robotische Finger ist ideal für Projekte, die bewegliche Gelenke erfordern, wie robotische Hände oder interaktive Projektionen. Er kann verwendet werden, um einfache Grußbewegungen zu erstellen oder komplexere Bewegungen zu implementieren. Kompatibel mit Arduino und ähnlichen Plattformen.
Anleitung: Wie man den Fünf-Gelenk-Handfinger des Roboters verwendet
Dieser Komponententeil ist ideal für Projekte, die bewegliche Gelenke erfordern, wie robotische Hände oder interaktive Projektionen. Eignet sich für Anfänger und Fortgeschrittene im Maker-Bereich.
Was du brauchst
- Fünf-Gelenk-Handfinger des Roboters (SKU ARD0010502)
- Arduino UNO oder kompatibel
- Kabelbänder
- Ladegerät
Schritte
- 1. Stellen Sie sicher, dass der Bauteil funktioniert und dass alle Finger beweglich sind.
- 2. Verbinden Sie den Arduino UNO mit dem Computer für das Laden des Codes.
- 3. Verbinden Sie den Stromversorgungsaggregat mit dem Arduino.
- 4. Verbinden Sie den Arduino mit dem Basismotor der Hand.
- 5. Verbinden Sie jeden Finger mit dem entsprechenden Motor, indem Sie die Kabelverbindungen verwenden.
- 6. Laden Sie den Beispielcode für die Steuerung der Fingerbewegungen.
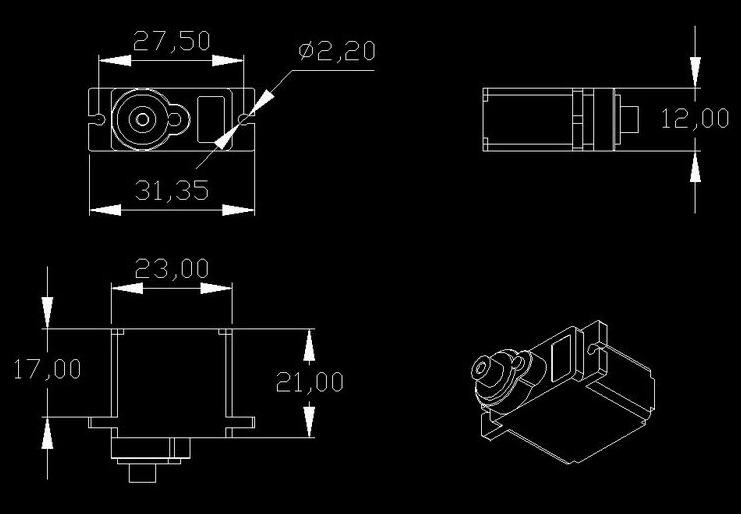
- 7. Überprüfen Sie im Datenblatt die Motor-Spezifikationen für eventuelle Anpassungen.
- 8. Testen Sie die Bewegung der Finger, um sicherzustellen, dass alles korrekt funktioniert.
Mini-Projekt
Erstellen Sie eine einfache Begrüßungsgeste mit den Fingerbewegungen. Schätzungszeit: 30 Minuten.
Häufige Fehler
- Überprüfen Sie nicht im Datenblatt die Motor-Spezifikationen, bevor Sie sie verbinden.
- Verbinden Sie den Arduino direkt mit den Motoren ohne Stromversorgungsaggregat.
- Überspringen Sie den Test der Finger nach der Verbindung.
- Verwende keine Kabelbündel, um Motoren an die Finger anzuschließen.
Empfohlenes Zubehör
- Kompatibler Stromversorger
- Kabelbündel
- Grundmotor für die Hand
- Komponentendatenblatt
Häufige Fragen
Wie kann ich die Bewegungen der Finger vor dem Anschließen testen?
Überprüfe im Datenblatt die Spezifikationen der Motoren und versuche die Finger manuell zu bewegen.
Welche Spezifikationen sollte ich im Datenblatt überprüfen?
Überprüfe die Betriebsspannung und den Widerstand der Motoren.
Funktioniert das Beispiel-Skript mit Arduino Nano?
Überprüfe, ob das Skript Arduino Nano unterstützt oder Anpassungen erfordert.
Kann ich diesen Komponenten für 3D-Druck-Projekte verwenden?
Dieser Komponente ist für Robotik und nicht für 3D-Druck konzipiert.
Rezensionen
Es gibt noch keine Rezensionen.