
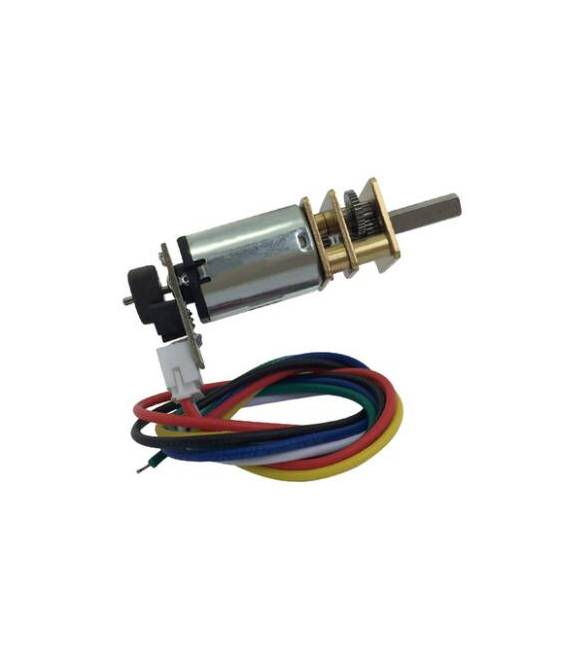


Motoriduttore micro-metallo con encoder – 6V 150 giri / min 100: 1
Il prezzo originale era: 14,15 €.10,26 €Il prezzo attuale è: 10,26 €. Escluso IVA
Il motoriduttore micro-metallo 6V 150 giri/min con encoder 100:1 è perfetto per i tuoi progetti di robotica e prototipi.
Disponibile su ordinazione
Descrizione
Cos’è
Il motoriduttore micro-metallo con encoder 6V 150 giri/min 100:1 è un componente elettrico che combina un motore con un riduttore di velocità e un encoder. Il riduttore permette di ottenere una velocità di rotazione inferiore rispetto al motore, mentre l’encoder fornisce un segnale digitale che indica la posizione e la rotazione del motore.
Caratteristiche
- Tensione di alimentazione: 6V
- Velocità di rotazione: 150 giri/min
- Rapporto di riduzione: 100:1
- Materiali: metallo
A cosa serve
Questo motoriduttore è ideale per progetti di robotica, dispositivi di precisione e prototipi meccanici che richiedono un controllo preciso della posizione e della velocità. Può essere utilizzato per azionare ruote, bracci robotici o altri componenti meccanici. La compatibilità con Arduino e ESP è verifica sul datasheet.
Tutorial: Come usare Motoriduttore micro-metallo con encoder 6V 150 giri/min 100:1
Il motoriduttore micro-metallo con encoder è ideale per progetti che richiedono precisione e controllo dettagliato, come robotica, dispositivi di precisione e prototipi meccanici. È adatto per maker principianti e intermedi che desiderano esplorare il controllo di motore.
Cosa serve
- Arduino
- Connessioni
- Software di programmazione
- Batterie o alimentatore
- Sensori aggiuntivi (opzionali)
- Stampa 3D per prototipi (opzionali)
Passi
- Collegare il motoriduttore al circuito di alimentazione (6V)
- Collegare il motoriduttore all’Arduino usando i connettori appropriati
- Configurare il software per leggere i segnali dell’encoder
- Scrivere uno sketch Arduino per controllare il motore
- Testare il motore con diversi comandi di velocità e direzione
- Verifica che l’encoder funzioni correttamente
- Ottimizzare lo sketch per migliorare la precisione
- Progettare un prototipo meccanico per il motore
Codice di esempio
void setup() {
  // Configura i pin del motoriduttore
}

void loop() {
  // Controlla il motore con comandi di velocità e direzione
}
Mini-progetto
Progetto di base: Costruisci un piccolo robot che si muove in base ai comandi dell’encoder. Usa il motoriduttore per guidare il robot e l’encoder per controllare la sua posizione.
Errori comuni
- Collegamento errato tra Arduino e motoriduttore
- Impostazioni del software non corrette per l’encoder
- Alimentazione insufficiente per il motore
- Problemi di sincronizzazione tra motore e encoder
Accessori consigliati
- Connessioni per Arduino
- Batterie o alimentatore per Arduino
- Stampa 3D per prototipi
- Sensori di posizione
Domande frequenti
Come posso controllare la velocità del motore?
Modifica lo sketch per regolare i comandi di velocità.
Qual è la differenza tra encoder e potenziometro?
L’encoder fornisce informazioni precise sulla posizione e la velocità del motore, mentre il potenziometro regola la resistenza elettrica.
Informazioni aggiuntive
| Peso | 35 g |
|---|---|
| Tensione | 6 V |
| Velocità | 150 giri/min |
Prodotti correlati
-
In offerta!
10 Pezzi Cilindro in ottone esagonale da 8 mm – dorato
Il prezzo originale era: 2,56 €.1,97 €Il prezzo attuale è: 1,97 €. Escluso IVA Aggiungi al carrello -
In offerta!
DSM501A Particelle di polvere
Il prezzo originale era: 11,19 €.8,11 €Il prezzo attuale è: 8,11 €. Escluso IVA Aggiungi al carrello -
In offerta!
Regolatore di regolazione della velocità del motore CC CCMHCN 6V-90V 15A 1000W PWM
Il prezzo originale era: 12,46 €.9,03 €Il prezzo attuale è: 9,03 €. Escluso IVA Aggiungi al carrello -
In offerta!
Voltmetro a LED dell’alimentazione del modulo Step-up boost da DC 4.3-32V a 5-52V 5-600V
Il prezzo originale era: 8,43 €.6,11 €Il prezzo attuale è: 6,11 €. Escluso IVA Aggiungi al carrello