
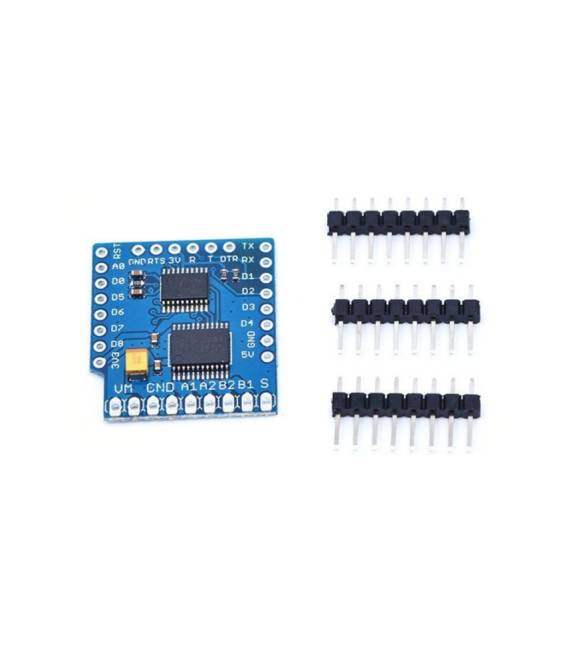

Protezione motore per driver doppio motore WeMos D1 mini I2C TB6612FNG (1A) V1.0.0 M85
Il prezzo originale era: 6,48 €.4,70 €Il prezzo attuale è: 4,70 €. Escluso IVA
Protezione motore per driver doppio motore WeMos D1 mini I2C TB6612FNG (1A) V1.0.0 M85
Disponibile su ordinazione
Descrizione
Cos’è
La Protezione motore per driver doppio motore WeMos D1 mini I2C TB6612FNG (1A) V1.0.0 M85 è un componente elettronico progettato per proteggere i motori collegati a un driver TB6612FNG.
Caratteristiche
- Compatibile con driver doppio motore WeMos D1 mini I2C TB6612FNG
- Corrente di uscita massima: 1A
- Verifica sul datasheet: versione del prodotto
- Verifica sul datasheet: dimensioni
A cosa serve
Questo componente è ideale per progetti di prototipo e robotica che richiedono il controllo di motori DC con protezioni integrate. È particolarmente utile per i maker che iniziano a lavorare con motori e desiderano un sistema di protezione robusto e semplice da utilizzare. Esempi di utilizzo includono la realizzazione di piccoli robot che si muovono avanti e indietro.
Tutorial: Come usare Protezione motore per driver doppio motore WeMos D1 mini I2C TB6612FNG
La protezione motore per driver doppio motore WeMos D1 mini I2C TB6612FNG è ideale per i progetti che richiedono controllo di motori DC con protezioni integrate. Questo componente è particolarmente utile per i maker che stanno iniziando a lavorare con motori e vogliono un sistema di protezione robusto e semplice da utilizzare.
Cosa serve
- Driver motore TB6612FNG
- WeMos D1 mini
- Connessioni I2C
- Motore DC
- Fonte alimentazione
- Connettori
- Jumpers
Passi
- Collegare il driver motore TB6612FNG al WeMos D1 mini tramite connessioni I2C (SDA e SCL).
- Verificare la corretta alimentazione del circuito con la fonte adeguata.
- Collegare i motori DC ai connettori del driver.
- Installare la libreria Adafruit Motor Shield per il controllo del driver.
- Scrivere uno sketch Arduino per controllare i motori.
- Verificare la funzione delle protezioni integrate nel driver.
- Testare il sistema con vari carichi.
- Ottimizzare il codice per la gestione delle protezioni.
Codice di esempio
void setup() {
  Wire.begin();
  motorShield.begin();
}

void loop() {
  motorShield.motor1Run(FORWARD, 200);
  delay(1000);
  motorShield.motor1Run(STOP, 0);
  delay(1000);
}
Mini-progetto
Realizzare un piccolo robot che si muove avanti e indietro utilizzando i motori protetti da questo driver. Il robot dovrebbe essere in grado di fermarsi in caso di sovraccarico.
Errori comuni
- Collegamento errato delle linee I2C.
- Alimentazione insufficiente.
- Errore di configurazione del driver.
- Sovraccarico dei motori.
Accessori consigliati
- Libreria Adafruit Motor Shield
- Kit di connettori
- Jumpers
- Motore DC 12V
Domande frequenti
Qual è la corrente massima del driver?
Verifica sul datasheet.
Come posso controllare il driver senza WeMos D1 mini?
Puoi utilizzare qualsiasi microcontrollore con supporto I2C.
Quali protezioni sono integrate nel driver?
Verifica sul datasheet.
Prodotti correlati
-
In offerta!
Kit resistori 1/4 w, 3,9 K-10 m, 50 pezzi di 50 tipi: 5,6 K 56 K 560 K 6,8 K 62 K 620 K 7,5 K 68 K 680 K 8,2 K 75 K 750 K 9,1 K
Il prezzo originale era: 13,61 €.9,86 €Il prezzo attuale è: 9,86 €. Escluso IVA Aggiungi al carrello -
In offerta!
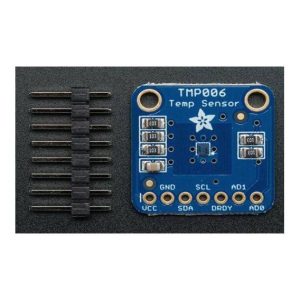
TMP006 Sensore termopila IR senza contatto
Il prezzo originale era: 15,08 €.12,62 €Il prezzo attuale è: 12,62 €. Escluso IVA Aggiungi al carrello -
In offerta!
10 Pezzi Cilindro in ottone esagonale da 8 mm – dorato
Il prezzo originale era: 2,56 €.1,97 €Il prezzo attuale è: 1,97 €. Escluso IVA Aggiungi al carrello -
In offerta!
MG946R è una versione aggiornata di MG995 MG945 MG996R
Il prezzo originale era: 12,65 €.9,17 €Il prezzo attuale è: 9,17 €. Escluso IVA Aggiungi al carrello