
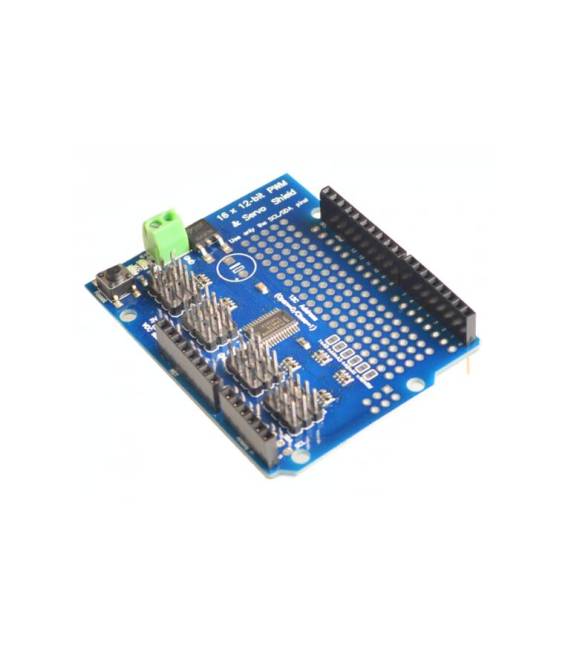

PCA9685pw Modulo 12 bit PWM / Servo Shield Servo drive a 16 vie Modulo AB5
Il prezzo originale era: 11,70 €.8,48 €Il prezzo attuale è: 8,48 €. Escluso IVA
Il modulo PCA9685pw offre 16 canali PWM/Servo per Arduino, ideale per il controllo di motori e servomotori. Facilita progetti complessi con precisione e facilità.
Disponibile su ordinazione
Descrizione
Cos’è
Il modulo PCA9685pw è uno shield per Arduino che permette di controllare fino a 16 motori o servomeccanismi. Offre una risoluzione di 12 bit per ogni canale, garantendo un controllo preciso e accurato.
Caratteristiche
- 16 canali PWM/Servo
- Risoluzione 12 bit
- Compatibile con Arduino
- SKU: ARD0010481
- Prezzo: 8.48 €
A cosa serve
Il modulo PCA9685pw è ideale per progetti che richiedono il controllo preciso di motori e servomeccanismi. Alcuni usi tipici includono la costruzione di carrelli robotici, robot a 4 ruote e sistemi di controllo di precisione.
Tutorial: Come usare PCA9685pw Modulo 12 bit PWM / Servo Shield
Il PCA9685pw è un modulo PWM/Servo Shield per Arduino che ti permette di controllare fino a 16 motori o servomeccanismi. Utile per progetti che richiedono un controllo preciso.
Cosa serve
- Arduino
- Cavo di alimentazione
- 16 motori/servomeccanismi
Passi
- 1. Scarica e installa la libreria PCA9685 dalla libreria manager di Arduino.
- 2. Collega il modulo PCA9685 al tuo Arduino tramite i seguenti pin: VCC a 5V, GND a GND, SDA a SDA, SCL a SCL.
- 3. Verifica sul datasheet il range di frequenza del tuo servomeccanismo.
- 4. Usa il seguente codice per inizializzare il modulo: `PCA9685 pwm(0x40);`
- 5. Imposta la frequenza PWM con `pwm.setPWMFreq(50);`.
- 6. Controlla un singolo servo con `pwm.setPWM(channel, 0, pulseWidth);` dove `channel` è il canale (0-15) e `pulseWidth` è il valore del pezzo.
- 7. Per controllare più servomeccanismi, ripeti passi 5 e 6 per ogni servomeccanismo.
- 8. Testa il modulo con un servomeccanismo per verificare il funzionamento.
Codice di esempio
```pwm.setPWMFreq(50); pwm.setPWM(0, 0, 4096);```Mini-progetto
Costruisci un carrello a 4 servomeccanismi che si muove in 4 direzioni. Usa 4 servomeccanismi per controllare le ruote e un pulsante per inviare comandi.
Errori comuni
- Dimenticare di verificare la frequenza sul datasheet.
- Collegare i pin sbagliati.
- Impostare la frequenza PWM troppo alta o troppo bassa.
- Usare valori di pezzo estremi che danneggiano i servomeccanismi.
Accessori consigliati
- Servomeccanismi
- Ruote da servomeccanismo
- Pulsanti
- Cordoni di protezione
Domande frequenti
Come impostare la frequenza PWM?
Usa `pwm.setPWMFreq(50);` per una frequenza di 50 Hz, comune per i servomeccanismi.
Perché il servomeccanismo non risponde?
Verifica la corretta connessione e la frequenza PWM. Assicurati che il servomeccanismo supporti la frequenza impostata.
Posso usare questo modulo con Arduino UNO?
Sì, il modulo è compatibile con Arduino UNO.
Prodotti correlati
-
In offerta!
Adattatore per Modulo Wireless 8 Pin NRF24L01 2,4 Ghz compatibile con Arduino
Il prezzo originale era: 2,56 €.1,97 €Il prezzo attuale è: 1,97 €. Escluso IVA Aggiungi al carrello -
In offerta!
Micro Pompa RS-360SH DC per Acqua Liquidi Motore Acquari
Il prezzo originale era: 7,66 €.5,20 €Il prezzo attuale è: 5,20 €. Escluso IVA Aggiungi al carrello -
In offerta!
Motore elettrico DIYM30 doppio asse per elicotteri aeromodellismo
Il prezzo originale era: 1,96 €.1,70 €Il prezzo attuale è: 1,70 €. Escluso IVA Aggiungi al carrello -
In offerta!
Servo motore MG995 55G coppia 13KG ingranaggi in metallo Arduino
Il prezzo originale era: 10,25 €.7,79 €Il prezzo attuale è: 7,79 €. Escluso IVA Aggiungi al carrello