
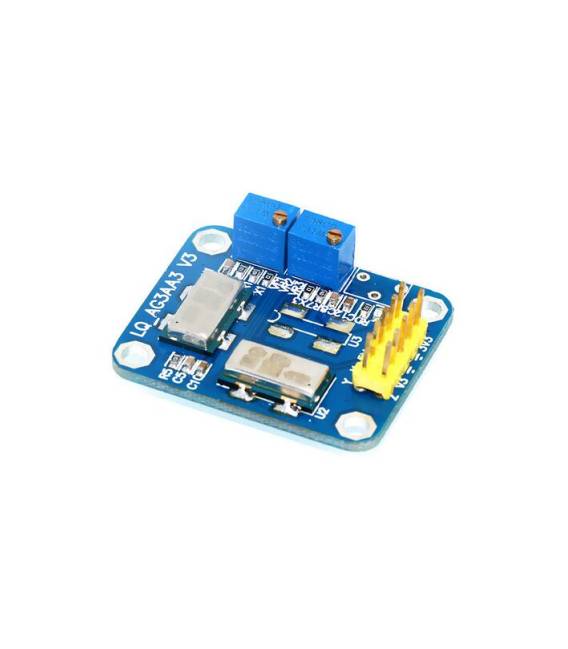

Modulo Sensore Giroscopio ENC-03MB + Accelerometro MMA7361 per Robot Bilanciati
Il prezzo originale era: 42,68 €.30,93 €Il prezzo attuale è: 30,93 €. Escluso IVA
2-axis Giroscopio ENC-03MB/3-axis Analogico Digitale MMA7361/Smart Toy car balance Sensore
Disponibile su ordinazione
Descrizione
Cos’è
Il modulo sensore giroscopio ENC-03MB + accelerometro MMA7361 è un componente elettronico progettato per integrarsi in progetti di robotica, veicoli bilanciati e sistemi di stabilizzazione. Questo modulo combina le funzionalità di un giroscopio 2-axis e un accelerometro 3-axis.
Caratteristiche
- Giroscopio 2-axis: ENC-03MB
- Accelerometro 3-axis: MMA7361
A cosa serve
Ottimo per progetti di robot bilanciati e veicoli intelligenti. Può essere utilizzato in Arduino o ESP per il controllo preciso del movimento e della posizione.
Tutorial: Come usare Modulo Sensore Giroscopio ENC-03MB + Accelerometro MMA7361
Questo modulo combina un giroscopio 2-axis e un accelerometro 3-axis per il controllo preciso del movimento. Utile per progetti di robot bilanciati e sistemi di stabilizzazione.
Cosa serve
- Modulo Sensore Giroscopio ENC-03MB + Accelerometro MMA7361
- Arduino o microcontrollore compatibile
- Cavo di alimentazione
- Cavo di massa
Passi
- 1. Controlla che il modulo sia funzionante verificando sul datasheet.
- 2. Collega il modulo all’Arduino: VCC a 5V, GND a massa, SDA e SCL a pin I2C.
- 3. Verifica sul datasheet la configurazione I2C per il sensore.
- 4. Carica il codice Arduino fornito.
- 5. Inserisci i dati di calibrazione da datasheet.
- 6. Testa la lettura dei dati con Serial Monitor.
- 7. Implementa il controllo del robot bilanciato basato sui dati.
- 8. Verifica l’accuratezza dei dati in varie posizioni.
Codice di esempio
```cpp
#include <Wire.h>
#include <Adafruit_Sensor.h>
#include <Adafruit_MMA7660.h>

Adafruit_MMA7660 mma = Adafruit_MMA7660();

void setup() {
  Wire.begin();
  mma.begin();
}

void loop() {
  sensors_event_t a, g;
  mma.getEvent(&a, &g, NULL);
  Serial.print("X:"); Serial.print(a.acceleration.x);
  Serial.print(" Y:"); Serial.print(a.acceleration.y);
  Serial.print(" Z:"); Serial.print(a.acceleration.z);
  Serial.print(" Gx:"); Serial.print(g.gyro.x);
  Serial.print(" Gy:"); Serial.print(g.gyro.y);
  Serial.print(" Gz:"); Serial.print(g.gyro.z);
  Serial.println();
}
```
Mini-progetto
Costruisci un robot bilanciato utilizzando il modulo per controllare il movimento e la posizione del robot.
Errori comuni
- Collegamento errato: Verifica che VCC e GND siano correttamente collegati.
- Problemi di comunicazione I2C: Verifica la configurazione I2C sul datasheet.
- Dati non corretti: Controlla la calibrazione e la configurazione del sensore.
- Serial Monitor non funziona: Verifica la configurazione del baud rate.
Accessori consigliati
- Arduino Uno
- Cavo di alimentazione 5V
- Batteria LiPo
- Frame di supporto robot bilanciato
Domande frequenti
Come calibrare il sensore?
Segui le istruzioni sul datasheet per la calibrazione iniziale.
Quali pin usare per il giroscopio e l’accelerometro?
Verifica sul datasheet la configurazione corretta dei pin I2C.
Il modulo funziona con Arduino Mega?
Verifica la compatibilità sul datasheet; il modulo potrebbe richiedere modifiche.
Come posso migliorare la stabilità del robot bilanciato?
Aggiungi un algoritmo di controllo PID basato sui dati del sensore.
Informazioni aggiuntive
| Peso | 25 g |
|---|---|
| Dimensioni | 4,0 × 2,0 × 1,0 cm |
Prodotti correlati
-
In offerta!
Modulo generatore di impulsi regolabile in frequenza NE555 per Arduino
Il prezzo originale era: 5,27 €.2,81 €Il prezzo attuale è: 2,81 €. Escluso IVA Aggiungi al carrello -
In offerta!
3 Pezzi Sensore di Shock Tilt SW-200D Sensore Vibrazione
Il prezzo originale era: 2,56 €.1,97 €Il prezzo attuale è: 1,97 €. Escluso IVA Aggiungi al carrello -
In offerta!
GY-52 MPU-6050/6000 Modulo 6 assi Accelerometro Giroscopio Modulo tilt
Il prezzo originale era: 19,67 €.14,25 €Il prezzo attuale è: 14,25 €. Escluso IVA Aggiungi al carrello -
In offerta!
Modulo multiplexer analogico a 8 canali CJMCU-4051 74HC4051
Il prezzo originale era: 3,45 €.3,00 €Il prezzo attuale è: 3,00 €. Escluso IVA Aggiungi al carrello