
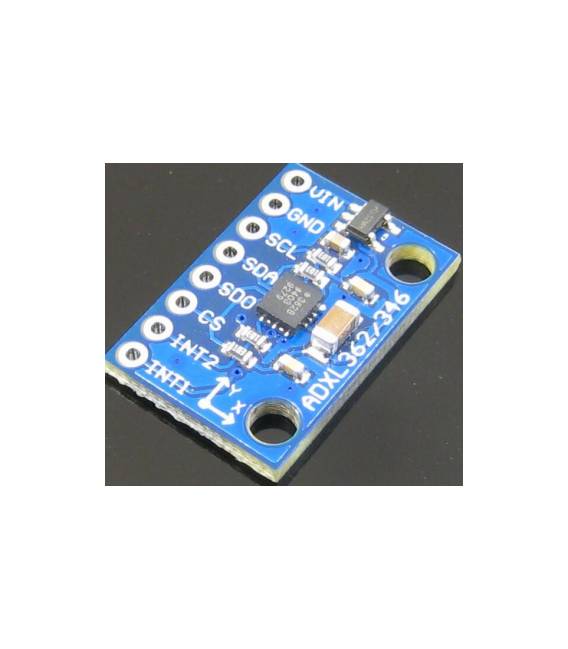

GY-362 ADXL362 Sensore Modulo / 3-axis acceleration Sensore Modulo / SPI Interfaccia
Il prezzo originale era: 12,86 €.9,32 €Il prezzo attuale è: 9,32 €. Escluso IVA
GY-362 ADXL362 Sensore Modulo / 3-axis acceleration Sensore Modulo / SPI Interfaccia
Disponibile su ordinazione
Descrizione
Cos’è
Il GY-362 ADXL362 è un modulo sensore di accelerazione a 3 assi che utilizza l’interfaccia SPI. È progettato per misurare l’accelerazione in tre direzioni (x, y, z).
Caratteristiche
- Sensore: ADXL362
- Interfaccia: SPI
- Misurazione: Accelerazione in 3 assi (x, y, z)
- SKU: ARD009441
- Prezzo: 9.32 €
A cosa serve
Il modulo GY-362 ADXL362 è utile per progetti di robotica, controllo di movimento e monitoraggio delle vibrazioni. Può essere utilizzato per rilevare il movimento di un robot, misurare le vibrazioni di una macchina o controllare l’accelerazione di un veicolo. È compatibile con Arduino e altri microcontrollori che supportano l’interfaccia SPI.
Tutorial: Come usare GY-362
Il GY-362 è un sensore di accelerazione 3 assi utilizzabile per misurare le vibrazioni e i movimenti. Utile per progetti di robotica e di controllo di movimento.
Cosa serve
- GY-362
- Arduino
- Cavo di alimentazione (5V)
- Resistenza pull-up (10kΩ)
Passi
- 1. Monta il GY-362 sul circuito utilizzando un frame da prototipo.
- 2. Collega GND del GY-362 a GND Arduino.
- 3. Collega VCC del GY-362 a 5V Arduino.
- 4. Collega la linea SDA del GY-362 a un pin SPI di Arduino (AD0).
- 5. Collega la linea SCL del GY-362 a un pin SPI di Arduino (AD1).
- 6. Collega la linea INT del GY-362 a un pin digitale di Arduino (opzionale).
- 7. Collega la resistenza pull-up tra SCL e VCC.
- 8. Carica il codice di esempio su Arduino.
Codice di esempio
```c
#include <Wire.h>

void setup() {
  Wire.begin();
  Serial.begin(9600);
}

void loop() {
  int16_t ax, ay, az;
  Wire.beginTransmission(0x1D);
  Wire.write(0x32);
  Wire.endTransmission();
  Wire.requestFrom(0x1D, 6);
  ax = Wire.read() << 8 | Wire.read();
  ay = Wire.read() << 8 | Wire.read();
  az = Wire.read() << 8 | Wire.read();
  Serial.print("ax: "); Serial.println(ax);
  Serial.print("ay: "); Serial.println(ay);
  Serial.print("az: "); Serial.println(az);
  delay(1000);
}
```
Mini-progetto
Crea un dispositivo di controllo di movimento per un robot. Collega il GY-362 al robot e utilizza il codice di esempio per controllare il moto del robot basandoti sulle misurazioni di accelerazione.
Errori comuni
- Forget to connect the pull-up resistor.
- Use incorrect SPI pins.
- Do not initialize the Wire library.
- Use wrong address in I2C communication.
Accessori consigliati
- Arduino Nano
- Resistenza 10kΩ
- Frame da prototipo
- Cavo di alimentazione
Domande frequenti
Il sensore non funziona, cosa posso fare?
Verifica i collegamenti e verifica sul datasheet se l’indirizzo I2C è corretto.
Qual è la frequenza di campionamento massima?
Verifica sul datasheet, ma in genere è di 1600 Hz.
Posso utilizzare un’alimentazione diversa da 5V?
Verifica sul datasheet, ma in genere funziona con 3.3V o 5V.
Informazioni aggiuntive
| Peso | 15 g |
|---|
Prodotti correlati
-
In offerta!
Modulo Sensore Tilt Monoasse SCA60C
Il prezzo originale era: 33,82 €.24,51 €Il prezzo attuale è: 24,51 €. Escluso IVA Aggiungi al carrello -
In offerta!
Sensore Tilt RPI-1031 4 Direzioni di Movimento
Il prezzo originale era: 3,90 €.2,83 €Il prezzo attuale è: 2,83 €. Escluso IVA Aggiungi al carrello -
In offerta!
Modulo sensore TCRT5000 IR Infrarossi Sensore Evitamento Ostacolo inseguitore linea per Arduino
Il prezzo originale era: 4,92 €.2,46 €Il prezzo attuale è: 2,46 €. Escluso IVA Aggiungi al carrello -
In offerta!
KY-020 Tilt Pulsante Sensore Modulo
Il prezzo originale era: 2,50 €.2,17 €Il prezzo attuale è: 2,17 €. Escluso IVA Aggiungi al carrello