
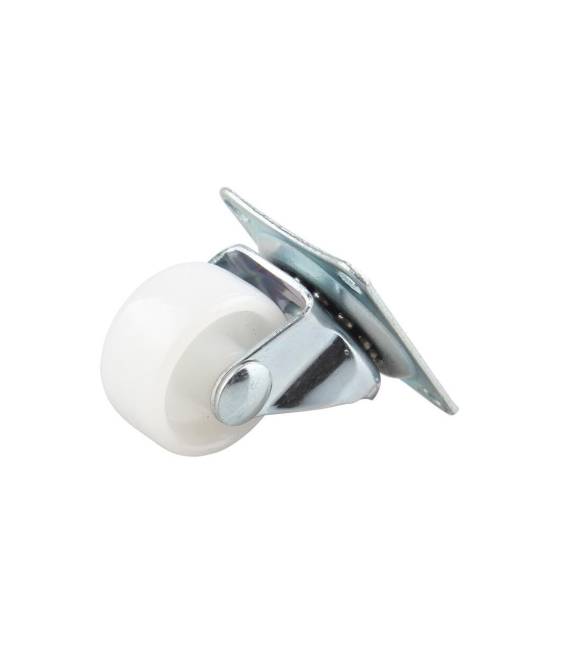

Ruota con supporto girevole fisso da 1,5 pollici per auto Arduino
Il prezzo originale era: 2,24 €.1,72 €Il prezzo attuale è: 1,72 €. Escluso IVA
La ruota girevole da 1,5 pollici per auto Arduino è ideale per i maker e gli entusiasti della robotica. Usata per mobilità in prototipi e robot.
Disponibile su ordinazione
Descrizione
Cos’è
La Ruota con supporto girevole fisso da 1,5 pollici per auto Arduino è un componente meccanico progettato per la mobilità di piccoli robot e prototipi. Il supporto girevole fisso permette un movimento rotatorio preciso e controllato.
Caratteristiche
- Dimensioni ruota: 1,5 pollici
- Supporto girevole fisso
- SKU: ARD009120
- Prezzo: 1,72 €
A cosa serve
La ruota è ideale per progetti di robotica e automazione, permettendo di dare movimento ai dispositivi Arduino. Può essere utilizzata per realizzare robot che si muovono avanti e indietro, o per creare sistemi di movimentazione per prototipi. La compatibilità con driver come il L298N permette un controllo preciso del movimento.
Tutorial: Come usare Ruota con supporto girevole fisso da 1,5 pollici
La ruota con supporto girevole fisso da 1,5 pollici è ideale per progetti di robotica e automazione. Questa ruota può essere utilizzata in moduli Arduino per dare movimento ai tuoi dispositivi.
Cosa serve
- Arduino Uno
- Motore DC compatibile
- Driver motore (L298N)
- Connessioni variabili
Passi
- Verifica la compatibilità della ruota con il tuo progetto. Controlla misure e tipologia.
- Collega il motore DC al supporto girevole fisso, assicurandoti che sia ben fissato.
- Connette il driver motore (L298N) ai pin di controllo dell’Arduino.
- Verifica sul datasheet i valori di alimentazione del motore e collega le batterie o la fonte.
- Scrivi uno sketch semplice per controllare il motore tramite Arduino, utilizzando librerie come ‘Stepper’.
- Testa l’intero sistema in un piccolo circuito prototipale prima di integrarlo nel progetto finale.
- Se necessario, aggiungi sensori di posizione o velocità per migliorare il controllo del motore.
- Prova diversi scenari di movimento e ottimizza la tua configurazione.
Codice di esempio
// Es. uno sketch semplice
#include <Stepper.h>
const int stepsPerRevolution = 200; // Verifica sul datasheet
Stepper myStepper(stepsPerRevolution, 8, 9, 10, 11);
void setup() {
  myStepper.setSpeed(60); // Velocità in RPM
}
void loop() {
  myStepper.step(100); // Avanza di 100 passi
}
Mini-progetto
Realizza un piccolo robot che si muove avanti e indietro usando la ruota girevole. Usa il driver L298N per controllare il motore.
Errori comuni
- Non verificare la compatibilità del motore prima dell’installazione.
- Collegare i pin di controllo in modo errato al driver.
- Omettere sensori di posizione che potrebbero migliorare l’esecuzione.
- Usare una tensione non appropriata per il motore.
Accessori consigliati
- Arduino Uno
- Motore DC compatibile
- Driver L298N
- Connessioni variabili
Domande frequenti
Come posso controllare la velocità del motore?
Utilizza l’interfaccia di controllo fornita dal driver L298N o aggiungi un modulo PWM.
Qual è il diametro della ruota?
Verifica sul datasheet per ottenere le misure esatte.
Posso usare questa ruota con altri microcontrollori oltre Arduino?
Sì, ma assicurati che i pin di controllo e la logica siano compatibili.
Informazioni aggiuntive
| Peso | 21 g |
|---|
Prodotti correlati
-
In offerta!
TT Motore 6V con Ruota e Riduttore
Il prezzo originale era: 6,28 €.3,82 €Il prezzo attuale è: 3,82 €. Escluso IVA Aggiungi al carrello -
In offerta!
DIY Staffa ad U Inclinata per Robot
Il prezzo originale era: 6,29 €.4,56 €Il prezzo attuale è: 4,56 €. Escluso IVA Aggiungi al carrello -
In offerta!
DIY Staffa Piatta per collegamento parti Robot
Il prezzo originale era: 3,40 €.2,96 €Il prezzo attuale è: 2,96 €. Escluso IVA Aggiungi al carrello -
In offerta!
BTS7960 43A Driver Controllo Motore Ponte H Alta Potenza H-Bridge Smart Car, Robot, Rover, Arduino
Il prezzo originale era: 21,85 €.15,84 €Il prezzo attuale è: 15,84 €. Escluso IVA Aggiungi al carrello