
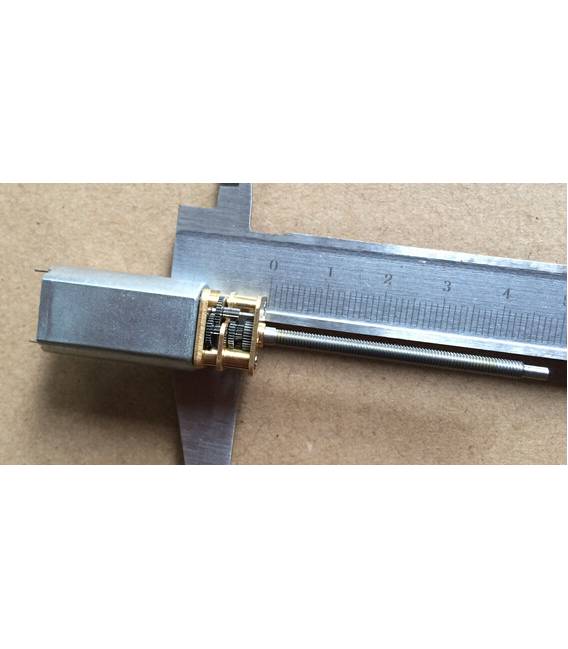


Ingranaggio volo completo 55MM Motore 3-12V N20 12GAN20-20 1: 250 giri / min
Il prezzo originale era: 10,93 €.7,93 €Il prezzo attuale è: 7,93 €. Escluso IVA
Questo ingranaggio volo 55MM 3-12V è perfetto per aumentare la potenza dei motori DC. Ottimo per costruire e personalizzare drone e modelli a volo libero.
Disponibile su ordinazione
Descrizione
Cos’è
Ingranaggio volo completo da 55mm con motore N20 12GAN20-20, progettato per aumentare la potenza dei motori DC.
Caratteristiche
- Diametro ingranaggio: 55mm
- Motore: N20 12GAN20-20
- Alimentazione: 3-12V
- Rapporto di giri: 1:250 giri/min
A cosa serve
Questo ingranaggio è ideale per progetti di robotica, modelli aerei e qualsiasi altro dispositivo che richiede movimento rotatorio con un buon rapporto potenza/peso. Può essere utilizzato per costruire drone, modelli a volo libero o piccoli rover.
Tutorial: Come usare Ingranaggio volo completo 55MM Motore N20
Questo ingranaggio volo completo è ideale per progetti di robotica, modelli aerei e qualsiasi altro dispositivo che richiede movimento rotatorio con una buona rapporto tra potenza e peso. È adatto sia ai principianti che agli esperti.
Cosa serve
- Arduino Uno
- Cavo USB A-MicroB
- Sensori di posizione (opzionali)
- Connessioni per alimentazione
Passi
- Verifica la tensione di funzionamento del motore sul datasheet e collega l’alimentatore al motore.
- Collega i pin del motore all’Arduino utilizzando un ponte H o un driver di motore (come L298N) per gestire il controllo.
- Scarica e installa la libreria Adafruit Motor Shield se non è già presente nel tuo ambiente Arduino.
- Scrivi uno sketch semplice che accende e spegne il motore in modo alternato, verificando le specifiche del datasheet per i limiti di corrente.
- Testa il motore con vari livelli di tensione tra 3V e 12V per valutare la differenza nelle prestazioni.
- Se necessario, aggiungi sensori di posizione ai denti dell’ingranaggio per un controllo preciso del movimento.
- Ottimizza il codice per ottenere una velocità costante e ridurre i ritardi nel movimento.
- Verifica che l’alimentatore possa fornire la corrente massima richiesta dal motore.
Codice di esempio
void setup() {
  // Inizializza il driver del motore
}

void loop() {
  // Avvia e ferma il motore in modo alternato
}
Mini-progetto
Crea un piccolo rover o una base mobile con questo motore come sistema di propulsione. Usa sensori di posizione per controllare la direzione del movimento.
Errori comuni
- Non verificare i limiti di tensione e corrente sul datasheet prima dell’installazione.
- Omettere il ponte H o il driver del motore, causando danni al microcontrollore.
- Sovraccaricare l’alimentatore, che può danneggiare sia la fonte che il motore.
- Non aggiungere un sensore di posizione per controllare le rotazioni.
Accessori consigliati
- Arduino Uno
- Driver di motore L298N
- Sensori di posizione (quadratura)
- Connessioni elettroniche
Domande frequenti
Quale tensione è consigliata per questo motore?
Verifica sul datasheet del motore.
Posso usare un altro tipo di driver con questo motore?
Sì, ma assicurati che il driver sia compatibile e possa gestire la corrente massima richiesta dal motore.
Informazioni aggiuntive
| Peso | 28 g |
|---|
Prodotti correlati
-
In offerta!
DIY Staffa ad U Inclinata per Robot
Il prezzo originale era: 6,29 €.4,56 €Il prezzo attuale è: 4,56 €. Escluso IVA Aggiungi al carrello -
In offerta!
Servo motore MG995 55G coppia 13KG ingranaggi in metallo Arduino
Il prezzo originale era: 10,25 €.7,79 €Il prezzo attuale è: 7,79 €. Escluso IVA Aggiungi al carrello -
In offerta!
S3003 Servo Motore Alta Coppia per Futaba RC Auto robo
Il prezzo originale era: 6,84 €.4,95 €Il prezzo attuale è: 4,95 €. Escluso IVA Aggiungi al carrello -
In offerta!
2 Pezzi Slot Connettori Per SD Card Per PCB
Il prezzo originale era: 2,24 €.1,72 €Il prezzo attuale è: 1,72 €. Escluso IVA Aggiungi al carrello