
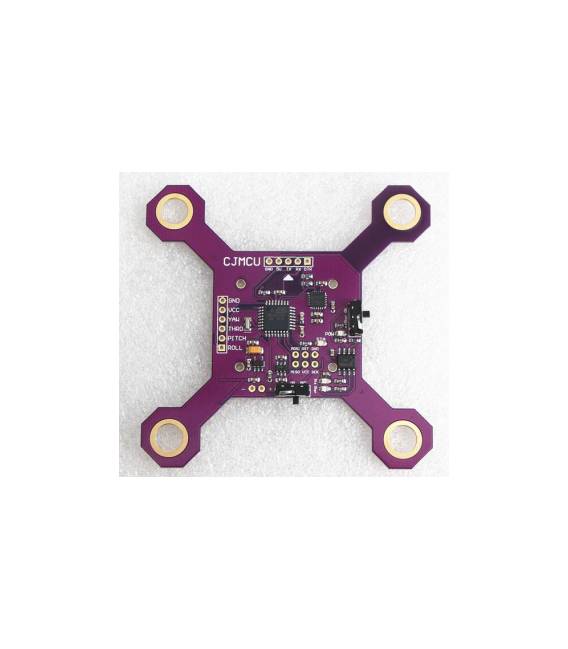

Quadricottero 9DOF STM32F103 + MPU6050 + HMC5883L
Il prezzo originale era: 37,15 €.26,92 €Il prezzo attuale è: 26,92 €. Escluso IVA
Il nostro quadricottero 9DOF STM32F103 è progettato per voli stabili e precisi. Ideale per maker e pilota di aereomodelli.
Disponibile su ordinazione
Descrizione
Cos’è
Il quadricottero 9DOF STM32F103 è un modulo di controllo per droni che integra sensori di alta precisione e un microcontrollore potente. Questo dispositivo combina un accellerometro, giroscopio e magnetometro per fornire dati su posizione e orientamento.
Caratteristiche
- Sensore 9DOF (MPU6050 + HMC5883L)
- Microcontrollore STM32F103
A cosa serve
Idealmente adatto per i maker che desiderano costruire un drone autonomo, questo modulo può essere utilizzato per stabilizzare il volo del quadricottero e acquisire dati su posizione e orientamento. È compatibile con Arduino.
Tutorial: Come usare Quadricottero 9DOF STM32F103 + MPU6050 + HMC5883L
Il quadricottero 9DOF STM32F103 con accellerometro e giroscopio MPU6050, e magnetometro HMC5883L è ideale per i maker che desiderano costruire un drone autonomo. Questo modulo offre una combinazione di sensori 9DOF (gradi di libertà) integrati con potente microcontrollore STM32F103, rendendolo adatto sia a pilotaggio manuale che a volo automatizzato.
Cosa serve
- Arduino IDE
- Cavo USB tipo A-B
- Software di sviluppo per STM32 (opzionale)
- Librerie Arduino per MPU6050 e HMC5883L
Passi
- Connettere il quadricottero al computer tramite cavo USB.
- Installare le librerie necessarie per i sensori in Arduino IDE (verifica sul datasheet).
- Caricare uno sketch di esempio che legge i dati dai sensori e li invia alla seriale (verifica sul datasheet).
- Verificare la corretta ricezione dei dati sui monitor seriale.
- Configurare il quadricottero per l’uso in volo, regolando PID se necessario.
- Testare il quadricottero su un piano stabile e sicuro.
Codice di esempio
// Esempio di codice Arduino
#include <Wire.h>
#include <MPU6050.h>
#include <HMC5883L.h>

MPU6050 accelgyro;
HMC5883L compass;
void setup() {
  Serial.begin(9600);
  Wire.begin();
  accelgyro.initialize();
  compass.initialize();
}
void loop() {
  if (accelgyro.getMotion6(&ax, &ay, &az, &gx, &gy, &gz)) {
    Serial.print(ax); Serial.print(", "); Serial.print(ay); Serial.print(", "); Serial.println(az);
  }
  compass.read(compassData);
  Serial.print("X: "); Serial.print(compassData.x);
  Serial.print(" Y: "); Serial.print(compassData.y);
  Serial.print(" Z: "); Serial.println(compassData.z);
}
Mini-progetto
Costruire un sistema di stabilizzazione per il drone utilizzando i dati acquisiti dai sensori.
Errori comuni
- Errore nell’installazione delle librerie
- Configurazione errata dei PID
- Connessione USB non stabile
Accessori consigliati
- Antenne WiFi
- Sensori di distanza ultrasonici
- Batterie LiPo compatibili
- Elaboratore logico per STM32 (ST-Link)
Domande frequenti
Qual è la tensione di alimentazione minima?
Verifica sul datasheet del modulo.
Quanto peso può trasportare il quadricottero?
La capacità di carico dipende dalla configurazione elettronica e meccanica, verifica i dettagli specifici del modello.
Informazioni aggiuntive
| Peso | 150 g |
|---|---|
| Dimensioni | 20,0 × 15,0 × 5,0 cm |
Prodotti correlati
-
In offerta!
4 Pezzi 40P IC Socket
Il prezzo originale era: 2,24 €.1,72 €Il prezzo attuale è: 1,72 €. Escluso IVA Aggiungi al carrello -
In offerta!
Sede di bloccaggio 20P, blocco IC, sede di prova 20PIC, sede live 20P, presa IC
Il prezzo originale era: 2,56 €.1,97 €Il prezzo attuale è: 1,97 €. Escluso IVA Aggiungi al carrello -
In offerta!
Sede di bloccaggio 32P, IC Block, sede di prova 32PIC, corpo largo, sede live 32P, presa IC
Il prezzo originale era: 2,24 €.1,72 €Il prezzo attuale è: 1,72 €. Escluso IVA Aggiungi al carrello -
In offerta!
4 Pezzi Blue 1*40 2.54 in rame placcato in oro, Maschio pin header
Il prezzo originale era: 4,62 €.2,16 €Il prezzo attuale è: 2,16 €. Escluso IVA Aggiungi al carrello