
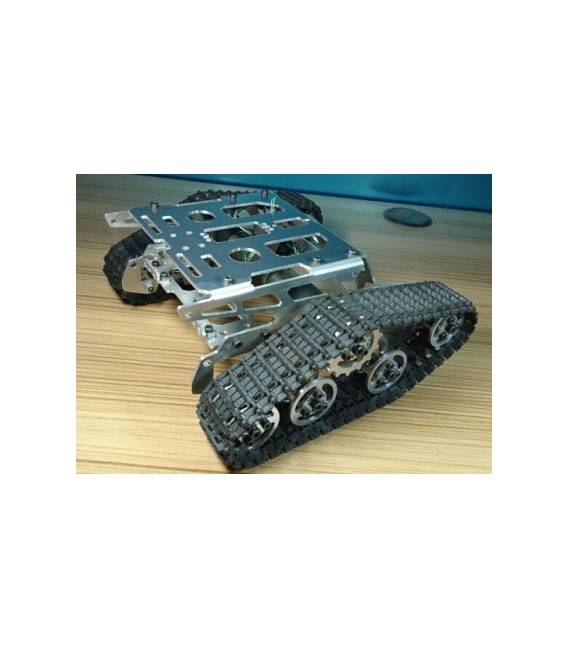

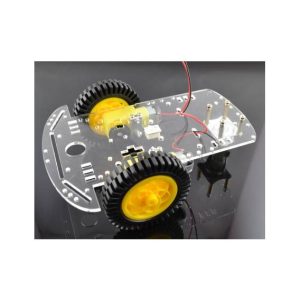
Telaio Base Rover Robot Wali in Metallo con Cinghie TK001
Il prezzo originale era: 143,51 €.103,99 €Il prezzo attuale è: 103,99 €. Escluso IVA
Telaio Base Rover Robot Wali in Metallo con Cinghie TK001
Disponibile su ordinazione
Descrizione
Telaio Base Rover Robot Wali in Metallo con Cinghie TK001 Descrizione del prodotto: Quale telaio del serbatoio alla moda, aspetto raffinato, staffa del telaio e sistema di ruote sono interamente in metallo, solido e stabile, doppio motore trazione elettrica (importazioni di motori brushless, ingranaggi interamente in metallo, con sensore di velocità Hall), potente potente, corsa veloce e fluida, alta stabilità, avanti e indietro, Zuozhuanyouzhuan, in piedi, girando caratteristiche flessibili, c’è un corpo nel mezzo riservato la bocca di installazione dello sterzo per i clienti che installano i servi offre praticità, ma la piattaforma del telaio di grandi sezioni consente ai clienti di installare il circuito di controllo per fornire eno spazio insufficiente e il telaio ha una staffa sotto la piattaforma, i clienti possono utilizzare per installare la batteria.
Tutorial: Come usare Telaio Base Rover Robot Wali in Metallo con Cinghie TK001
Il telaio base Rover Robot Wali è ideale per costruire un veicolo robotizzato robusto e flessibile. Questo telaio metallico, dotato di cinghie, è perfetto sia per principianti che per maker più esperti desiderosi di creare progetti di rover personalizzati.
Cosa serve
- Arduino Uno
- Motore DC con coppia sufficiente
- Driver motore L298N
- Batteria 7.4V o equivalente
- Sensori di posizione e orientamento (opzionali)
- Connettori per alimentazione e dati
Passi
- Montare il telaio metallico seguendo le istruzioni fornite.
- Collegare i motori DC ai driver motore L298N in base alla documentazione del driver.
- Connettere i sensori di posizione e orientamento (se utilizzati) al circuito Arduino per la guida accurata.
- Configurare il collegamento tra l’Arduino, i driver motore e i sensori secondo le specifiche dei componenti.
- Scrivere lo sketch Arduino per controllare i motori tramite i comandi ricevuti dal sistema di guida.
- Testare la mobilità del rover su un terreno piatto e sicuro.
- Calibrare il sistema di guida basato sui dati raccolti dai sensori, se presenti.
- Personalizzare l’aspetto esterno aggiungendo componenti protettivi o strumenti specifici per il progetto.
Mini-progetto
Crea un rover base che può seguire una linea nera su un piano bianco. Utilizza sensori di linea e controlla i motori tramite Arduino.
Errori comuni
- Collegamento errato dei driver motore
- Configurazione imprecisa del sistema di guida
- Calibrazione insufficiente dei sensori
Accessori consigliati
- Driver motore L298N
- Batteria 7.4V
- Sensori di linea
- Connessioni elettriche vari
Domande frequenti
Il telaio è adatto per rover all’aperto?
Sì, ma assicurati che i componenti interni siano protetti da condizioni estreme.
Posso aggiungere un sistema di navigazione GPS?
Sì, basta collegare il modulo GPS al porto seriale dell’Arduino e scrivere lo sketch appropriato.
Informazioni aggiuntive
| Peso | 300 g |
|---|---|
| Dimensioni | 25,0 × 15,0 × 5,0 cm |
Prodotti correlati
-
In offerta!
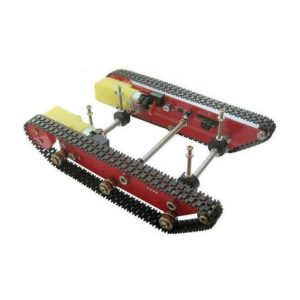
Telaio Chassis Carro Armato con Cinghie Robot Smart Car Arduino
Il prezzo originale era: 51,00 €.36,95 €Il prezzo attuale è: 36,95 €. Escluso IVA Aggiungi al carrello -
In offerta!
Braccio Robotico Rover Carro in alluminio 6 DOF con Servo Motori TK011
Il prezzo originale era: 200,33 €.145,16 €Il prezzo attuale è: 145,16 €. Escluso IVA Aggiungi al carrello -
In offerta!
Serrature Elettriche LY-03 DC12V in acciaio Solenoide Serrature Elettriche per Armadietto e Cassetto
Il prezzo originale era: 10,06 €.7,60 €Il prezzo attuale è: 7,60 €. Escluso IVA Aggiungi al carrello -
In offerta!
Telaio per auto a velocità intelligente, codificatore a 20 linee
Il prezzo originale era: 33,93 €.24,58 €Il prezzo attuale è: 24,58 €. Escluso IVA Aggiungi al carrello