
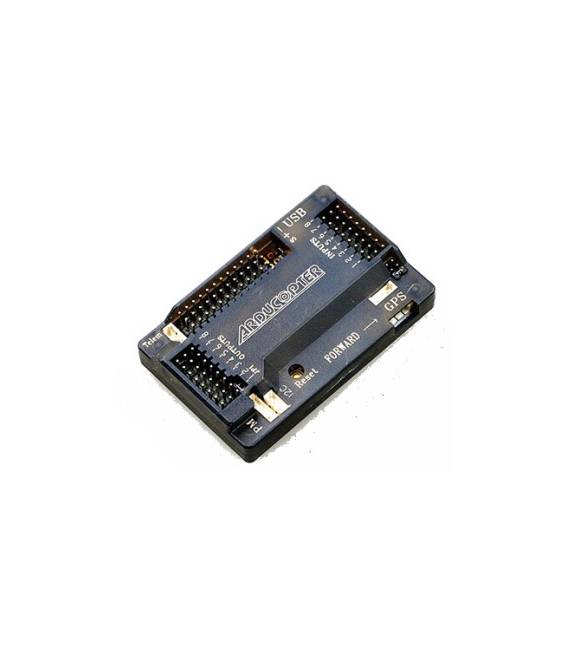

APM2.8 Mega APM V2.8 Flight Controller FC e amp, ammortizzatore per Multicopter
Il prezzo originale era: 39,13 €.28,35 €Il prezzo attuale è: 28,35 €. Escluso IVA
Il controllore di volo APM2.8 V2.8 è progettato per multicopter. Include ammortizzatore e alimentatore.
Disponibile su ordinazione
Descrizione
Cos’è
APM2.8 Mega APM V2.8 è un Flight Controller progettato per multicopter. Include un ammortizzatore e un alimentatore.
Caratteristiche
- Nome: APM2.8 Mega APM V2.8
- SKU: ARD002160
- Prezzo: 28.35 €
- Compatibilità: Multicopter
- Incluso: Ammortizzatore, Alimentatore
A cosa serve
Il Flight Controller APM2.8 è un componente essenziale per piloti di droni e costruttori di multicopter che desiderano controllare con precisione la propria creazione. Può essere utilizzato per costruire un multicopter quadcopter basato su APM2.8, configurarlo per il volo stabile e testarlo.
Tutorial: Come usare APM2.8 Mega APM V2.8 Flight Controller
Il Flight Controller APM2.8 è un componente essenziale per piloti di droni e costruttori di multicopter che desiderano controllare con precisione la propria creazione. Questo controller offre funzionalità avanzate come il controllo del volo, l’orientamento e la stabilità.
Cosa serve
- Droni o multicopter
- Motore di dronaggio
- Elica
- Batteria LiPo compatibile
- Ammortizzatore per multicopter (incluso nel prodotto)
- Scredini e connettori
Passi
- Installare l’APM2.8 sul vostro dronaggio, assicurandovi che sia ben fissato con gli ammortizzatori inclusi.
- Collegare la batteria LiPo al controller di volo e verificare che il sistema accenda correttamente.
- Connettere i motori del dronaggio ai connettori specificati sul controller, seguendo le istruzioni del datasheet.
- Configurare l’APM2.8 utilizzando un software come Mission Planner o QGroundControl per settare la configurazione di volo desiderata.
- Testare il sistema con piccoli lanci di prova e adattare i parametri di volo secondo le vostre esigenze.
- Installare sensori aggiuntivi come GPS, accellerometro o giroscopio se necessario (verifica sul datasheet per specifiche).
- Verificare che tutti i collegamenti siano stabili e saldi prima di un volo reale.
- Iniziare con piccoli voli controllati in aree sicure e aperte.
Mini-progetto
Costruire un multicopter quadcopter basato su APM2.8, configurarlo per il volo stabile e testarlo.
Errori comuni
- Collegare i motori in modo errato causando l’instabilità del dronaggio
- Non verificare la corretta installazione dei sensori aggiuntivi
- Ignorare le istruzioni di configurazione preliminari nel software di controllo.
- Iniziare voli reali senza prima testare il sistema in piccole scale.
Accessori consigliati
- Scredini per multicopter ARD001234
- Batteria LiPo 3S-5000mAh ARD001235
- GPS per droni ARD001236
- Kit di montaggio per multicopter ARD001237
Domande frequenti
Qual è la differenza tra APM2.8 e versioni precedenti?
APM2.8 offre miglioramenti in termini di precisione dei sensori, supporto per più motori e funzionalità aggiuntive come il controllo del volo autonomo.
Posso usare un software alternativo al Mission Planner?
Sì, altri software come QGroundControl o MAVProxy sono compatibili con APM2.8.
Informazioni aggiuntive
| Peso | 100 g |
|---|---|
| Dimensioni | 8,0 × 5,0 × 2,0 cm |
Prodotti correlati
-
In offerta!
(C3B6) HB100 Doppler radar detector Sonda Sensore 10.525GHz Rilevatore Movimento
Il prezzo originale era: 8,47 €.6,13 €Il prezzo attuale è: 6,13 €. Escluso IVA Aggiungi al carrello -
In offerta!
10 Pezzi Dean Connettore T plug For ESC Batteria
Il prezzo originale era: 6,74 €.4,29 €Il prezzo attuale è: 4,29 €. Escluso IVA Aggiungi al carrello -
In offerta!
ESP-12 ESP8266 Cavi di test IO completi per piastra WIFI seriale
Il prezzo originale era: 12,21 €.8,85 €Il prezzo attuale è: 8,85 €. Escluso IVA Aggiungi al carrello -
In offerta!
Eliche 56MM 4 Pezzi
Il prezzo originale era: 3,78 €.2,74 €Il prezzo attuale è: 2,74 €. Escluso IVA Aggiungi al carrello