
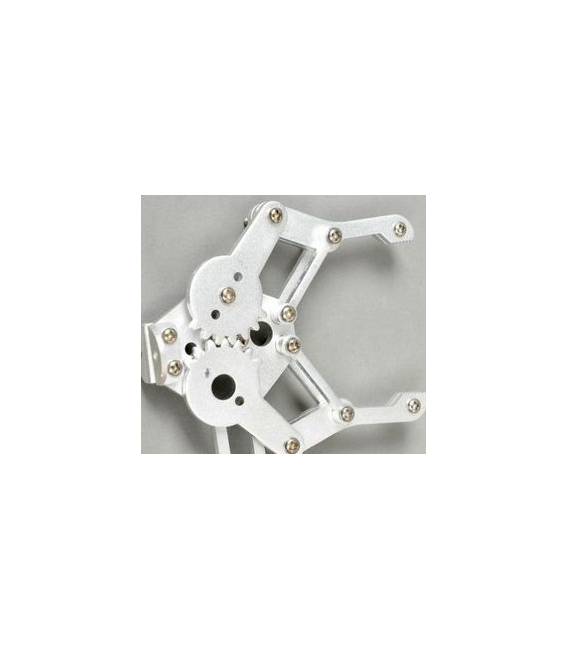

Servo di Sterzo con Braccetto e Accessori per Robot Manipolatore Yuntai
Il prezzo originale era: 38,04 €.27,56 €Il prezzo attuale è: 27,56 €. Escluso IVA
Servo di sterzo con braccetto per robot manipolatore Yuntai. Ideale per progetti di Arduino e meccatronica.
Disponibile su ordinazione
Descrizione
Cos’è
Il Servo di Sterzo con Braccetto Yuntai è un componente elettronico progettato per la realizzazione di robot manipolatori, ideale sia per scopi educativi che pratici. Questo servo offre movimenti precisi ed è compatibile con vari microcontrollori come Arduino.
Caratteristiche
- Servo di sterzo con braccetto Yuntai
- Idealmente adatto per robot manipolatori e mani robotiche
- Compatibile con progetti basati su Arduino Uno
A cosa serve
Il servo di sterzo con braccetto Yuntai è utilizzato principalmente nella realizzazione di prototipi industriali o domestici. Può essere integrato in un manipolatore di base insieme ad altri componenti, consentendo movimenti precisi e controllati tramite Arduino Uno.
Tutorial: Come usare Servo di Sterzo con Braccetto per Robot Manipolatore Yuntai
Il servo di sterzo con braccetto Yuntai è un componente ideale per realizzare mani robotiche e manipolatori che richiedono movimenti precisi. Si adatta bene sia a progetti educativi che pratici, come la creazione di prototipi industriali o domestici.
Cosa serve
- Arduino Uno
- Cavo USB
- Batteria 9V
- Connessione per servo motor
- Accesorio braccetto
Passi
- Collegare il servo al braccetto seguendo le istruzioni fornite.
- Connettere il servo all’Arduino utilizzando i cavi specifici per il servomotore.
- Configurare la tensione di alimentazione del servo (verifica sul datasheet).
- Scrivere uno sketch Arduino che controlla il movimento del servo.
- Testare l’installazione caricando lo sketch e osservando il movimento del braccetto.
- Regolare eventuali problemi di allineamento o tensione.
- Ottimizzare la posizione del braccetto per ottenere un movimento fluido e preciso.
- Includere sensori aggiuntivi se necessario, come quelli che rilevano ostacoli.
Codice di esempio
void setup() {
  pinMode(9, OUTPUT);
}

void loop() {
  myservo.write(0); // gira a sinistra
  delay(1500);
  myservo.write(180); // gira a destra
  delay(1500);
}
Mini-progetto
Realizzare un manipolatore di base con il servo Yuntai e un braccetto, controllato da Arduino Uno. Il progetto dovrebbe essere completabile in circa 30 minuti.
Errori comuni
- Configurazione errata della tensione del servomotore.
- Impostazioni non corrette per la rotazione del servo (verifica sul datasheet).
- Connessione dei cavi del servomotore sbagliata.
- Manca il braccetto o l’accessorio necessario per un movimento preciso.
Accessori consigliati
- Arduino Uno R3
- Batteria 9V
- Sensori di distanza HC-SR04
- Connessione servo motor
Domande frequenti
Il servomotore non si muove.
Verifica la connettività elettrica, controlla lo sketch Arduino.
Come regolare il braccetto?
Ottimizza la posizione del braccetto per un movimento fluido seguendo le istruzioni fornite.
Informazioni aggiuntive
| Peso | 50 g |
|---|---|
| Dimensioni | 20,0 × 5,0 × 5,0 cm |
Prodotti correlati
-
In offerta!
Testina DuPont 4 Pezzi, passo 10P 2.54mm Spina DuPont con guscio in plastica
Il prezzo originale era: 2,56 €.1,97 €Il prezzo attuale è: 1,97 €. Escluso IVA Aggiungi al carrello -
In offerta!
Chip Led Colore Rosso 1W 350MA 2.1V – 2.5V
Il prezzo originale era: 2,24 €.1,72 €Il prezzo attuale è: 1,72 €. Escluso IVA Aggiungi al carrello -
In offerta!
2 Pezzi 3296W-104 (100K) Precision can increase the potential 3296 potentiometer Regolabile Resistenze
Il prezzo originale era: 2,56 €.1,97 €Il prezzo attuale è: 1,97 €. Escluso IVA Aggiungi al carrello -
In offerta!
40P chiusura universale 3MM, sede di chiusura 40P, sede di chiusura universale, sedile di prova 40PIC, disponibile largo e stret
Il prezzo originale era: 2,21 €.1,93 €Il prezzo attuale è: 1,93 €. Escluso IVA Aggiungi al carrello