
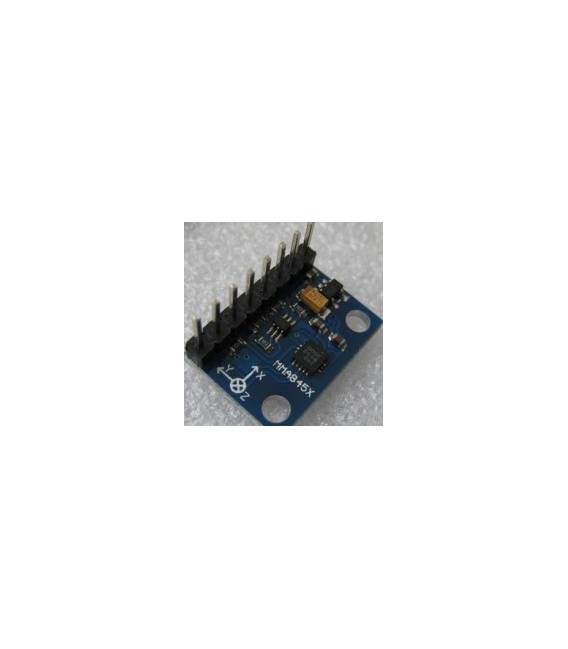

GY-45 MMA8452 Sensore, Digitale triaxial Modulo, inclination of the Sensore per Arduino (MMA8452)
Il prezzo originale era: 12,04 €.8,72 €Il prezzo attuale è: 8,72 €. Escluso IVA
Il sensore GY-45 MMA8452 è un modulo digitale triassiale per Arduino. Ideale per misurare l’inclinazione e il movimento dei progetti.
Disponibile su ordinazione
Descrizione
Cos’è
Il GY-45 MMA8452 è un modulo digitale triassiale per Arduino. Permette di misurare l’accelerazione in tre assi, fornendo dati utili per progetti che richiedono la rilevamento di inclinazione e movimento.
Caratteristiche
- Sensore: MMA8452
- Tipo: Triassiale
- Formato: Modulo
- Compatibilità: Arduino
- SKU: ARD00532
- Prezzo: 8.72 €
A cosa serve
Il GY-45 MMA8452 è ideale per progetti di movimento e inclinazione. Può essere utilizzato per costruire un sistema di stabilizzazione per un quadrocopterino, per rilevare il movimento di un oggetto o per creare un’interfaccia interattiva basata sull’inclinazione.
Tutorial: Come usare GY-45
Il sensore GY-45 è ideale per misurare l’accelerazione in tre assi. Utile per progetti di movimento e inclinazione.
Cosa serve
- GY-45
- Arduino
- Cavo di alimentazione
- Resistenza pull-up
- Multimetro
Passi
- 1. Collega il GY-45 al Arduino tramite i seguenti pin: SCL – A5, SDA – A4, VCC – 5V, GND – GND.
- 2. Aggiungi una resistenza pull-up di 4.7kΩ tra SCL e VCC, e tra SDA e VCC.
- 3. Carica il codice seguente sul tuo Arduino.
- 4. Controlla la lettura dell’accelerazione tramite il monitor serie.
- 5. Testa l’inclinazione del sensore muovendolo in vari angoli.
- 6. Aggiungi un codice per gestire i dati dell’inclinazione.
- 7. Verifica sul datasheet per ulteriori dettagli.
- 8. Configura il sensore per i parametri di riferimento.
Codice di esempio
```cpp
#include <Wire.h>

void setup() {
  Wire.begin();
}

void loop() {
  Wire.beginTransmission(0x1D);
  Wire.write(0x02);
  Wire.endTransmission();
  Wire.requestFrom(0x1D, 6);
  if (Wire.available()) {
    int x = Wire.read() * 256 + Wire.read();
    int y = Wire.read() * 256 + Wire.read();
    int z = Wire.read() * 256 + Wire.read();
    Serial.print("X:"); Serial.println(x);
    Serial.print("Y:"); Serial.println(y);
    Serial.print("Z:"); Serial.println(z);
  }
  delay(1000);
}
```
Mini-progetto
Costruisci un progetto di stabilizzazione di un quadrocopterino. In 30 minuti, collega il GY-45 a un motore di ruotazione per mantenere l’equilibrio.
Errori comuni
- Collegare i pin sbagliati.
- Omettere la resistenza pull-up.
- Dimenticare di installare il driver Wire.
- Non controllare i dati sul datasheet.
Accessori consigliati
- Arduino Uno
- Motore di ruotazione
- Frame di legno per il quadrocopterino
- Cavi di alimentazione
Domande frequenti
Quali sono i parametri di riferimento del sensore?
Verifica sul datasheet.
Posso utilizzare un Arduino Mega?
Sì, ma verifica la compatibilità dei pin.
Il sensore funziona con Arduino Nano?
Sì, ma assicurati di utilizzare i pin corretti.
Informazioni aggiuntive
| Peso | 15 g |
|---|
Prodotti correlati
-
In offerta!
GY-91 MPU9250 BMP280 10DOF 9 assi Digitale Giroscopio Accelerometro Bussola Sensore Modulo
Il prezzo originale era: 18,79 €.13,61 €Il prezzo attuale è: 13,61 €. Escluso IVA Aggiungi al carrello -
In offerta!
MMA7455 Accelerometro 3 assi Digitale Sensore Modulo triassiale 10-bit I2C SPI
Il prezzo originale era: 8,43 €.6,11 €Il prezzo attuale è: 6,11 €. Escluso IVA Aggiungi al carrello -
In offerta!
GY-52 MPU-6050/6000 Modulo 6 assi Accelerometro Giroscopio Modulo tilt
Il prezzo originale era: 19,67 €.14,25 €Il prezzo attuale è: 14,25 €. Escluso IVA Aggiungi al carrello -
In offerta!
5 Sides Pulsante
Il prezzo originale era: 2,56 €.1,97 €Il prezzo attuale è: 1,97 €. Escluso IVA Aggiungi al carrello