
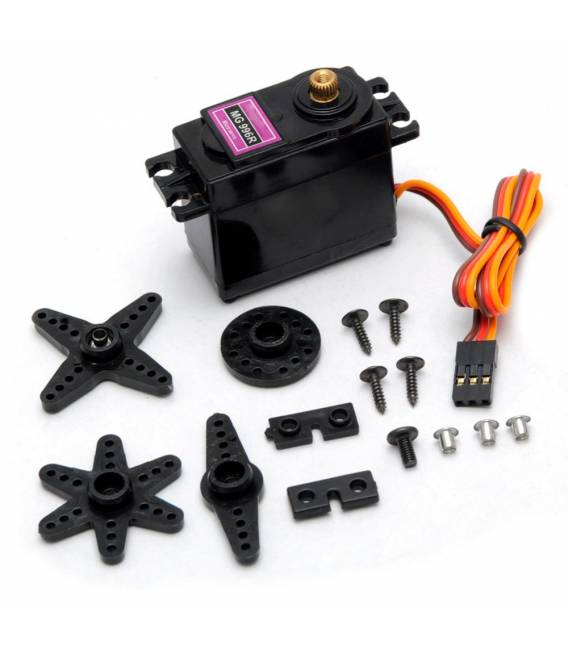

Servo di coppia analogico MG996 Metal Gear
Il prezzo originale era: 14,66 €.10,63 €Il prezzo attuale è: 10,63 €. Escluso IVA
Servo di coppia analogico MG996 Metal Gear: robustezza e precisione per progetti avanzati. Ideale per Arduino e applicazioni con alta richiesta di potenza.
Disponibile su ordinazione
Descrizione
Cos’è
Il Servo di coppia analogico MG996 Metal Gear è un servomotore con ingranaggi in metallo, progettato per applicazioni che richiedono movimento preciso e potenza. È ideale per progetti di robotica, modellismo e prototipi meccanici.
Caratteristiche
- Tipo: Servo di coppia analogico
- Marca: MG996
- Ingranaggi: Metal Gear
- Prezzo: 10.63 € (SKU: ARD00403)
- Categoria: Motor, Servomotori
- Compatibilità: verifica sul datasheet
- Tensione di alimentazione: verifica sul datasheet
- Corrente di funzionamento: verifica sul datasheet
- Angolo di rotazione: verifica sul datasheet
A cosa serve
Il Servo MG996 Metal Gear è ideale per progetti che richiedono movimento preciso e potente, come ad esempio:
- Costruzione di robot braccio con due o più servomotori MG996
- Controllo del movimento e della posizione di componenti meccanici
- Applicazioni di modellismo e prototipazione
- Arduino Uno
- Cavo USB
- Pinout di Arduino
- Breadboard (opzionale)
- Resistenza da 10kΩ (per connettere un potenziometro, opzionale)
- Collega il servo MG996 al breadboard o direttamente ad Arduino. Verifica la corretta polarità dei pin.
- Connetti l’alimentazione del servo (pin VCC e GND) a 5V e GND di Arduino rispettivamente.
- Collega il pin PWM del servo (in genere segnala) al pin digital 9 di Arduino. Verifica sul datasheet per la configurazione esatta.
- Scarica o crea un nuovo sketch in Arduino IDE, includi la libreria Servo con ‘include <Servo.h>’.
- Instanzia il servo come variabile e assegna il numero del pin PWM collegato al servo.
- Nel setup(), usa ‘servo.attach(pin)’ per collegare il servomotore al pin specifico di Arduino.
- Nel loop(), utilizza ‘servo.write(grado)’ dove ‘grado’ è l’angolo desiderato tra 0 e 180. Verifica sul datasheet per la gamma esatta.
- Testa il servo facendo variare l’angolo di rotazione in modo graduale.
È compatibile con Arduino e altre piattaforme di controllo elettronico.
Tutorial: Come usare Servo di Coppia Analogico MG996 Metal Gear
Il servo di coppia analogico MG996 Metal Gear è ideale per progetti che richiedono movimento preciso e potente, come robotica, modellismo o prototipi meccanici. Questo tutorial ti guiderà attraverso la configurazione e l’uso del servo.
Cosa serve
Passi
Codice di esempio
// Includi la libreria Servo
#include <Servo.h>
// Instanzia il servomotore
Servo myServo;
void setup() {
  // Collega il servo al pin PWM
  myServo.attach(9);
}
void loop() {
  for(int pos = 0; pos <= 180; pos += 1) {
    // Sposta il servomotore a 'pos' gradi e attendi una frazione di secondo per l'esecuzione
    myServo.write(pos);
    delay(15);
  }
}
Mini-progetto
Crea un prototipo di robot braccio con due o più servomotori MG996. Usa Arduino per controllare il movimento e la posizione.
Errori comuni
- Collegamento errato dei pin del servo
- Errore nella polarità dell’alimentazione
- Angolo di rotazione fuori dall’intervallo consentito
- Impedire al servomotore di raggiungere l’estremo angolare per evitare danni
Accessori consigliati
- Arduino Uno R3
- Breadboard grande
- Kit di connettori e cavi
- Potenziometro da 10kΩ
Domande frequenti
Come posso controllare più servomotori con un singolo Arduino?
Utilizza una libreria come Servo.h che supporta molteplici istanze di servomotore.
Qual è la differenza tra questo servo e il modello digitale?
Il servo analogico utilizza segnali PWM per la comunicazione, mentre il digitale usa un protocollo specifico come I2C o UART.
Posso usare questo servomotore con Raspberry Pi?
Sì, ma dovrai installare una libreria specifica per gestire i pin GPIO di Raspberry Pi.
Prodotti correlati
-
In offerta!
Motorino elettrico N20 con motoriduttore con Ingranaggi in Metallo
Il prezzo originale era: 9,10 €.6,64 €Il prezzo attuale è: 6,64 €. Escluso IVA Aggiungi al carrello -
In offerta!
755 Motore Alta Velocità 6V 14V 22022 RPM
Il prezzo originale era: 16,56 €.12,00 €Il prezzo attuale è: 12,00 €. Escluso IVA Aggiungi al carrello -
In offerta!
Adattatore per Modulo Wireless 8 Pin NRF24L01 2,4 Ghz compatibile con Arduino
Il prezzo originale era: 2,56 €.1,97 €Il prezzo attuale è: 1,97 €. Escluso IVA Aggiungi al carrello -
In offerta!
DIY Staffa ad U Supporto per Robot in Metallo Col. Nero
Il prezzo originale era: 7,37 €.5,34 €Il prezzo attuale è: 5,34 €. Escluso IVA Aggiungi al carrello