
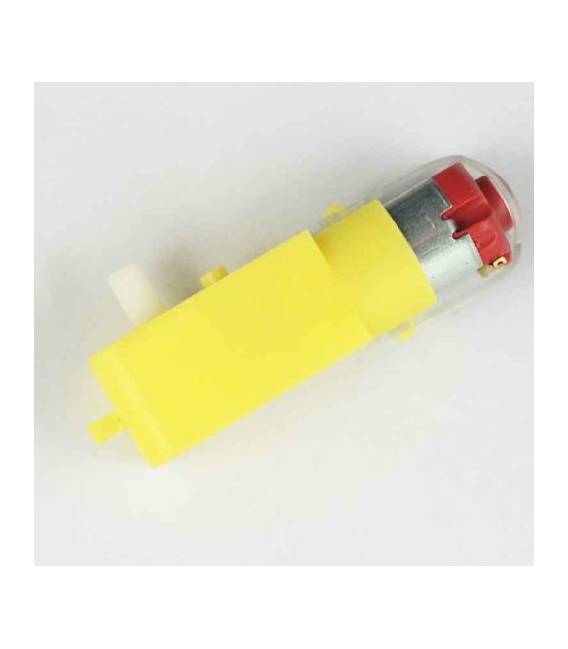


Motore TT Motoriduttore ad ingranaggi rapporto di riduzione 1:48 singolo albero
Il prezzo originale era: 4,85 €.2,39 €Il prezzo attuale è: 2,39 €. Escluso IVA
Motore TT Motoriduttore ad ingranaggi rapporto di riduzione 1:48 singolo albero
Disponibile su ordinazione
Descrizione
Motore TT Motoriduttore ad ingranaggi rapporto di riduzione 1:48 singolo albero
Motoriduttore TT ad ingranaggi con singolo albero per applicazioni di robotica.
Il motoriduttore dispone di un rapporto di riduzione: 1:48. Ad alimentazione di 6V a 60mA ed il rapporto di riduzione di 1:48 – 100 rotazioni al minuto.
Il motore utilizza un forte magnete ad alta efficienza.
motore: 100 giri / min
Coppia: 4,5 KG. CM1
Tensione: 3-6 v
Robot per la produzione di automobili
Utilizza forte magneto, l’effetto migliore
Parametri dettagliati del motore:
1, di non carico (6 v): 100 giri / min
2, nessuna corrente di carico (6 v): ma
3, dimensioni della coppia (6 v): 4500 mg * cm
4. del motore: 100 giri / min
5, dimensioni: 70,50 mm x 27,00 mm x 23,00 mm (LWH)
6, dimensione del peso: circa quaranta g
|
Voltage |
DC 3V |
DC 5V |
DC 6V |
|
Current |
100 MA |
100MA |
120MA |
|
Reduction rate |
48:1 |
||
|
RPM (With tire) |
100 |
190 |
240 |
|
Tire Diameter |
66mm |
||
|
Car Speed(M/minute) |
20 |
39 |
48 |
|
Motor Weight (g) |
50 |
||
|
Motor Size |
70mm*22mm*18mm |
||
|
Noise |
<65dB |
||
Abbiamo disponibili datasheet di tutti i componenti, qualora non fosse presente nella scheda download del prodotto inviaci un messaggio dal modulo contattaci e lo pubblicheremo il prima possibile nel nostro sito.
Tutorial: Come usare Motore TT Motoriduttore ad Ingranaggi Rapporto 1:48
Il motore TT con riduttore ad ingranaggi è ideale per progetti che richiedono una rotazione lenta e potente, come robotica o automi. Questo tutorial ti guiderà attraverso i passaggi necessari per utilizzarlo.
Cosa serve
- Arduino Uno
- Breadboard
- Jumpers
- Alimentatore USB
- Sensori di posizione (opzionali)
Passi
- Verifica la tensione di alimentazione del motore sul datasheet e collega l’alimentatore USB al breadboard.
- Collega i pin VCC e GND del motore ai corrispondenti pin dell’alimentatore.
- Connetti i due pin di controllo del motore (A1, A2) a due pin digitali dell’Arduino.
- Scrivi lo sketch Arduino per controllare il movimento del motore.
- Carica lo sketch sul tuo Arduino e testa la rotazione in entrambe le direzioni.
- Verifica che il motore si fermi correttamente quando non è attivato.
- Aggiungi sensori di posizione per migliorare l’accuratezza del movimento (opzionale).
- Prova a integrare il motore in un progetto più grande.
Codice di esempio
void setup() {
  pinMode(A1, OUTPUT);
  pinMode(A2, OUTPUT);
}

void loop() {
  digitalWrite(A1, HIGH);
  digitalWrite(A2, LOW);
  delay(500);
  digitalWrite(A1, LOW);
  digitalWrite(A2, HIGH);
  delay(500);
}
Mini-progetto
Automatona che danza: costruisci un automa con il motore TT che si muove seguendo una melodia.
Errori comuni
- Non verificare la tensione di alimentazione corretta sul datasheet
- Collegare i pin di controllo al GND o VCC dell’Arduino
- Omettere un sensore di posizione per il controllo preciso del movimento
Accessori consigliati
- Arduino Uno R3
- Breadboard Grande
- Jumpers Mutilinei
- Sensori di Posizione IR
Domande frequenti
Qual è la tensione minima e massima per alimentare questo motore?
Verifica sul datasheet del prodotto.
Posso utilizzare il motore con un Raspberry Pi?
Sì, ma assicurati di usare un driver appropriato per controllare i motori da bassa tensione.
Informazioni aggiuntive
| Peso | 31 g |
|---|
Prodotti correlati
-
In offerta!
Adattatore per Modulo Wireless 8 Pin NRF24L01 2,4 Ghz compatibile con Arduino
Il prezzo originale era: 2,56 €.1,97 €Il prezzo attuale è: 1,97 €. Escluso IVA Aggiungi al carrello -
In offerta!
DIY Staffa con base per collegamento MG99X per Robot
Il prezzo originale era: 12,74 €.9,24 €Il prezzo attuale è: 9,24 €. Escluso IVA Aggiungi al carrello -
In offerta!
Piccolo Motore Vibratore Avvisatore 408
Il prezzo originale era: 2,88 €.2,51 €Il prezzo attuale è: 2,51 €. Escluso IVA Aggiungi al carrello -
In offerta!
Motore elettrico DIYM30 doppio asse per elicotteri aeromodellismo
Il prezzo originale era: 1,96 €.1,70 €Il prezzo attuale è: 1,70 €. Escluso IVA Aggiungi al carrello