
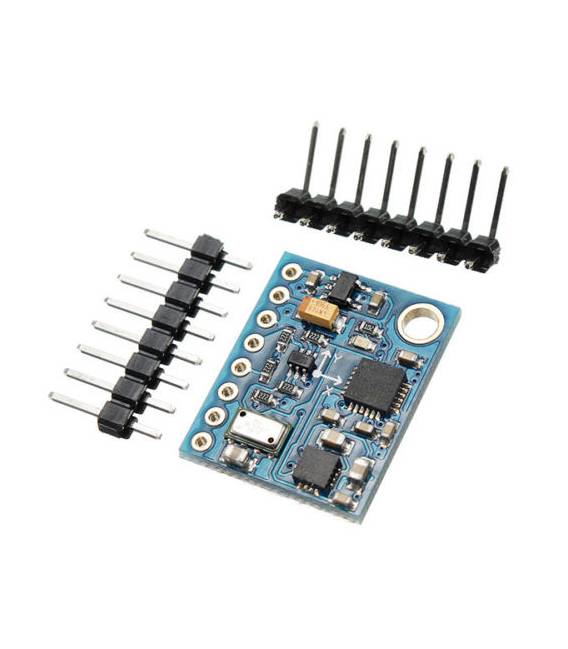


GY-86 10DOF MS5611 HMC5883L MPU6050 Modulo MWC Giroscopio Gravitazionale (MPU6050 + HMC5883L + MS5611) Flight Control
Il prezzo originale era: 32,79 €.23,75 €Il prezzo attuale è: 23,75 €. Escluso IVA
Il modulo GY-86 integra MPU6050, HMC5883L e MS5611 per un controllo preciso del movimento. Ideale per progetti di droni e robotica.
Disponibile su ordinazione
Descrizione
Cos’è
Il modulo GY-86 è un dispositivo di sensoristica integrata che combina tre sensori distinti: MPU6050, HMC5883L e MS5611. Questo modulo multipiattaforma offre una soluzione completa per il controllo del movimento in progetti di robotica e droni.
Caratteristiche
- Integra un accelerometro e giroscopio MPU6050 (verifica sul datasheet)
- Incorpora un magnetometro HMC5883L (verifica sul datasheet)
- Include un sensore di pressione MS5611 (verifica sul datasheet)
A cosa serve
Idealmente utilizzato per progetti di controllo del volo e navigazione. Può essere integrato in droni, robot e altri dispositivi che richiedono un rilevamento preciso della posizione e dell’orientamento.
Tutorial: Come usare GY-86 10DOF
Il GY-86 10DOF è un modulo multi-senso che combina un giroscopio, un accelerometro e un magnetometro. Utile per progetti di controllo di volo e navigazione.
Cosa serve
- Arduino
- Flessibile di 4 pin
- Microcontrollore Arduino
- Computer con Arduino IDE
Passi
- 1. Collega il GY-86 10DOF al tuo Arduino tramite i pin Flessibile di 4 pin.
- 2. Scarica e installa l’Arduino IDE.
- 3. Verifica sul datasheet le specifiche di alimentazione.
- 4. Carica il codice di esempio fornito.
- 5. Verifica sul datasheet la frequenza di rilevamento.
- 6. Configura l’angolo di riferimento.
- 7. Verifica sul datasheet la precisione.
- 8. Testa il modulo con vari movimenti.
Codice di esempio
```cpp
#include <Wire.h>
#include <Adafruit_Sensor.h>
#include <Adafruit_BMP280.h>

Adafruit_BMP280 bmp;

void setup() {
  Serial.begin(9600);
  bmp.begin();
}

void loop() {
  Serial.print("Temperature = ");
  Serial.print(bmp.readTemperature());
  Serial.println(" *C");
  delay(2000);
}
```
Mini-progetto
Crea un robot che si muove automaticamente in una certa direzione utilizzando i dati del magnetometro per orientarsi.
Errori comuni
- Alimentazione errata: verifica sul datasheet.
- Collegamenti errati: controlla i pin Flessibile di 4 pin.
- Codice non funzionante: verifica la versione Arduino IDE.
- Dati non corretti: verifica sul datasheet.
Accessori consigliati
- Arduino Uno
- Cavo USB
- Flessibile di 4 pin
- Microcontrollore Arduino
Domande frequenti
Come posso verificare la precisione del modulo?
Verifica sul datasheet o esegui test di precisione con vari movimenti.
Quali pin utilizzo per il magnetometro?
Verifica sul datasheet per i pin specifici del magnetometro.
Puoi consigliare un codice di esempio?
Il codice fornito è un esempio di rilevamento della temperatura. Esegui test con i sensori di giroscopio e accelerometro.
Informazioni aggiuntive
| Peso | 50 g |
|---|---|
| Dimensioni | 8,0 × 5,0 × 2,0 cm |
Prodotti correlati
-
In offerta!
GY-91 MPU9250 BMP280 10DOF 9 assi Digitale Giroscopio Accelerometro Bussola Sensore Modulo
Il prezzo originale era: 18,79 €.13,61 €Il prezzo attuale è: 13,61 €. Escluso IVA Aggiungi al carrello -
In offerta!
Sensore PIR RE200B Infrarossi Piroelettrico Radiale LHI874/LHI878/RE200B/P228 PIRD204S
Il prezzo originale era: 4,57 €.2,11 €Il prezzo attuale è: 2,11 €. Escluso IVA Aggiungi al carrello -
In offerta!
ADXL345 Modulo Accelerometro 3 assi Digitale Sensore gravità
Il prezzo originale era: 12,92 €.9,36 €Il prezzo attuale è: 9,36 €. Escluso IVA Aggiungi al carrello -
In offerta!
3 Pezzi Vibrazione Pulsante SW-18020P
Il prezzo originale era: 2,56 €.1,97 €Il prezzo attuale è: 1,97 €. Escluso IVA Aggiungi al carrello