
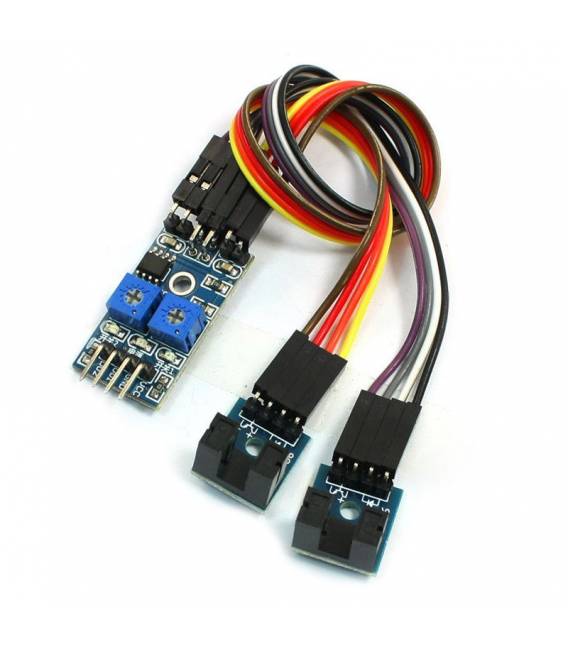


Modulo Sensore di Velocità Contagiri con funzione di Encoder Digitale a 2 Vie per Motori
Il prezzo originale era: 7,02 €.5,09 €Il prezzo attuale è: 5,09 €. Escluso IVA
Modulo sensore di velocità contagiri con funzione encoder digitale a 2 vie per motori. Perfetto per controllare la velocità e la posizione dei motori in progetti Arduino.
Disponibile su ordinazione
Descrizione
Cos’è
Il modulo sensore di velocità contagiri con funzione encoder digitale a 2 vie per motori è un componente utile per monitorare la velocità e la posizione dei motori in vari progetti, come robotica o veicoli a controllo remoto. Questo modulo consente di controllare il numero di giri del motore e la sua velocità.
Caratteristiche
- Sensore di velocità contagiri con funzione encoder digitale a 2 vie per motori
- Perfetto per progetti Arduino
A cosa serve
Questo modulo è ideale per monitorare la velocità dei motori e contare i giri in vari applicazioni, come robotica o veicoli a controllo remoto. Può essere utilizzato sia da principianti che da maker più esperti. Ad esempio, può essere collegato al motore del propulsore di un modello aereo RC per monitorare la velocità in tempo reale.
Tutorial: Come usare Modulo Sensore di Velocità Contagiri
Questo modulo è ideale per monitorare la velocità dei motori e contare i giri in vari progetti, come robotica o veicoli a controllo remoto. È adatto sia per principianti che per maker più esperti.
Cosa serve
- Arduino Uno
- Cavo USB A-MicroB
- Connessione al motore
Passi
- Collegare il modulo al pin 2 e 3 dell’Arduino utilizzando i cavi GPIO.
- Verificare la corretta polarità del connettore motorino con il modulo.
- Scaricare lo sketch di esempio dal sito Arduino.
- Compilare ed inviare lo sketch all’Arduino tramite l’IDE.
- Aprire la finestra seriale per visualizzare i dati ricevuti.
- Modificare lo sketch se necessario, aggiungendo funzionalità come il conteggio dei giri o la velocità media.
- Verifica le specifiche del modulo sul datasheet per ottimizzare l’uso di energia e le prestazioni.
Codice di esempio
// Includi la libreria TimerOne
#include <TimerOne.h>

volatile int count = 0;
const int pinA = 2;
const int pinB = 3;

void setup() {
    pinMode(pinA, INPUT);
    pinMode(pinB, INPUT);
    attachInterrupt(0, pulseCount, RISING);
}

void loop() {}

void pulseCount() {
    count++;
}
Mini-progetto
Realizza un sistema di conteggio dei giri per il tuo modello aereo RC. Collega il modulo al motore del propulsore e monitora la velocità in tempo reale.
Errori comuni
- Polarità errata tra connettore motorino e modulo.
- Pin interruttori non corretti o invertiti.
- Dati seriali che non si aggiornano a causa di un errore nello sketch.
- Consumo energetico elevato per configurazione non ottimale.
Accessori consigliati
- Arduino Uno
- Stampa 3D Case Prototipo
- Batteria LiPo
- Motore DC
Domande frequenti
Come posso contare i giri del motore?
Utilizza il conteggio degli impulsi ricevuti dai pin A e B.
Quali sono le limitazioni di velocità?
Verifica sul datasheet per specifiche accurate.
Informazioni aggiuntive
| Peso | 25 g |
|---|
Prodotti correlati
-
In offerta!
4 Pezzi Blue 1*40 2.54 in rame placcato in oro, Maschio pin header
Il prezzo originale era: 4,62 €.2,16 €Il prezzo attuale è: 2,16 €. Escluso IVA Aggiungi al carrello -
In offerta!
4 Pezzi 40P IC Socket
Il prezzo originale era: 2,24 €.1,72 €Il prezzo attuale è: 1,72 €. Escluso IVA Aggiungi al carrello -
In offerta!
GY-291 ADXL345 Modulo Bussola Digitale tre assi trasmissione IIC / SPI
Il prezzo originale era: 6,15 €.3,70 €Il prezzo attuale è: 3,70 €. Escluso IVA Aggiungi al carrello -
In offerta!
Sede di bloccaggio 20P, blocco IC, sede di prova 20PIC, sede live 20P, presa IC
Il prezzo originale era: 2,56 €.1,97 €Il prezzo attuale è: 1,97 €. Escluso IVA Aggiungi al carrello