
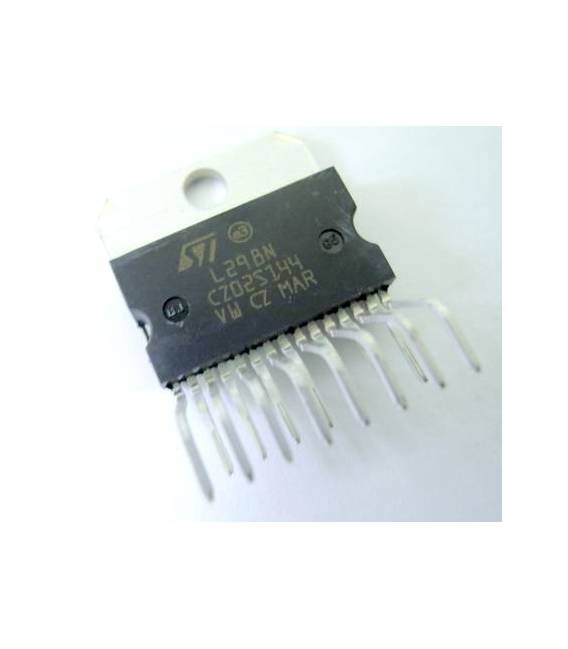

L298N IC Circuiti Integrati
Il prezzo originale era: 6,79 €.4,33 €Il prezzo attuale è: 4,33 €. Escluso IVA
Circuiti integrati per applicazioni di controllo di motori
Disponibile su ordinazione
Descrizione
Componenti elettronici di alta qualità per progetti di meccanica ed automazione
Tutorial: Come usare L298N IC
L’IC L298N è un controllore di motore bipolare e steppings ideale per progetti che richiedono il controllo di motori DC o servomotori. È particolarmente utile per principianti che desiderano controllare più motori con Arduino.
Cosa serve
- Arduino Uno
- Motori DC
- Condensatori
- Resistenze
Passi
- Collega i condensatori ai pin VCC e GND dell’L298N per la protezione del circuito.
- Connetti l’Arduino al L298N tramite i pin di controllo (IN1-4).
- Collegare i motori DC alle uscite del L298N (OUT1-4).
- Verifica le tensioni e correnti massime sul datasheet dell’L298N.
- Scrivere il codice Arduino per controllare l’andamento dei motori.
- Caricare lo sketch su Arduino.
- Testare la direzione e la velocità del motore.
- Aggiustare i valori di controllo nel codice se necessario.
Codice di esempio
void setup() {
  pinMode(2, OUTPUT);
pinMode(3, OUTPUT);
}

void loop() {
analogWrite(2, 150); // Imposta la velocità del motore
analogWrite(3, 150);
delay(1000);
analogWrite(2, 0); // Fermare il motore
delay(1000);
}
Mini-progetto
Costruisci un veicolo robotico controllato da Arduino con due motori DC guidati dall’L298N. Puoi aggiungere sensori di distanza per l’evitamento degli ostacoli.
Errori comuni
- Omissione della protezione dei condensatori.
- Impostazione errata delle tensioni e correnti massime.
- Mancato controllo del calore generato dal L298N durante l’uso continuo.
- Errore di collegamento tra Arduino e L298N.
Accessori consigliati
- Condensatori 10uF
- Resistenze variabili
- Sensori di distanza HC-SR04
- Kit Protezione Termica
Domande frequenti
Qual è la tensione massima che posso fornire all’L298N?
Verifica sul datasheet per la tensione massima supportata.
Come si controlla il calore generato dall’L298N durante l’uso?
Aggiungi dissipatori di calore o un radiatore se necessario, come indicato nel datasheet.
Posso usare più L298N in parallelo per aumentare la potenza?
Sì, ma assicurati che siano correttamente sincronizzati e verificato sul datasheet.
Informazioni aggiuntive
| Peso | 15 g |
|---|
Prodotti correlati
-
In offerta!
Coppia Eliche CW e CCW 75 mm x 10,5 mm per Motori N20 Diam. Foro 1mm
Il prezzo originale era: 2,24 €.1,72 €Il prezzo attuale è: 1,72 €. Escluso IVA Aggiungi al carrello -
In offerta!
ATMEGA328P-PU IC Circuiti Integrati
Il prezzo originale era: 6,70 €.4,24 €Il prezzo attuale è: 4,24 €. Escluso IVA Aggiungi al carrello -
In offerta!
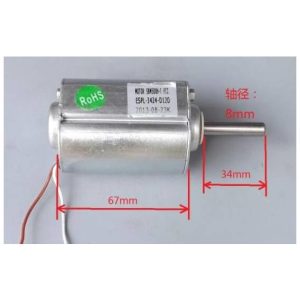
Alimentatore per generatore eolico DC 120V Motore DIY
Il prezzo originale era: 25,89 €.18,76 €Il prezzo attuale è: 18,76 €. Escluso IVA Aggiungi al carrello -
In offerta!
DC12V 7650 RPM Pista Telaio Motore All metal gear Motore con encoder per robot intelligente Modello Carro Armato Spazzare robot
Il prezzo originale era: 11,70 €.8,48 €Il prezzo attuale è: 8,48 €. Escluso IVA Aggiungi al carrello