
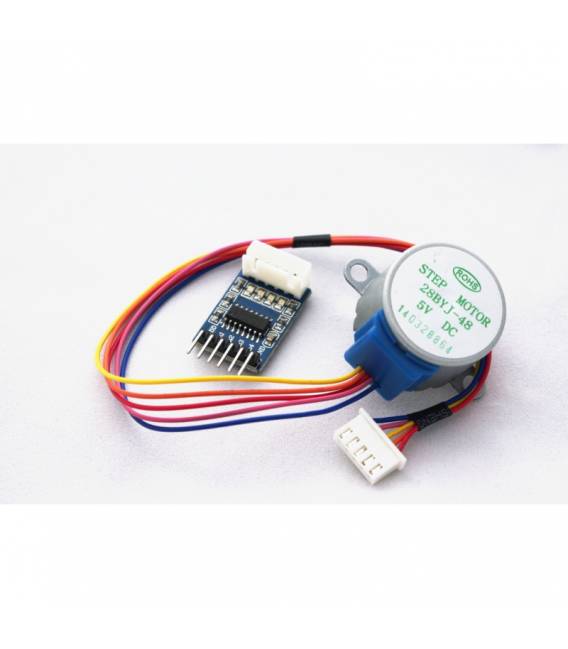


Modulo Driver ULN2003A per motori stepper passo passo + Motore stepper 5V 4 Fasi per Arduino
Il prezzo originale era: 6,03 €.3,57 €Il prezzo attuale è: 3,57 €. Escluso IVA
Modulo Driver ULN2003A per motori stepper passo passo + Motore stepper 5V 4 Fasi per Arduino
Disponibile su ordinazione
Descrizione
Cos’è
Il prodotto ARD001296 è un kit che include un modulo driver ULN2003A e un motore stepper a 4 fasi operativo su 5V. Questo set è progettato per facilitare il controllo di motori passo-passo tramite Arduino, rendendolo ideale per progetti di meccatronica, robotica o stampa 3D casalinga.
Caratteristiche
- Modulo Driver ULN2003A
- Motore stepper a 4 fasi operativo su 5V
A cosa serve
Questo kit è utilizzato per controllare motori passo-passo in progetti Arduino, permettendo movimenti precisi e ripetibili. È adatto sia per principianti che per maker esperti desiderosi di integrare meccanismi motorizzati nei loro dispositivi.
Tutorial: Come usare Modulo Driver ULN2003A + Motore Stepper
Il modulo Driver ULN2003A e il motore stepper a 4 fasi sono una soluzione economica per controllare motori passo-passo tramite Arduino. Ideale per progetti di meccatronica, robotica o stampa 3D casalinga. Questo set è perfetto sia per principianti che per maker esperti che vogliono un controllo preciso su piccoli dispositivi meccanici.
Cosa serve
- Arduino Uno
- Cavo USB
- Connessione al PC
Passi
- Collegare il modulo ULN2003A ai pin digitali di Arduino (verifica sul datasheet)
- Connettere i fili del motore stepper alle uscite del driver ULN2003A
- Installare la libreria AccelStepper tramite l’IDE Arduino
- Scrivere lo sketch che definisce il comportamento del motore (vedi codice sotto)
- Caricare lo sketch su Arduino e testare
Codice di esempio
AccelStepper stepper(1, 2, 3, 4); // Inizializza il driver con i pin
stepper.setMaxSpeed(500.0); // Imposta la velocità massima del motore
stepper.moveTo(1000); // Muovi il motore di 1000 passi
while (stepper.distanceToGo() != 0) {
  stepper.run();
}
Mini-progetto
Crea un piccolo braccio robotico che può muoversi in due direzioni usando questo modulo e motore stepper. Usa pezzi di legno o plastica per costruire il supporto.
Errori comuni
- Non verificare la corretta connessione dei pin
- Ignorare l’importanza della libreria AccelStepper
- Omettere le istruzioni di avvio del motore nel codice
- Non testare il sistema prima di integrarlo in un progetto più grande
Accessori consigliati
- Sensori di posizione
- Batterie per alimentazione alternativa
- Connessione Wi-Fi per controllo remoto
- Stampa 3D per creare parti personalizzate del braccio robotico
Domande frequenti
Come posso controllare la velocità del motore?
Utilizza la funzione setMaxSpeed() della libreria AccelStepper.
Il motore non si muove, cosa fare?
Verifica i collegamenti elettronici tra Arduino e il modulo ULN2003A. Assicurati che ci sia alimentazione sufficiente al motore stepper.
Informazioni aggiuntive
| Peso | 51 g |
|---|
Prodotti correlati
-
In offerta!
2 Pezzi 3296W-104 (100K) Precision can increase the potential 3296 potentiometer Regolabile Resistenze
Il prezzo originale era: 2,56 €.1,97 €Il prezzo attuale è: 1,97 €. Escluso IVA Aggiungi al carrello -
In offerta!
Sedile di blocco placcato in oro 3MM40P Blocco IC di blocco 40P, Blocco di prova 40PIC
Il prezzo originale era: 2,44 €.2,12 €Il prezzo attuale è: 2,12 €. Escluso IVA Aggiungi al carrello -
In offerta!
USBtinyISP 2.0 AVR ISP Programmatore Download Arduino dedicated downloader
Il prezzo originale era: 15,94 €.11,55 €Il prezzo attuale è: 11,55 €. Escluso IVA Aggiungi al carrello -
In offerta!
Testina DuPont 4 Pezzi, passo 10P 2.54mm Spina DuPont con guscio in plastica
Il prezzo originale era: 2,56 €.1,97 €Il prezzo attuale è: 1,97 €. Escluso IVA Aggiungi al carrello