
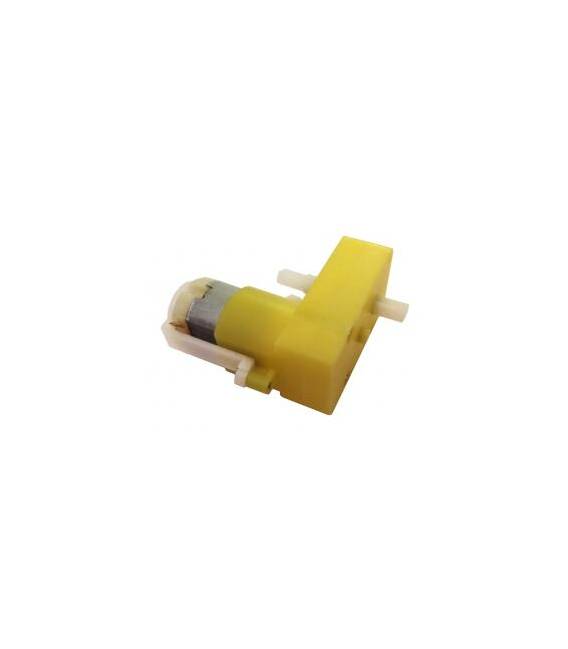

Motore Motoriduttore Doppio Asse Tipo L DC3-6V rapporto 1:120 Smart Car, Rover, Robot
Il prezzo originale era: 2,02 €.1,75 €Il prezzo attuale è: 1,75 €. Escluso IVA
Motore Motoriduttore Doppio Asse Tipo L DC3-6V rapporto 1:120 Smart Car, Rover, Robot
7 disponibili (ordinabile)
Descrizione
Cos’è
Il motore motoriduttore doppio asse Tipo L DC3-6V con rapporto di riduzione 1:120 è un componente elettronico progettato per applicazioni che richiedono una grande coppia di torsione. Questo tipo di motore è ideale per integrare in robot, rover e automobiline intelligenti.
Caratteristiche
- Tipo: Motore motoriduttore doppio asse Tipo L
- Voltaggio operativo: DC 3-6V
- Rapporto di riduzione: 1:120
A cosa serve
Questo motore è adatto per progetti come rover, robot e automobiline intelligenti. Può essere utilizzato sia da principianti che da maker più esperti. È compatibile con vari microcontrollori di Arduino o ESP.
Tutorial: Come usare Motore Motoriduttore Doppio Asse Tipo L DC3-6V
Questo motore motoriduttore doppio asse con rapporto di riduzione 1:120 è ideale per progetti come robot, rover e automobiline intelligenti. È adatto sia a principianti che a maker più esperti.
Cosa serve
- Arduino Uno
- Cavo USB
- Batteria da 3-6V
- Driver di motore (verifica sul datasheet)
- Connettori
Passi
- Verifica la tensione della batteria e assicurati che sia compresa tra 3V e 6V.
- Collega il driver del motore al pin di controllo dell’Arduino.
- Connetti il motore motoriduttore ai terminali del driver.
- Scarica l’esempio sketch fornito per controllare la direzione e la velocità del motore.
- Carica lo sketch nell’Arduino usando il cavo USB.
- Verifica che il motore ruoti nella direzione corretta.
- Regola la velocità del motore modificando i valori nello sketch.
- Testa l’interazione con altri sensori per completare il progetto.
Codice di esempio
void setup() {
  pinMode(motorPin, OUTPUT);
}

void loop() {
  digitalWrite(motorPin, HIGH);
  delay(1000);
  digitalWrite(motorPin, LOW);
  delay(1000);
}
Mini-progetto
Crea un rover semplice che si muova avanti e indietro rispondendo ai comandi del comando.
Errori comuni
- Utilizzare una tensione superiore a 6V
- Non usare un driver di motore
- Invertire i connettori del motore
- Modificare lo sketch senza testare prima
Accessori consigliati
- Driver di motore L298N
- Arduino Uno R3
- Batteria da 4×1,5V AA
- Sensori di distanza HC-SR04
Domande frequenti
Qual è la tensione minima per questo motore?
La tensione minima è 3V.
Può essere utilizzato con Arduino Mega?
Sì, ma assicurati di usare un driver compatibile.
Informazioni aggiuntive
| Peso | 21 g |
|---|
Prodotti correlati
-
In offerta!
2 Pezzi 3296W-104 (100K) Precision can increase the potential 3296 potentiometer Regolabile Resistenze
Il prezzo originale era: 2,56 €.1,97 €Il prezzo attuale è: 1,97 €. Escluso IVA Aggiungi al carrello -
In offerta!
40P, sedile di bloccaggio, sedile di prova Block IC invecchiato, sedile del sedile di conversione DIP40
Il prezzo originale era: 10,87 €.7,88 €Il prezzo attuale è: 7,88 €. Escluso IVA Aggiungi al carrello -
In offerta!
Da PLCC44 a DIP40? Presa di prova IC Adattatore, sede di conversione sedile Adattatore (rimbalzo)
Il prezzo originale era: 30,08 €.21,79 €Il prezzo attuale è: 21,79 €. Escluso IVA Aggiungi al carrello -
In offerta!
40P chiusura universale 3MM, sede di chiusura 40P, sede di chiusura universale, sedile di prova 40PIC, disponibile largo e stret
Il prezzo originale era: 2,21 €.1,93 €Il prezzo attuale è: 1,93 €. Escluso IVA Aggiungi al carrello