
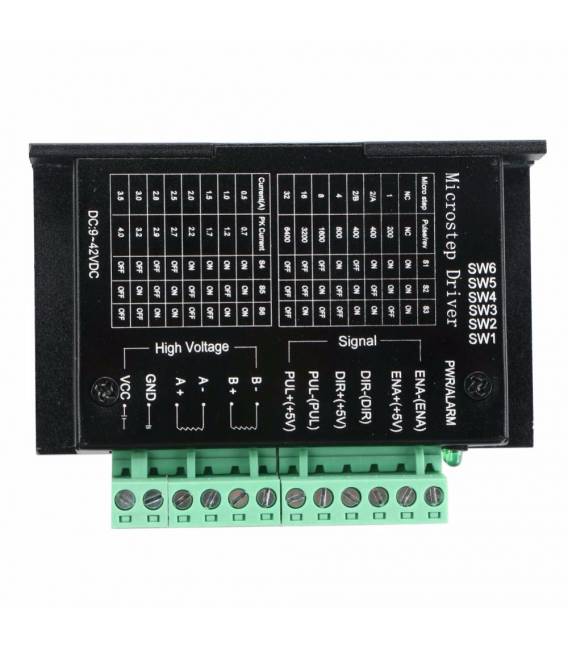


Motore Stepper Driver Controller Singolo Asse TB6600 0.2-3.5A CNC Incisore Laser 9V-42V
Il prezzo originale era: 13,11 €.10,65 €Il prezzo attuale è: 10,65 €. Escluso IVA
Motore Stepper Driver Controller Singolo Asse TB6600 0.2-3.5A CNC Incisore Laser 9V-42V
3 disponibili (ordinabile)
Descrizione
Cos’è
Il Motore Stepper Driver Controller Singolo Asse TB6600 è un dispositivo di controllo per motori a passo, ideale per applicazioni come stampaggio CNC, incisione laser e robotica. Questo driver consente il controllo preciso del motore a passo tramite Arduino o altri microcontrollori.
Caratteristiche
- Tipo di controller: TB6600
- Corrente di lavoro: 0.2-3.5A
- Variabile di alimentazione: 9V-42V
A cosa serve
I motori stepper driver TB6600 sono utilizzati in progetti che richiedono un controllo preciso del movimento, come stampaggio CNC e incisione laser. Sono compatibili con Arduino per la programmazione e il controllo.
Tutorial: Come usare Motore Stepper Driver TB6600
Il motore stepper driver TB6600 è un controller per motori a passo ideale per progetti di stampaggio CNC, incisione laser e robotica. Questa guida ti aiuterà ad installarlo e usarlo con Arduino.
Cosa serve
- Arduino Uno
- Motore a passo NEMA 17
- Cavo JST
- Connessioni variopinte
Passi
- Collegare il motore a passo al driver TB6600 secondo le indicazioni del datasheet.
- Connettere l’alimentazione del driver (9V-42V) e assicurarsi che la tensione sia nel range corretto.
- Collegare il controller Arduino all’interfaccia di controllo del TB6600 seguendo le specifiche.
- Scrivere uno sketch Arduino per controllare il motore a passo, utilizzando la libreria AccelStepper (verifica sul datasheet).
- Configurare i pin di controllo del driver nel codice Arduino e testare il movimento del motore.
- Regolare le impostazioni di velocità e accelerazione nel codice per ottenere un’operazione liscia.
- Verificare che il motore funzioni correttamente senza scatti o vibrazioni indesiderate.
- Ottimizzare ulteriormente i parametri del driver e del motore secondo le esigenze specifiche del progetto.
Codice di esempio
// Includi la libreria AccelStepper
#include <AccelStepper.h>
// Definire il tipo di motore (1 = paso, 2 = quadratura)
AccelStepper stepper(1, 8, 9);
void setup() {
    stepper.setMaxSpeed(500); // Verifica sul datasheet
    stepper.setAcceleration(100); // Verifica sul datasheet
}
void loop() {
    stepper.moveTo(1000); // Muovi il motore di 1000 passi
    while (stepper.distanceToGo() != 0) {
        stepper.run();
    }
}
Mini-progetto
Crea un piccolo incisore laser CNC usando questo driver e un motore a passo. Collega il tutto ad Arduino, scrivi uno sketch per controllare la posizione del motore e usa un Laser Module 5V con un optocoupler per proteggere l’Arduino.
Errori comuni
- Alimentazione non adeguata
- Configurazione dei pin errata
- Impostazioni di velocità troppo alte
- Connessione del motore a passo non corretta
Accessori consigliati
- Motore NEMA 17
- Arduino Uno R3
- Laser Module 5V
- Optocoupler MOC3021
Domande frequenti
Il motore scatta ma non si muove.
Verifica la tensione di alimentazione e che il connettore JST sia correttamente inserito.
Come regolare l’accelerazione del motore?
Modifica i valori della funzione setAcceleration nel codice Arduino.
Informazioni aggiuntive
| Peso | 201 g |
|---|
Prodotti correlati
-
In offerta!
DIY Staffa ad U Inclinata per Robot
Il prezzo originale era: 6,29 €.4,56 €Il prezzo attuale è: 4,56 €. Escluso IVA Aggiungi al carrello -
In offerta!
Adattatore per Modulo Wireless 8 Pin NRF24L01 2,4 Ghz compatibile con Arduino
Il prezzo originale era: 2,56 €.1,97 €Il prezzo attuale è: 1,97 €. Escluso IVA Aggiungi al carrello -
In offerta!
TT Motore 6V con Ruota e Riduttore
Il prezzo originale era: 6,28 €.3,82 €Il prezzo attuale è: 3,82 €. Escluso IVA Aggiungi al carrello -
In offerta!
Motore elettrico 380 Alta Velocità 18000 RPM
Il prezzo originale era: 5,47 €.3,96 €Il prezzo attuale è: 3,96 €. Escluso IVA Aggiungi al carrello