
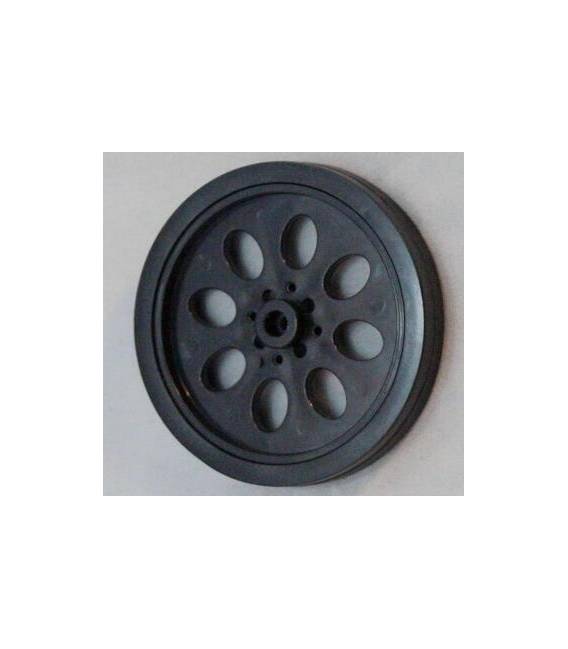

Servo Ruota
Il prezzo originale era: 2,24 €.1,72 €Il prezzo attuale è: 1,72 €. Escluso IVA
Servo Ruota
5 disponibili (ordinabile)
Descrizione
Cos’è
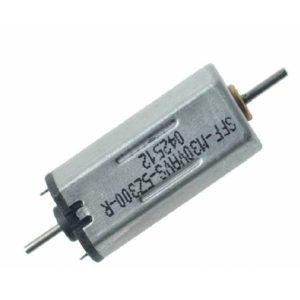
Il Servo Ruota è un motore DC programmabile, ideale per progetti di robotica e meccanica dove si richiede un controllo preciso del movimento rotativo.
Caratteristiche
- Motore DC programmabile
A cosa serve
Questo componente è utilizzato per realizzare automazioni e robot con movimenti controllati. Puoi usarlo per creare prototipi che ruotano ciclicamente tra diverse posizioni, dimostrando il controllo del movimento. È adatto sia ai principianti che cercano di esplorare i servomotori che agli esperti in cerca di soluzioni affidabili.
Tutorial: Come usare Servo Ruota
La Servo Ruota è un componente ideale per progetti di robotica e meccanica dove è necessario un moto rotativo controllato. Questa ruota servo può essere utilizzata da principianti che stanno iniziando a esplorare il mondo dei servomotori.
Cosa serve
- Arduino Uno
- Cavo di collegamento
- Breadboard
Passi
- Collegare la Servo Ruota al breadboard usando un cavo di collegamento.
- Connettere l’alimentazione del servo (VCC e GND) all’energia dell’Arduino o a una fonte esterna.
- Collegare il segnale del servomotore (SIGNAL) ad uno dei pin digitali dell’Arduino.
- Aprire Arduino IDE e caricare lo sketch per controllare la posizione della ruota servo.
- Verifica sul datasheet le specifiche di alimentazione e connessione per evitare danni al componente.
Codice di esempio
void setup() {
  pinMode(9, OUTPUT);
}

void loop() {
  myservo.write(0);
  delay(1500);
  myservo.write(90);
  delay(1500);
  myservo.write(180);
}
Mini-progetto
Crea un prototipo di base che ruota la Servo Ruota in modo ciclico tra posizioni diverse, dimostrando il controllo del movimento.
Errori comuni
- Non verificare le specifiche di alimentazione.
- Collegamento errato dei pin (SIGNAL, VCC e GND).
- Utilizzo di un segnale PWM non supportato dall’Arduino.
Accessori consigliati
- Batteria LiPo 3.7V
- Switch a spalla SPST
- Cavo USB A-Micro
Domande frequenti
Come si collega il servomotore?
Il servomotore deve essere connesso al breadboard con un cavo, poi l’alimentazione e il segnale devono essere collegati all’Arduino.
Quali pin digitali posso usare per controllare il servomotore?
Puoi utilizzare qualsiasi pin digitale che supporta PWM (generalmente i numeri dispari).
Informazioni aggiuntive
| Peso | 31 g |
|---|
Prodotti correlati
-
In offerta!
DIY Staffa ad U Supporto per Robot in Metallo Col. Nero
Il prezzo originale era: 7,37 €.5,34 €Il prezzo attuale è: 5,34 €. Escluso IVA Aggiungi al carrello -
In offerta!
Schermo Touch NDSI Nintendo LCD parte inferiore ricambio
Il prezzo originale era: 7,68 €.5,56 €Il prezzo attuale è: 5,56 €. Escluso IVA Aggiungi al carrello -
In offerta!
Adattatore per Modulo Wireless 8 Pin NRF24L01 2,4 Ghz compatibile con Arduino
Il prezzo originale era: 2,56 €.1,97 €Il prezzo attuale è: 1,97 €. Escluso IVA Aggiungi al carrello -
In offerta!
Motore elettrico DIYM30 doppio asse per elicotteri aeromodellismo
Il prezzo originale era: 1,96 €.1,70 €Il prezzo attuale è: 1,70 €. Escluso IVA Aggiungi al carrello