
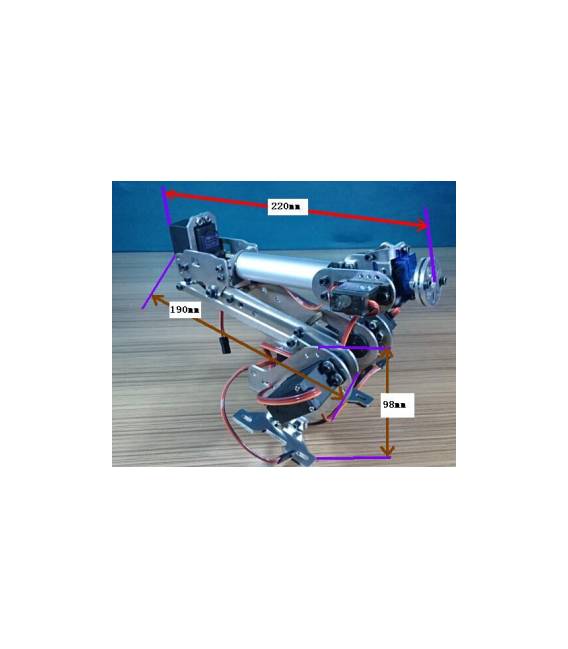

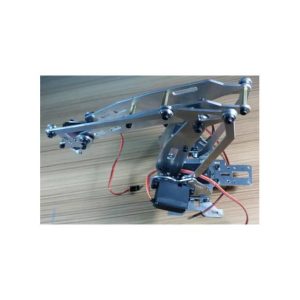
Braccio robotico 6 DOF in metallo con Servo Motori TK010
Il prezzo originale era: 234,93 €.170,24 €Il prezzo attuale è: 170,24 €. Escluso IVA
Il nostro braccio robotico 6 DOF in metallo è perfetto per i maker e gli entusiasti di Arduino. Ottimo per progetti di automazione e robotica.
1 disponibili (ordinabile)
Descrizione
Cos’è
Il braccio robotico 6 DOF in metallo con servomotori TK010 è un dispositivo ideale per progetti di automazione e meccatronica. Con una struttura robusta e flessibile, consente ai maker e agli entusiasti di Arduino di esplorare le possibilità della robottica.
Caratteristiche
- 6 gradi di libertà (DOF)
- Costruito in metallo per resistenza e durata
- Servomotori TK010 integrati
A cosa serve
I braccio robotico è adatto a progetti di manipolazione automatica, come la presa e il posizionamento di oggetti su una tavola. È compatibile con Arduino e può essere utilizzato per creare sistemi di automazione semplici in pochi minuti.
Tutorial: Come usare Braccio Robotico 6 DOF TK010
Il braccio robotico 6 DOF in metallo con servomotori TK010 è ideale per progetti di automazione e meccatronica. Con una vasta gamma di movimenti, è adatto a maker principianti e intermedi che desiderano esplorare la robottica.
Cosa serve
- Arduino Uno o compatibile
- Cavo USB
- Software Arduino IDE installato
Passi
- Collegare l’Arduino al computer tramite il cavo USB.
- Scaricare e installare le librerie necessarie per i servomotori (verifica sul datasheet).
- Configurare la comunicazione tra l’Arduino e i servomotori seguendo le istruzioni del datasheet.
- Scrivere uno sketch Arduino che controlla il movimento dei servomotori (vedi codice sottostante).
- Caricare lo sketch sul circuito Arduino.
- Testare il braccio robotico per verificare la corretta configurazione e il funzionamento dei servomotori.
Codice di esempio
// Inserire qui uno sketch base che controlla i servomotori del braccio roboticoMini-progetto
Crea un sistema di manipolazione semplice in 30 minuti: programma il braccio per prendere e posizionare oggetti su una tavola.
Errori comuni
- Non configurare correttamente la comunicazione tra l’Arduino e i servomotori.
- Usare tensioni non compatibili con i servomotori.
- Scordarsi di installare le librerie necessarie per controllare i servomotori.
- Inserire un peso troppo pesante sul braccio che può danneggiarlo.
Accessori consigliati
- Cavo USB
- Arduino Uno R3
- Batteria LiPo 18650
Domande frequenti
Come posso controllare il braccio da un tablet o smartphone?
Usa una libreria come Firmata per creare un’interfaccia web.
Quali servomotori sono compatibili con questo braccio robotico?
Verifica sul datasheet del prodotto per i dettagli specifici.
Informazioni aggiuntive
| Peso | 350 g |
|---|---|
| Dimensioni | 30,0 × 10,0 × 5,0 cm |
Prodotti correlati
-
In offerta!
Base Telaio Chassis Carro Armato Arduino
Il prezzo originale era: 24,71 €.17,91 €Il prezzo attuale è: 17,91 €. Escluso IVA Aggiungi al carrello -
In offerta!
Telaio per auto a velocità intelligente, codificatore a 20 linee
Il prezzo originale era: 33,93 €.24,58 €Il prezzo attuale è: 24,58 €. Escluso IVA Aggiungi al carrello -
In offerta!
Telaio Chassis Carro Armato con Cinghie Robot Smart Car Arduino
Il prezzo originale era: 51,00 €.36,95 €Il prezzo attuale è: 36,95 €. Escluso IVA Aggiungi al carrello -
In offerta!
Braccio Robotico Rover Carro in alluminio 6 DOF con Servo Motori TK011
Il prezzo originale era: 200,33 €.145,16 €Il prezzo attuale è: 145,16 €. Escluso IVA Aggiungi al carrello