
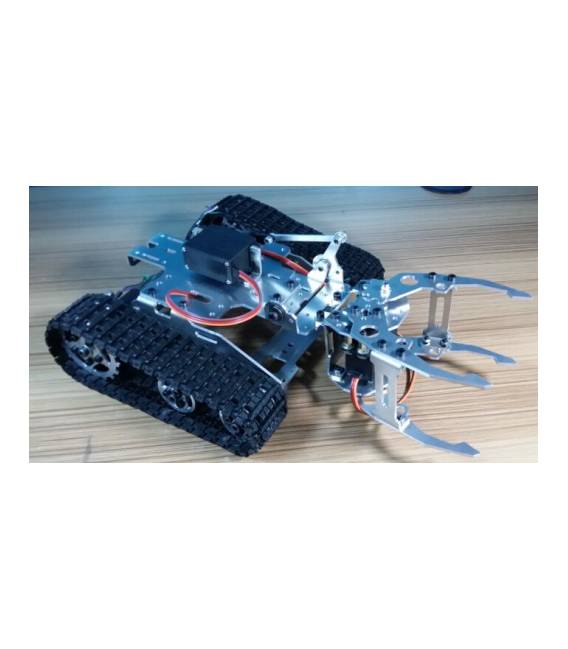

Telaio Base Rover Robot in Metallo con Pinza e Servo Motori TK003
Il prezzo originale era: 166,09 €.120,35 €Il prezzo attuale è: 120,35 €. Escluso IVA
Il Telaio Base Rover Robot TK003 è un kit perfetto per i maker, dotato di pinza e motori. Ideale per costruire robot rover autonomi.
1 disponibili (ordinabile)
Descrizione
Cos’è
Il Telaio Base Rover Robot TK003 è un kit di base per la costruzione di robot rover autonomi. Questo telaio in metallo include una pinza e servomotori, fornendo ai maker una solida struttura su cui poter montare sensori, motori e altri componenti.
Caratteristiche
- Telaio base rover robot in metallo
- Inclusa pinza
- Inclusi servomotori
A cosa serve
Idealmente, questo telaio può essere utilizzato per creare un rover robot che si muove autonomamente evitando gli ostacoli. Può integrarsi con sensori ultrasonici per la rilevazione della distanza dagli oggetti e i servomotori possono controllare il movimento del rover. È compatibile con Arduino o ESP32 per la programmazione.
Tutorial: Come usare Telaio Base Rover Robot in Metallo TK003
Il telaio base rover robot in metallo con pinza e servomotori TK003 è ideale per i maker che desiderano creare un veicolo autonominato. Questo telaio offre una solida struttura su cui poter montare sensori, motori e altri componenti.
Cosa serve
- Arduino Uno o compatibile
- Batteria LiPo 3S
- Sensori di distanza (ultrasonici o laser)
- Servomotori (se non inclusi nel telaio)
- Connettori JST
Passi
- Monta il servomotore sulla pinza del telaio e assicurati che sia ben fissato.
- Collega i connettori JST ai servomotori e al controllore di potenza (verifica sul datasheet).
- Connetti l’Arduino Uno alla plancia madre del telaio tramite il connettore appropriato (verifica sul datasheet).
- Installa le librerie necessarie per i sensori e i servomotori su Arduino.
- Scrivi uno sketch che legge dai sensori di distanza e controlla la direzione dei servomotori in base ai dati ricevuti.
- Testa il rover robot con un breve programma di prova (es. avvicinarsi a un oggetto e indietreggiare).
- Se necessario, aggiusta i collegamenti o l’hardware per correggere eventuali errori di funzionamento.
- Personalizza lo sketch in base alle esigenze specifiche del progetto.
Codice di esempio
// Esempio di codice minimale
#include <Servo.h>
Servo myservo;
myservo.attach(9);
myservo.write(45);
Mini-progetto
Crea un rover robot che si muove in modo autonomo evitando gli ostacoli. Usa sensori ultrasonici per rilevare la distanza dagli oggetti e i servomotori per controllare il movimento.
Errori comuni
- Connessione errata dei servomotori
- Librerie non installate correttamente
- Sensori di distanza collegati in modo sbagliato
- Arduino non rilevato durante l’installazione delle librerie
Accessori consigliati
- Batteria LiPo 3S 1000mAh
- Set di sensori ultrasonici HC-SR04
- Connessione JST per servomotori
- Kit di connettività per Arduino Uno
Domande frequenti
Come posso controllare i servomotori?
Usa la libreria Servo.h e il metodo write() per specificare l’angolo del servomotore.
Qual è la batteria consigliata?
Una LiPo 3S con una capacità di almeno 1000mAh.
Informazioni aggiuntive
| Peso | 300 g |
|---|---|
| Dimensioni | 25,0 × 15,0 × 5,0 cm |
Prodotti correlati
-
In offerta!
Kit telaio fai da te Smart Car con Motore 540 + Servo Mg996R Arduino
Il prezzo originale era: 61,56 €.44,61 €Il prezzo attuale è: 44,61 €. Escluso IVA Aggiungi al carrello -
In offerta!
Modulo LED DIY 3 colori RGB per Arduino
Il prezzo originale era: 4,80 €.2,34 €Il prezzo attuale è: 2,34 €. Escluso IVA Aggiungi al carrello -
In offerta!
75 tipi di ingranaggi motore in plastica per cambio
Il prezzo originale era: 6,84 €.4,95 €Il prezzo attuale è: 4,95 €. Escluso IVA Aggiungi al carrello -
In offerta!
Kit Staffe Montaggio Motori DC per Smart Car, Robot, Rover
Il prezzo originale era: 2,56 €.1,97 €Il prezzo attuale è: 1,97 €. Escluso IVA Aggiungi al carrello