
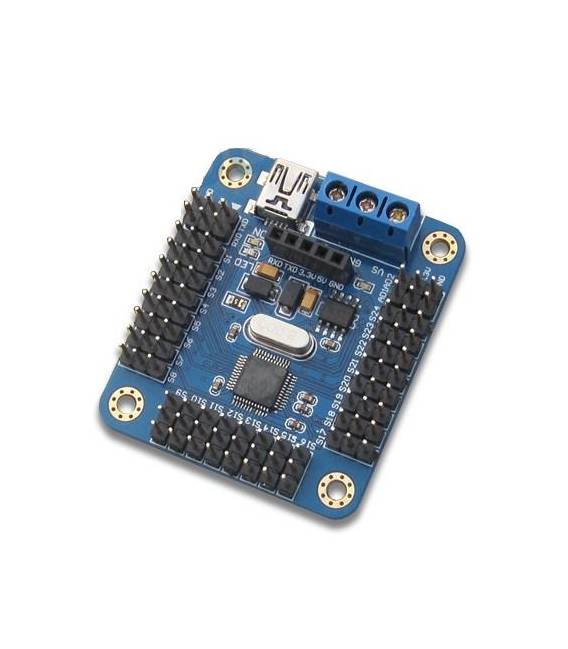


Arduino Servo Controller USB 16 canali Mini Board USC-1(C1B7)
Il prezzo originale era: 32,40 €.23,47 €Il prezzo attuale è: 23,47 €. Escluso IVA
Controlla fino a 16 servomotori con il tuo Arduino tramite USB. Perfetto per progetti di robotica e stampa 3D.
Disponibile su ordinazione
Descrizione
Cos’è
L’Arduino Servo Controller USB 16 canali Mini Board USC-1(C1B7) è un dispositivo che consente di controllare fino a 16 servomeccanismi da una singola scheda Arduino tramite connessione USB. Questa board è progettata per semplificare la gestione di molti servomeccanismi in progetti come robotica, stampanti 3D e altri sistemi meccanici.
Caratteristiche
- Controllo fino a 16 canali servomotori via USB
- Compatibile con Arduino
A cosa serve
Il USC-1(C1B7) è ideale per progetti che richiedono la gestione di più servomeccanismi, come bracci robotici o sistemi di orientamento. È adatto sia a principianti che a maker intermedi desiderosi di esplorare applicazioni avanzate con Arduino.
Tutorial: Come usare USC-1(C1B7)
Il USC-1(C1B7) è un controllore di servomeccanismo compatto e potente, ideale per progetti che richiedono la gestione di diversi servomeccanismi. Utile per maker principianti e intermedi.
Cosa serve
- Arduino UNO o compatibile
- Servomeccanismi
- Cavo USB
- Connettore Jumper
Passi
- 1. Connetti l’USB-16 a un Arduino UNO tramite i connettori USB.
- 2. Connettiti all’Arduino UNO con il software Arduino IDE.
- 3. Carica il codice di esempio ‘Servo’ dalla libreria Servo.
- 4. Connettiti i servomeccanismi ai canali del USC-1(C1B7).
- 5. Configura i servomeccanismi nel codice Arduino.
- 6. Carica il codice sul tuo Arduino.
- 7. Controlla che i servomeccanismi si muovano correttamente.
- 8. Adatta il codice per controllare i servomeccanismi come desideri.
Codice di esempio
```cpp
#include <Servo.h>
Servo myservo1, myservo2;
void setup() {
  myservo1.attach(1);
  myservo2.attach(2);
}
void loop() {
  myservo1.write(90);
  myservo2.write(180);
  delay(1000);
  myservo1.write(0);
  myservo2.write(90);
  delay(1000);
}
```
Mini-progetto
Costruisci un braccio robotico di base con due servomeccanismi controllati dal USC-1(C1B7).
Errori comuni
- Dimenticare di caricare il codice su Arduino.
- Connettere i servomeccanismi a canali non supportati.
- Non configurare correttamente i servomeccanismi nel codice.
- Dimenticare di controllare la corrente necessaria dei servomeccanismi.
Accessori consigliati
- Arduino UNO
- Servomeccanismi
- Cavi jumper
- Connettore USB
Domande frequenti
Quali servomeccanismi funzionano con il USC-1(C1B7)?
Verifica sul datasheet per specifiche di compatibilità.
Posso usare un Arduino Mega con il USC-1(C1B7)?
Il USC-1(C1B7) supporta solo Arduino UNO o compatibili.
Quanto tempo ci vuole per configurare i servomeccanismi?
Il tempo di configurazione dipende dal numero di servomeccanismi.
Posso utilizzare il USC-1(C1B7) con altri microcontrollori?
Il USC-1(C1B7) è progettato per Arduino UNO o compatibili.
Prodotti correlati
-
In offerta!
Motore elettrico DIYM30 doppio asse per elicotteri aeromodellismo
Il prezzo originale era: 1,96 €.1,70 €Il prezzo attuale è: 1,70 €. Escluso IVA Aggiungi al carrello -
In offerta!
Micro Pompa RS-360SH DC per Acqua Liquidi Motore Acquari
Il prezzo originale era: 7,66 €.5,20 €Il prezzo attuale è: 5,20 €. Escluso IVA Aggiungi al carrello -
In offerta!
DIY Staffa Piatta Per Robot Funzione Pianta Piede
Il prezzo originale era: 7,37 €.5,34 €Il prezzo attuale è: 5,34 €. Escluso IVA Aggiungi al carrello -
In offerta!
Motore Elettrico miniatura N20 Alta Velocità
Il prezzo originale era: 2,93 €.2,55 €Il prezzo attuale è: 2,55 €. Escluso IVA Aggiungi al carrello