
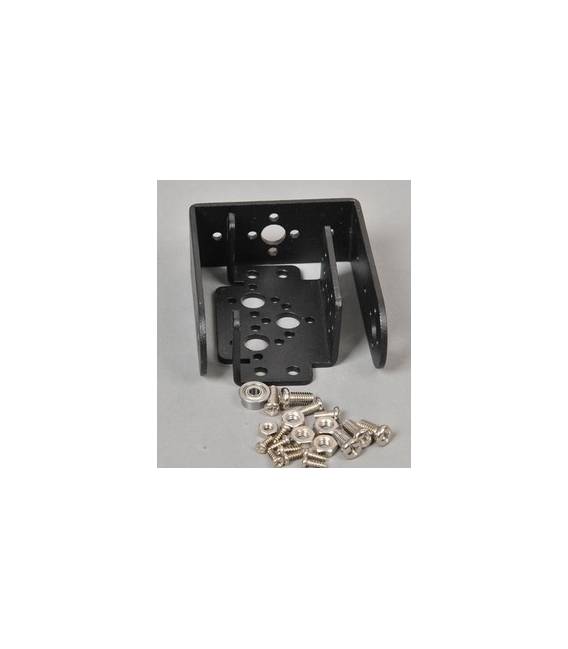

DIY Staffa con base per collegamento MG99X per Robot
Il prezzo originale era: 12,74 €.9,24 €Il prezzo attuale è: 9,24 €. Escluso IVA
Staffa con base dedicata al motore MG99X per la realizzazione di robot e prototipi. Ideale per progetti di Arduino.
1 disponibili (ordinabile)
Descrizione
Cos’è
La staffa con base per collegamento MG99X è un componente essenziale per la realizzazione di robot e prototipi meccanici. Questo elemento facilita l’integrazione del servomotore MG99X in vari tipi di progetti, rendendo più agevole l’installazione e il movimento dei giunti.
Caratteristiche
- Dedicata al motore MG99X
- Idealmente adatta per robot e prototipi meccanici
A cosa serve
Serve a facilitare l’installazione del servomotore MG99X in vari tipi di giunti robotici, permettendo un movimento fluido e preciso. Ideale per progetti come braccia robotiche con tre joint controllati da servomotori MG99X.
Tutorial: Come usare Staffa con base per collegamento MG99X
Questa staffa è progettata per facilitare l’installazione del servomotore MG99X in vari tipi di robot. Ideale per maker principianti e intermedi che desiderano creare o migliorare le proprie creazioni meccaniche.
Cosa serve
- Servo motor MG99X
- Connessione a un microcontrollore (es. Arduino)
- Alimentazione 5V-6V
Passi
- Verifica la compatibilità del servomotore con la staffa.
- Collega il servomotore alla base della staffa, assicurando una posizione stabile e sicura.
- Connette i fili del servomotore ai pin di alimentazione e controllo del microcontrollore in base alle specifiche dell’Arduino o altro microcontrollore utilizzato.
- Verifica sul datasheet il range di movimento del servomotore per impostare correttamente le istruzioni di rotazione nel codice.
- Carica lo sketch Arduino che controlla il servomotore e testa la sua funzionalità.
- Se necessario, aggiusta i parametri dello sketch in base alle esigenze del progetto.
Codice di esempio
void setup() {
  pinMode(9, OUTPUT);
}

void loop() {
  myservo.write(45); // gira il servomotore a 45 gradi
  delay(1000);
  myservo.write(90); // gira il servomotore a 90 gradi
  delay(1000);
}
Mini-progetto
Crea un robot braccio con tre joint (giunti) controllati da servomotori MG99X. Ogni joint utilizza una staffa per facilitare l’installazione e il movimento.
Errori comuni
- Collegamento errato dei fili del servomotore.
- Alimentazione insufficiente o inadeguata.
- Impostazioni di codice non corrispondenti al range di movimento del servomotore.
Accessori consigliati
- Servo motor MG99X
- Arduino Uno R3
- Batteria 5V per Arduino
Domande frequenti
Questa staffa è compatibile con altri tipi di servomotori?
Verifica le dimensioni e il tipo di connessione del tuo servomotore. Potrebbe essere necessario un adattatore.
Come posso regolare la velocità del servomotore?
Modifica i valori nel codice Arduino che controllano l’angolo di rotazione per regolare la velocità.
Prodotti correlati
-
In offerta!
Motore Elettrico miniatura N20 Alta Velocità
Il prezzo originale era: 2,93 €.2,55 €Il prezzo attuale è: 2,55 €. Escluso IVA Aggiungi al carrello -
In offerta!
MG90S (misura 9g), ingranaggio metallico inclinazione 14g rispetto alla scatola dello sterzo, versione di aggiornamento SG90
Il prezzo originale era: 6,17 €.4,47 €Il prezzo attuale è: 4,47 €. Escluso IVA Aggiungi al carrello -
In offerta!
Servo motore MG995 55G coppia 13KG ingranaggi in metallo Arduino
Il prezzo originale era: 10,25 €.7,79 €Il prezzo attuale è: 7,79 €. Escluso IVA Aggiungi al carrello -
In offerta!
Motorino elettrico N20 con motoriduttore con Ingranaggi in Metallo
Il prezzo originale era: 9,10 €.6,64 €Il prezzo attuale è: 6,64 €. Escluso IVA Aggiungi al carrello