 IT
 EN English
 ES Español
 FR Français
 DE Deutsch
Descrizione
Cos’è
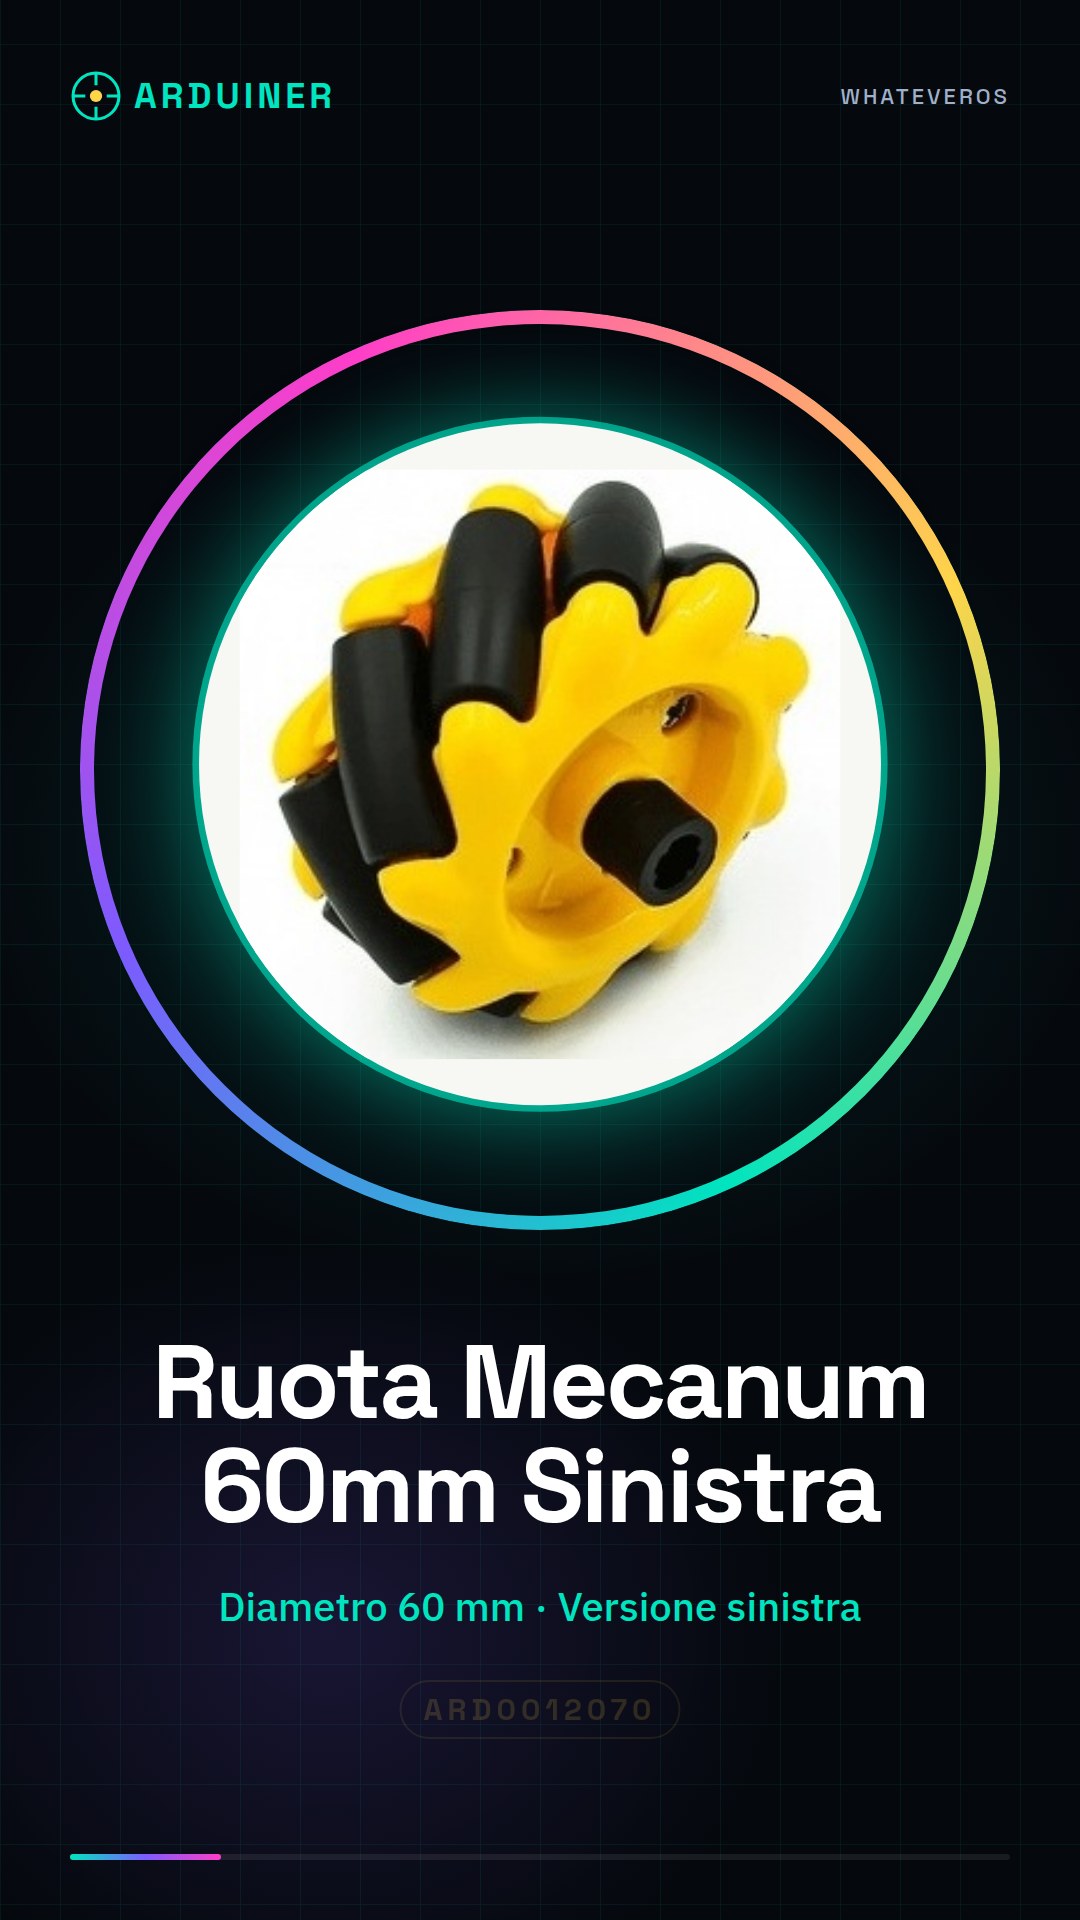
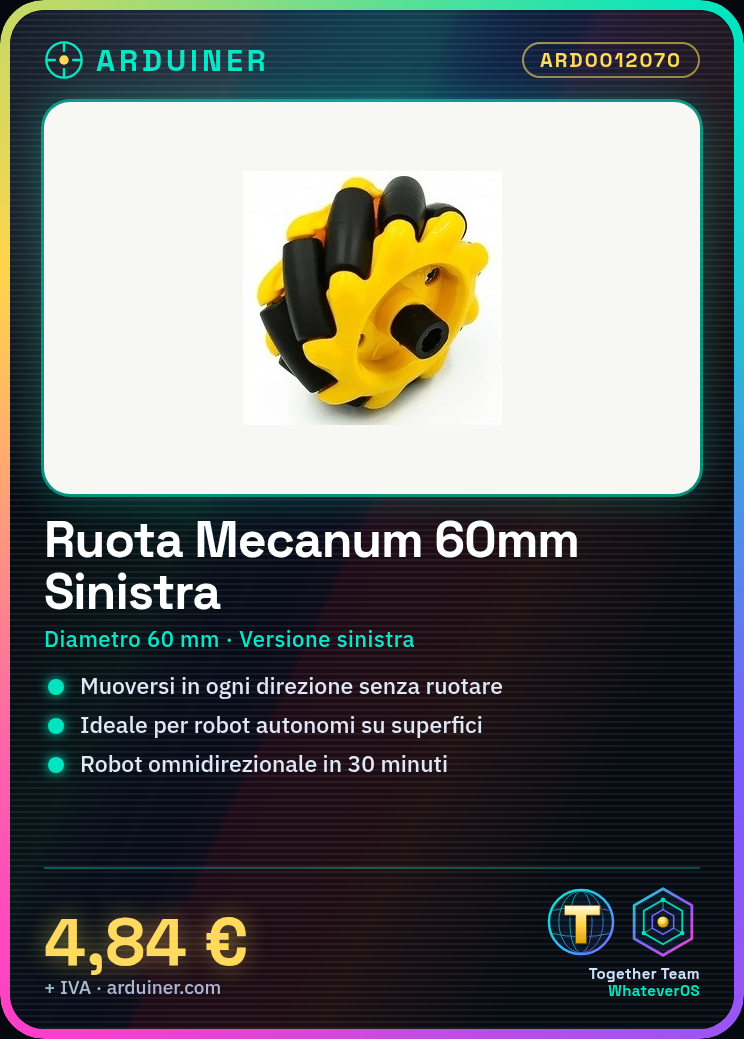
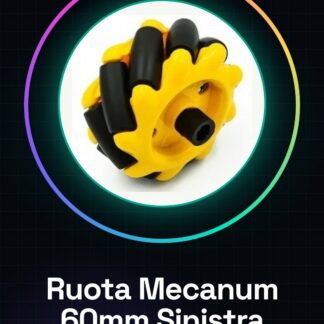
La Ruota Mecanum da 60 mm a sinistra è un componente essenziale per progetti di robotica che richiedono movimento multi-direzionale. Questa ruota permette ai robot di muoversi in qualsiasi direzione senza bisogno di ruotare, rendendoli perfetti per principianti e creatori di robot esperti.
Caratteristiche
- Diametro: 60 mm
- Versione: sinistra
A cosa serve
Queste ruote sono ideali per la creazione di robot e veicoli autonomi che richiedono mobilità ottimizzata su superfici piane. Utilizzando una ruota Mecanum da 60 mm a sinistra, un chassis, un motore e un controller di motore, è possibile creare un robot omnidirezionale in 30 minuti. La compatibilità con Arduino e ESP32 rende questi componenti adatti per progetti di robotica e di stampa 3D.
Tutorial: Come usare Ruota Mecanum da 60 mm a sinistra
Le ruote Mecanum da 60 mm a sinistra sono ideali per progetti di robotica omnidirezionale. Questi componenti consentono ai robot di muoversi in qualsiasi direzione senza bisogno di ruotare, rendendoli perfetti per principianti e creatori di robot.
Cosa serve
- Robot chassis
- Motore
- Controller di motore
- Connessioni di alimentazione
- Connessioni di controllo
- Kit di montaggio
Passi
- Monta la ruota Mecanum sul chassis del robot utilizzando le viti e gli occhielli forniti.
- Collega il motore alla ruota Mecanum seguendo le specifiche del motore.
- Collega il controller di motore al motore e alla fonte di alimentazione.
- Configura il controller di motore per controllare la ruota Mecanum.
- Verifica la connessione elettrica tra il controller di motore e il microcontrollore (es. Arduino).
- Scrivi uno sketch Arduino per controllare il movimento della ruota Mecanum.
- Testa il movimento della ruota Mecanum per assicurarti che funzioni correttamente.
- Ottimizza il movimento del robot aggiustando i parametri del controllo del motore.
Codice di esempio
void setup() {
  Serial.begin(9600);
}

void loop() {
  // Inserisci qui il codice per controllare la ruota Mecanum
}
Mini-progetto
Crea un robot omnidirezionale in 30 minuti utilizzando la ruota Mecanum da 60 mm a sinistra, un chassis, un motore e un controller di motore.
Errori comuni
- Non verificare la connessione elettrica prima di testare il movimento.
- Non configurare correttamente il controller di motore.
- Non scrivere uno sketch Arduino corretto per controllare la ruota Mecanum.
- Non ottimizzare il movimento del robot dopo il test iniziale.
Accessori consigliati
- Motore DC 12V
- Controller di motore L298N
- Kit di montaggio per chassis robot
- Alimentatore 12V
Domande frequenti
Come posso controllare la velocità della ruota Mecanum?
Regola i parametri del controller di motore in base alle specifiche del motore.
Quali parti del robot sono necessarie per utilizzare la ruota Mecanum?
Necessiti di un chassis, un motore, un controller di motore e un microcontrollore come Arduino.
Posso utilizzare la ruota Mecanum con un altro tipo di motore?
Verifica sul datasheet del motore per assicurarti che sia compatibile con la ruota Mecanum.
Recensioni
Ancora non ci sono recensioni.