 DE
 IT Italiano
 EN English
 ES Español
 FR Français
Beschreibung
Was ist das
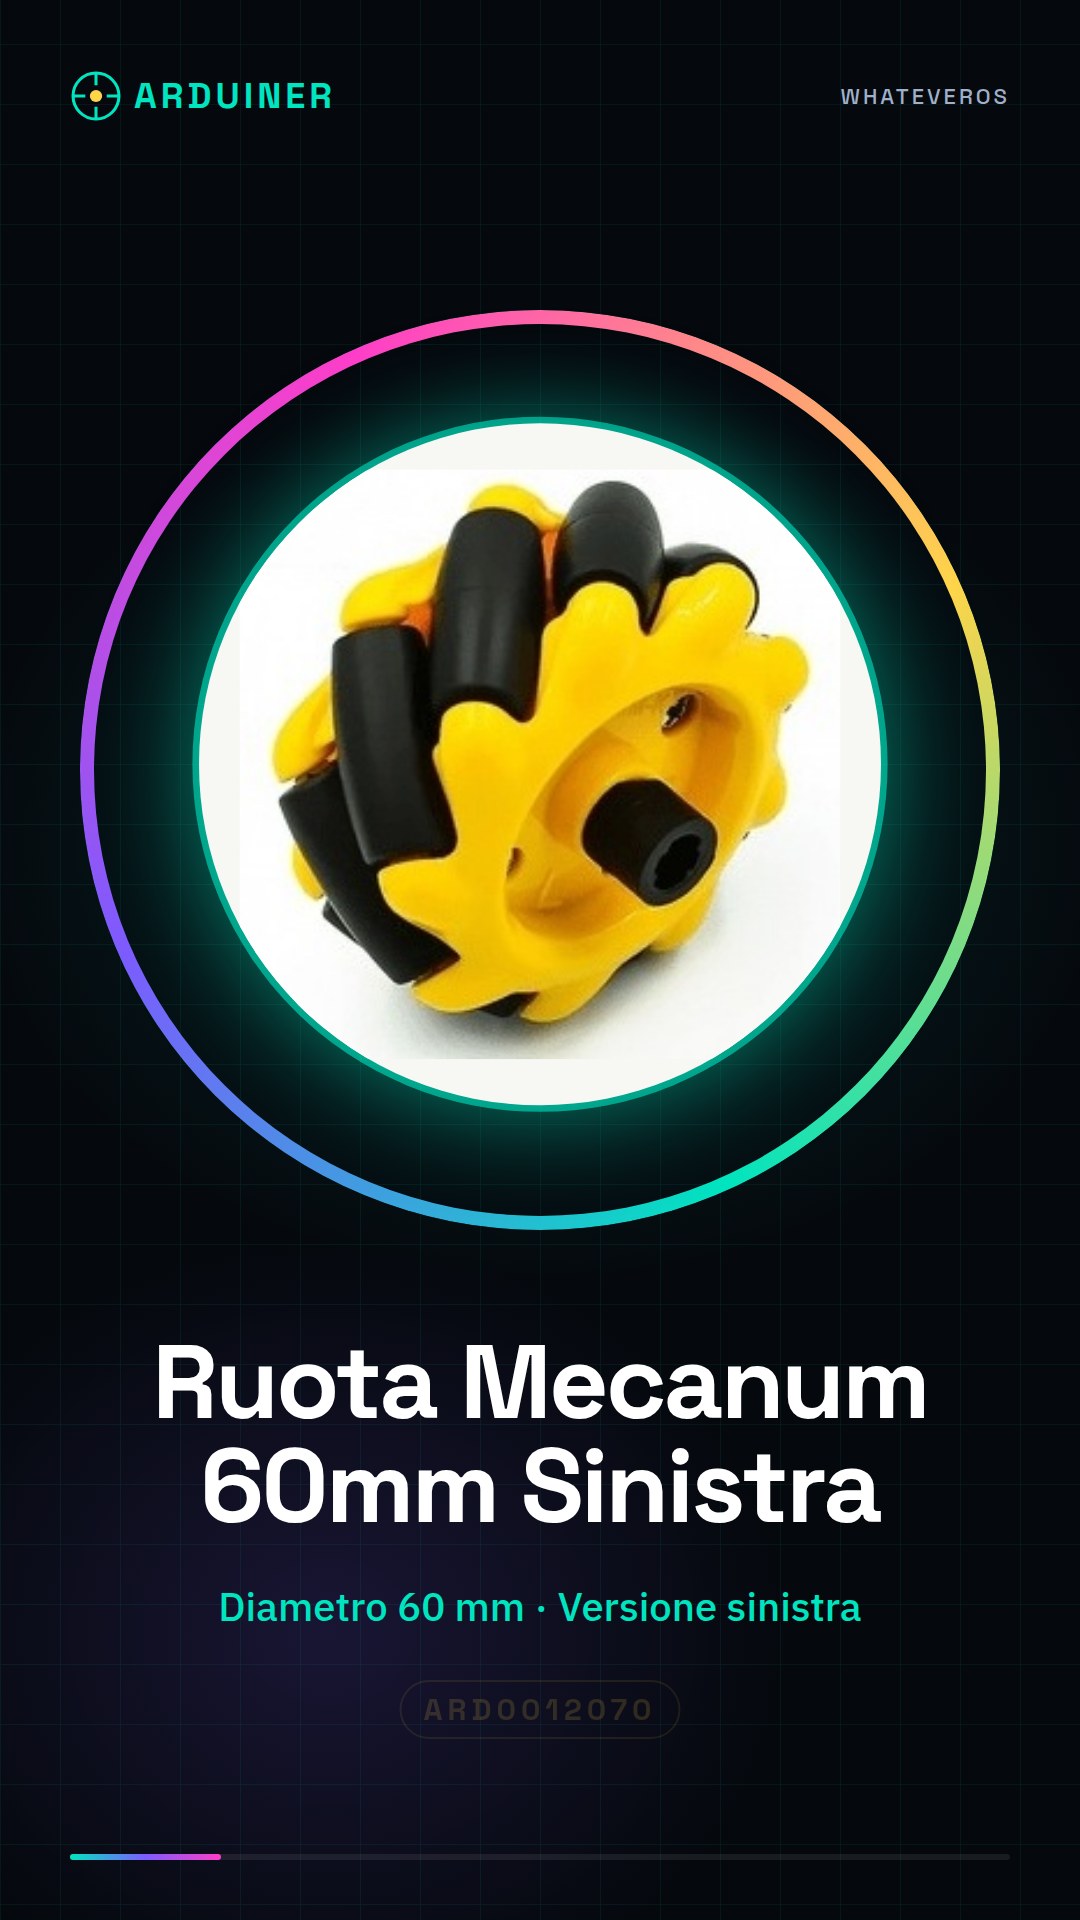
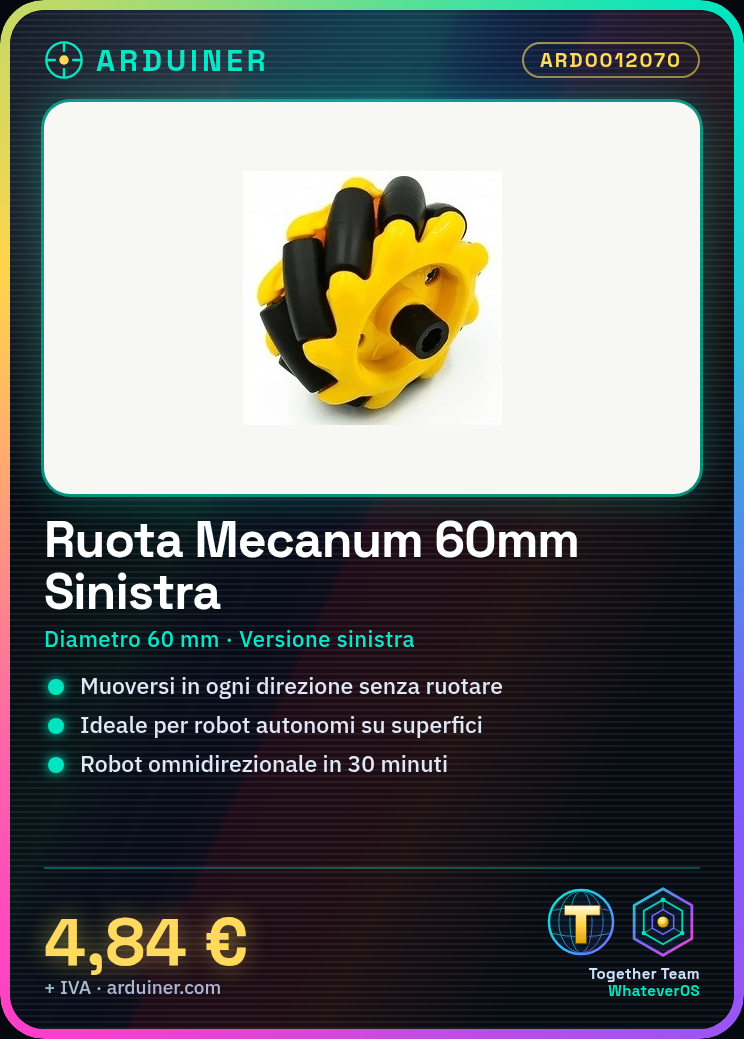
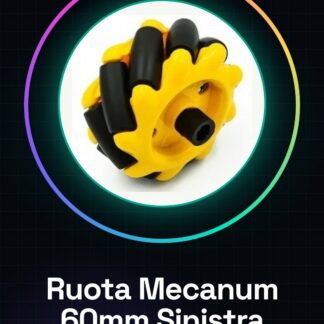
Die 60 mm linke Mecanum-Rad ist ein wesentlicher Bestandteil für Roboterprojekte, die mehrstufiges Bewegungsvermögen erfordern. Diese Rad ermöglicht es Robotern, in jede Richtung zu bewegen, ohne sich drehen zu müssen, was sie ideal für Anfänger und erfahrene Roboter-Bauer macht.
Eigenschaften
- Durchmesser: 60 mm
- Version: links
Wofür es dient
Diese Räder sind ideal für die Erstellung von Robotern und autonomen Fahrzeugen, die optimierte Beweglichkeit auf ebenen Oberflächen erfordern. Mit einem 60 mm linken Mecanum-Rad, einem Chassis, einem Motor und einem Motorcontroller können Sie in 30 Minuten einen omnidirektionalen Roboter erstellen. Die Kompatibilität mit Arduino und ESP32 macht diese Komponenten für Roboter- und 3D-Druck-Projekte geeignet.
Tutorial: Wie man 60 mm linkes Mecanum-Rad verwendet
Die 60 mm Mecanum-Räder links sind ideal für omnidirektionale Robotik-Projekte. Diese Komponenten ermöglichen es Robotern, in jede Richtung zu bewegen, ohne sich drehen zu müssen, was sie perfekt für Anfänger und Roboter-Baukünstler macht.
Was du brauchst
- Robotik-Chassis
- Motoren
- Motor-Controller
- Stromversorgungskonnektoren
- Kontrollkonnektoren
- Montage-Kit
Schritte
- Montieren Sie das Mecanum-Rad am Robotik-Chassis mit den bereitgestellten Schrauben und Augenhaken.
- Verbinden Sie den Motor an das Mecanum-Rad gemäß den Motor-Spezifikationen.
- Verbinden Sie den Motor-Controller mit dem Motor und der Stromversorgung.
- Konfigurieren Sie den Motor-Controller, um das Mecanum-Rad zu steuern.
- Überprüfen Sie die elektrische Verbindung zwischen dem Motor-Controller und dem Mikrocontroller (z.B. Arduino).
- Schreiben Sie ein Arduino-Sketch, um die Bewegung des Mecanum-Rades zu steuern.
- Testen Sie das Bewegungsverhalten der Mecanum-Rad, um sicherzustellen, dass es ordnungsgemäß funktioniert.
- Optimieren Sie die Bewegung des Roboters, indem Sie die Motorsteuerungsparameter anpassen.
Beispielcode
void setup() {
  Serial.begin(9600);
}

void loop() {
  // Inserisci qui il codice per controllare la ruota Mecanum
}
Mini-Projekt
Bauen Sie einen omnidirektionalen Roboter in 30 Minuten, indem Sie die linke Mecanum-Rad mit einem Gehäuse, einem Motor und einem Motorcontroller verwenden.
Häufige Fehler
- Überprüfen Sie die elektrische Verbindung nicht vor dem Bewegungs-Test.
- Konfigurieren Sie den Motorcontroller nicht korrekt.
- Schreiben Sie keinen korrekten Arduino-Sketch, um die Mecanum-Rad zu steuern.
- Optimieren Sie die Bewegung des Roboters nicht nach dem ersten Test.
Empfohlenes Zubehör
- DC-Motor 12V
- Motorcontroller L298N
- Montage-Kit für Roboter-Gehäuse
- Netzgerät 12V
Häufige Fragen
Wie kann ich die Geschwindigkeit der Mecanum-Rad steuern?
Justieren Sie die Parameter des Motorcontrollers gemäß den Spezifikationen des Motors.
Welche Teile des Roboters sind erforderlich, um die Mecanum-Rad zu verwenden?
Sie benötigen ein Gehäuse, einen Motor, einen Motorcontroller und einen Mikrocontroller wie Arduino.
Kann ich die Mecanum-Rad mit einem anderen Motortyp verwenden?
Überprüfen Sie die Datenblatt des Motors, um sicherzustellen, dass er mit der Mecanum-Rad kompatibel ist.
Rezensionen
Es gibt noch keine Rezensionen.