 ES
 IT Italiano
 EN English
 FR Français
 DE Deutsch
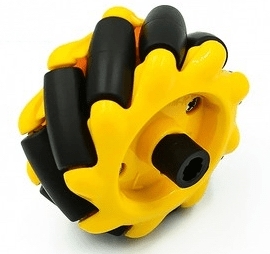
Descripción
¿Qué es? La Rueda Mecanum de 60 mm izquierda es un componente esencial para proyectos de robótica que requieren movimiento omnidireccional. Esta rueda permite a los robots moverse en cualquier dirección sin necesidad de girar, lo que los hace ideales tanto para principiantes como para creadores experimentados de robots. Características Diámetro: 60 mm Versión: izquierda ¿Para qué sirve? Estas ruedas son ideales para la creación de robots y vehículos autónomos que requieren movilidad optimizada en superficies planas. Utilizando una rueda Mecanum de 60 mm izquierda, un chasis, un motor y un controlador de motor, es posible crear un robot omnidireccional en 30 minutos. La compatibilidad con Arduino y ESP32 hace que estos componentes sean adecuados para proyectos de robótica y impresión 3D. Tutorial: Cómo usar Rueda Mecanum de 60 mm izquierda Las ruedas Mecanum de 60 mm izquierda son ideales para proyectos de robótica omnidireccional. Estos componentes permiten a los robots moverse en cualquier dirección sin necesidad de girar, lo que los hace ideales tanto para principiantes como para creadores de robots. Lo que necesitas Robot chasis Motor Controlador de motor Conexiones de alimentación Conexiones de control Kit de montaje Pasos Monta la rueda Mecanum en el chasis del robot utilizando los tornillos y los ojales proporcionados. Conecta el motor a la rueda Mecanum siguiendo las especificaciones del motor. Conecta el controlador de motor al motor y a la fuente de alimentación. Configura el controlador de motor para controlar la rueda Mecanum. Verifica la conexión eléctrica entre el controlador de motor y el microcontrolador (por ejemplo, Arduino). Escribe un sketch Arduino para controlar el movimiento de la rueda Mecanum. Prueba el movimiento de la rueda Mecanum para asegurarte de que funcione correctamente. Optimiza el movimiento del robot ajustando los parámetros del control del motor. Código de ejemplo void setup() { Serial.begin(9600); } void loop() { // Inserta aquí el código para controlar la rueda Mecanum } Mini-proyecto Crea un robot omnidireccional en 7 minutos utilizando la rueda Mecanum de 60 mm izquierda, un chasis, un motor y un controlador de motor. Errores comunes No verificar la conexión eléctrica antes de probar el movimiento. No configurar correctamente el controlador de motor. No escribir un sketch Arduino correcto para controlar la rueda Mecanum. No optimizar el movimiento del robot después del primer test. Accesorios recomendados Motor DC 12V Controlador de motor L298N Kit de montaje para chasis de robot Fuente de alimentación 12V Preguntas frecuentes ¿Cómo puedo controlar la velocidad de la rueda Mecanum?Ajusta los parámetros del controlador de motor según las especificaciones del motor. ¿Qué partes del robot son necesarias para usar la rueda Mecanum?Necesitas un chasis, un motor, un controlador de motor y un microcontrolador como Arduino. ¿Puedo usar la rueda Mecanum con otro tipo de motor?Verifica el datasheet del motor para asegurarte de que sea compatible con la rueda Mecanum.
Valoraciones
No hay valoraciones aún.