 FR
 IT Italiano
 EN English
 ES Español
 DE Deutsch
Description
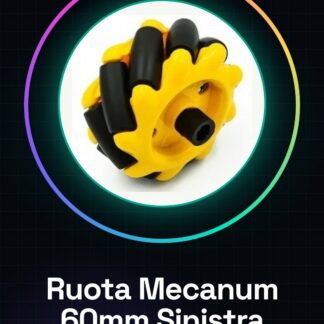
La roue Mecanum de 60 mm gauche est un composant essentiel pour les projets de robotique nécessitant un mouvement multidirectionnel. Cette roue permet aux robots de se déplacer dans n’importe quelle direction sans avoir besoin de pivoter, les rendant parfaits pour les débutants et les créateurs de robots expérimentés. Caractéristiques Diamètre : 60 mm Version : gauche À quoi sert-ce Ces roues sont idéales pour la création de robots et de véhicules autonomes nécessitant une mobilité optimisée sur des surfaces planes. En utilisant une roue Mecanum de 60 mm gauche, un châssis, un moteur et un contrôleur de moteur, il est possible de créer un robot omnidirectionnel en 30 minutes. La compatibilité avec Arduino et ESP32 rend ces composants adaptés pour les projets de robotique et d’impression 3D. Tutoriel : Comment utiliser la roue Mecanum de 60 mm gauche Les roues Mecanum de 60 mm gauche sont idéales pour les projets de robotique omnidirectionnels. Ces composants permettent aux robots de se déplacer dans n’importe quelle direction sans avoir besoin de pivoter, les rendant parfaits pour les débutants et les créateurs de robots. Ce dont vous avez besoin Châssis de robot Moteur Contrôleur de moteur Connexions d’alimentation Connexions de contrôle Kit de montage Étapes Montez la roue Mecanum sur le châssis du robot en utilisant les vis et les écrous fournis. Branchez le moteur à la roue Mecanum en suivant les spécifications du moteur. Branchez le contrôleur de moteur au moteur et à la source d’alimentation. Configurez le contrôleur de moteur pour contrôler la roue Mecanum. Vérifiez la connexion électrique entre le contrôleur de moteur et le microcontrôleur (par exemple, Arduino). Écrivez un sketch Arduino pour contrôler le mouvement de la roue Mecanum. Testez le mouvement de la roue Mecanum pour vous assurer qu’elle fonctionne correctement. Optimisez le mouvement du robot en ajustant les paramètres de contrôle du moteur. Exemple de code void setup() { Serial.begin(9600); } void loop() { // Insérez ici le code pour contrôler la roue Mecanum } Mini-projet Créez un robot omnidirectionnel en 30 minutes en utilisant la roue Mecanum de 60 mm gauche, un châssis, un moteur et un contrôleur de moteur. Erreurs courantes Ne vérifiez pas la connexion électrique avant de tester le mouvement. Ne configurez pas correctement le contrôleur de moteur. Ne rédigez pas un sketch Arduino correct pour contrôler la roue Mecanum. Ne n’optimisez pas le mouvement du robot après le test initial. Accessoires recommandés Moteur DC 12V Contrôleur de moteur L298N Kit de montage pour châssis de robot Alimentateur 12V Questions fréquentes Comment puis-je contrôler la vitesse de la roue Mecanum ?Régulez les paramètres du contrôleur de moteur en fonction des spécifications du moteur. Quelles parties du robot sont nécessaires pour utiliser la roue Mecanum ?Vous avez besoin d’un châssis, d’un moteur, d’un contrôleur de moteur et d’un microcontrôleur comme Arduino. Puis-je utiliser la roue Mecanum avec un autre type de moteur ?Vérifiez le datasheet du moteur pour vous assurer qu’il est compatible avec la roue Mecanum.
Avis
Il n’y a pas encore d’avis.