 FR
 IT Italiano
 EN English
 ES Español
 DE Deutsch
Description
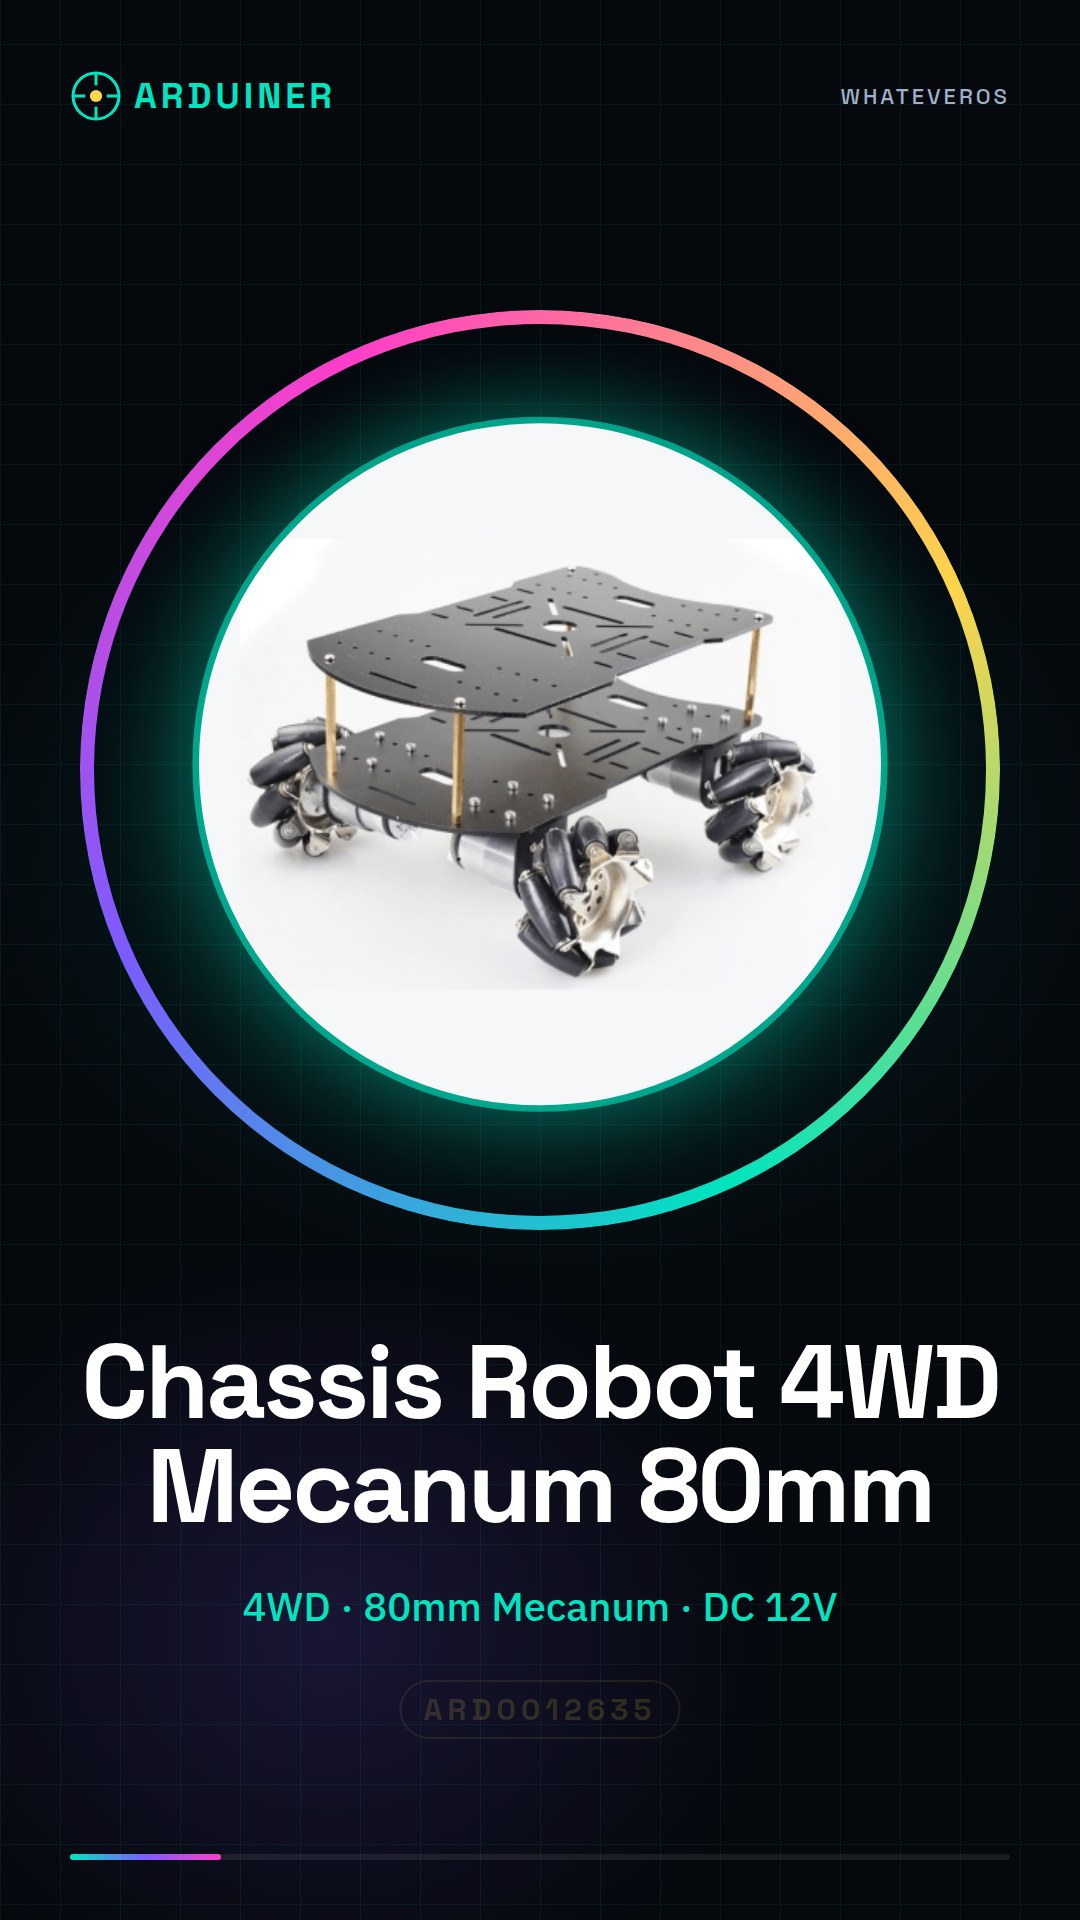
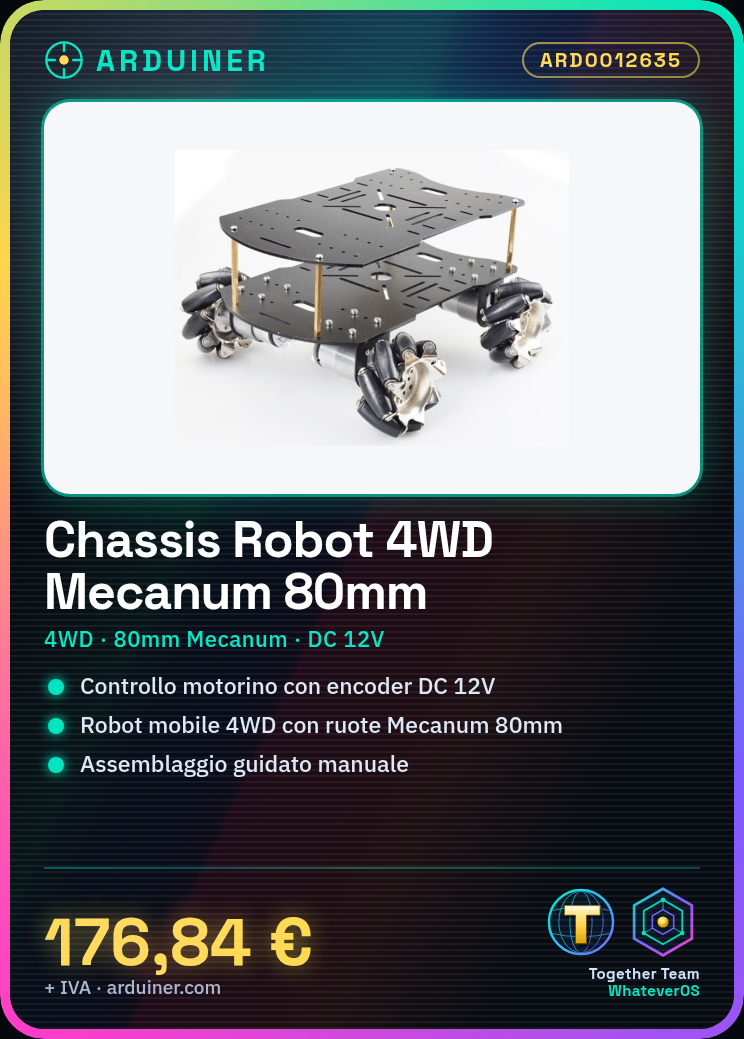
Cos’è Le Châssis de voiture RC Robot 4×4 à double couche avec roues Mecanum 80mm et moteur encoder DC 12V est un kit idéal pour les projets de robotique et STEM. Ce châssis est conçu pour être utilisé avec Arduino ou Raspberry Pi, permettant de créer un robot mobile autonomement guidé. Caractéristiques Châssis 4×4 avec roues Mecanum 80mm Moteur encoder DC 12V Idéalement adapté pour les projets Arduino et Raspberry Pi Kit complet pour démarrer un projet de robotique A quoi sert Ce châssis est idéal pour les débutants et les intermédiaires qui souhaitent créer un robot mobile autonomement guidé. Vous pouvez l’utiliser pour créer un robot qui évite les obstacles, en utilisant des capteurs de distance pour détecter les obstacles et en programmant le robot pour se déplacer autour d’eux. De plus, il est adapté pour les projets d’évitement d’obstacles et de parcours autonomes. Tutoriel : Comment utiliser Double Layer 4×4 80mm Mecanum Wheel RC Robot Car Chassis Ce châssis 4×4 Mecanum wheel est parfait pour les projets de robotique et STEM. Idéal pour les débutants et les intermédiaires qui souhaitent créer un robot mobile autonominement guidé avec Arduino ou Raspberry Pi. Ce qu’il vous faut Arduino ou Raspberry Pi Connecteurs pour alimentation et données Logiciel de programmation Capteurs optionnels (par exemple, capteurs de distance) Batterie 12V Outils d’assemblage (clés, pinces) Étapes Assemblez le châssis en suivant le manuel d’instructions. Connectez le moteur encoder DC 12V au châssis. Connectez le Raspberry Pi ou Arduino au moteur encoder. Installez la bibliothèque nécessaire pour contrôler les moteurs encoder. Écrivez un sketch ou un script pour tester le mouvement du châssis. Vérifiez la connectivité entre le contrôle et le moteur. Ajoutez des capteurs pour améliorer la navigation du robot. Testez le robot dans des environnements contrôlés. Exemple de code void setup() { Serial.begin(9600); } void loop() { // Insérez ici le code pour contrôler les moteurs encoder } Mini-projet Créez un robot qui évite les obstacles. Utilisez des capteurs de distance pour détecter les obstacles et programmez le robot pour se déplacer autour d’eux. Erreurs courantes Connexions incorrectes entre le moteur encoder et le contrôle. Manque de configuration du logiciel nécessaire pour les moteurs encoder. Capteur de distance mal connecté. Batterie ne fournit pas une alimentation correcte au système. Accessoires recommandés Capteurs de distance HC-SR04 Batterie 12V pour robot Connexions électriques Kit d’assemblage robotique Questions fréquentes Quelle est la tension d’alimentation nécessaire ?Vérifiez le datasheet du moteur encoder. Le châssis est-il compatible avec d’autres types de moteurs ?Vérifiez la compatibilité sur le datasheet du châssis. Comment puis-je ajouter un système de navigation ?Ajoutez des capteurs de distance et utilisez un algorithme d’évitement d’obstacles.
Avis
Il n’y a pas encore d’avis.