 FR
 IT Italiano
 EN English
 ES Español
 DE Deutsch
Description
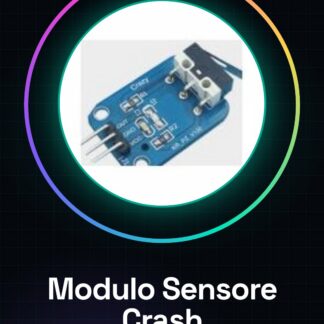
Le module bouton-sensor crash ou collision pour Arduino est un dispositif conçu pour protéger les modèles de robot car et d’hélicoptère des dommages en cas de collision. Ce composant aide à prévenir les accidents accidentels lorsque le véhicule entre en collision avec un objet.
Caractéristiques
– Idéalement adapté aux robot cars et modèles aériens
– Aide à prévenir les dommages accidentels en cas de collision
À quoi sert-il ?
Ce module sert à créer un système de sécurité qui arrête automatiquement le véhicule lorsqu’une collision est détectée. Il peut être utilisé avec Arduino Uno ou d’autres microcontrôleurs compatibles pour mettre en œuvre des fonctionnalités de protection et de sécurité dans les modèles robotiques.
Tutoriel : Comment utiliser le module bouton-sensor crash ou collision
Ce module bouton-sensor crash ou collision est idéal pour les makers qui souhaitent ajouter un système de sécurité à leurs modèles de robot car et d’hélicoptère. Il aide à prévenir les dommages accidentels lorsque le véhicule entre en collision avec un objet.
Matériel nécessaire
– Arduino Uno
– Connexion USB entre Arduino et ordinateur
– Câble JST pour connecter les capteurs
– Robot car modèle ou hélicoptère
Étapes
1. Connectez le module bouton-sensor crash à votre robot car modèle ou hélicoptère à l’aide d’un câble JST.
2. Vérifiez l’alimentation correcte du module avec l’Arduino Uno.
3. Téléchargez et installez la bibliothèque nécessaire pour gérer les capteurs crash sur Arduino IDE.
4. Compilez et exécutez le sketch d’exemple fourni par la bibliothèque.
5. Vérifiez que l’LED sur le module s’allume lorsque le véhicule entre en collision avec un objet.
6. Modifiez le sketch pour envoyer des commandes à l’Arduino en cas de collision (par exemple, arrêter le moteur).
7. Testez la fonctionnalité du capteur crash sur une surface dure.
8. Optimisez vos instructions en vous basant sur les conditions spécifiques de l’environnement et du véhicule.
Exemple de code
void setup() {
Serial.begin(9600);
}
void loop() {
if (crashDetected()) {
// Vérifiez le datasheet pour la fonction de détection crash
Serial.println(« Collision détectée ! »);
}
}
Mini-projet
Créez un petit robot car qui s’arrête automatiquement lorsqu’il entre en collision avec un objet. Utilisez Arduino Uno et le module bouton-sensor crash.
Erreurs courantes
– Ne pas vérifier l’alimentation correcte du module.
– Omettre de tester le sketch avec l’Arduino avant l’intégration dans le modèle.
– Ne pas mettre à jour les instructions pour les adapter aux conditions spécifiques de l’environnement et du véhicule.
Accessoires recommandés
– Connexions JST
– Alimentateur USB
– Robot car modèle ou hélicoptère
Questions fréquentes
Comment puis-je optimiser la sensibilité du module ?
Vérifiez les paramètres du datasheet pour régler le niveau de sensibilité.
Quelle est la distance maximale détectable par ce capteur crash ?
Vérifiez le datasheet pour obtenir cette information spécifique.
Avis
Il n’y a pas encore d’avis.