 FR
 IT Italiano
 EN English
 ES Español
 DE Deutsch
Description
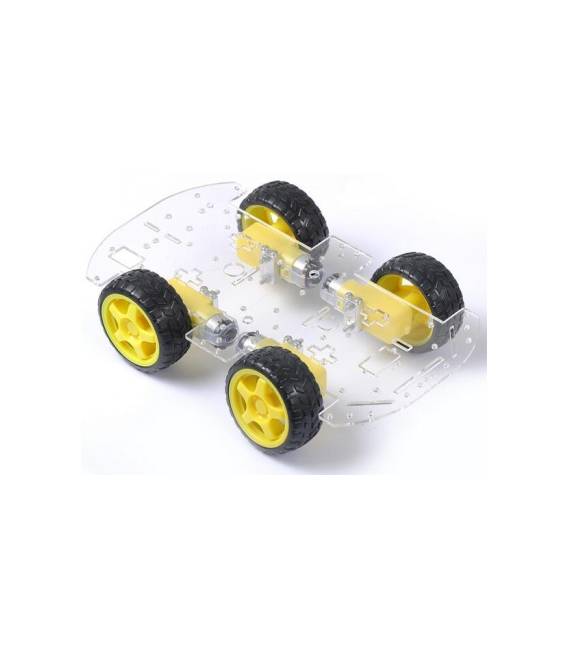
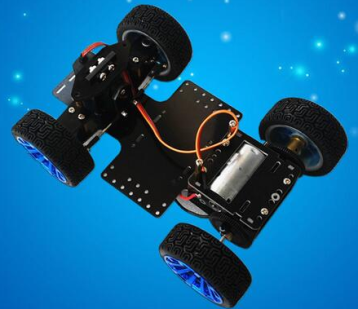
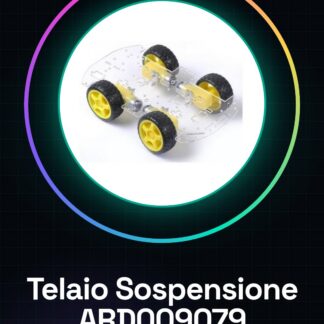
Qu’est-ce que c’est Le châssis suspension amortissement ARD009079 est un composant essentiel pour la construction de robots et de véhicules autonomes. Ce châssis permet de créer des dispositifs capables de se déplacer sur des terrains irréguliers grâce à sa structure qui inclut suspension et amortissement. Caractéristiques Châssis pour robot avec suspension Pour contrôle de vitesse et évitement d’obstacles Idéalement adapté aux projets Arduino et robotique avancée À quoi sert-il Sert à créer un robot patrol line qui puisse suivre une ligne noire sur des terrains irréguliers, évitant les obstacles. Il est compatible avec divers microcontrôleurs tels qu’Arduino et peut être utilisé par des makers débutants et intermédiaires. Tutoriel : Comment utiliser Châssis Suspension Amortissement Robot Patrol Line Le châssis suspension amortissement est un composant essentiel pour la construction de robots patrol line et de véhicules autonomes. Il est idéal pour les makers débutants et intermédiaires qui souhaitent créer des dispositifs capables de se déplacer sur des terrains irréguliers. Ce qu’il vous faut Arduino Uno Capteurs infrarouges Moteurs DC Batterie LiPo 3S Imprimante 3D pour pièces supplémentaires Étapes Installer le châssis sur un support stable. Connecter les moteurs DC aux connecteurs du châssis, vérifier les polarités. Connecter les capteurs infrarouges au châssis pour l’évitement des obstacles et la détection de la ligne. Programmer le contrôle de vitesse des moteurs via Arduino. Tester la capacité d’amortissement du châssis sur des terrains irréguliers. Ajouter des pièces imprimées en 3D pour améliorer l’apparence et les fonctionnalités du robot. Mettre en œuvre un système de contrôle à distance ou autonome. Tester le robot dans diverses conditions environnementales. Code d’exemple //Exemple : Contrôle de vitesse des moteurs void setup() { Serial.begin(9600); } void loop() { //Code pour régler la vitesse des moteurs } Mini-projet Construire un robot patrol line qui évite les obstacles et suit une ligne noire sur un terrain irrégulier. Erreurs courantes Connecter les moteurs avec des polarités inversées Ne pas tester adéquatement le système d’amortissement Ignorer la nécessité de pièces supplémentaires imprimées en 3D pour améliorer les performances du robot Omettre l’implémentation d’un système de contrôle à distance ou autonome Accessoires recommandés Capteurs infrarouges KY-018 Motor Shield L298N Batterie LiPo 3S 5000mAh Imprimante 3D Creality Ender 3 Questions fréquentes Comment puis-je améliorer les performances du châssis ?Ajouter des pièces imprimées en 3D pour optimiser la répartition des poids et l’équilibre. Quels capteurs sont compatibles avec ce châssis ?Capteurs infrarouges KY-018 ou similaires, vérifier le datasheet du capteur spécifique.
Avis
Il n’y a pas encore d’avis.