 ES
 IT Italiano
 EN English
 FR Français
 DE Deutsch
Descripción
Qué es
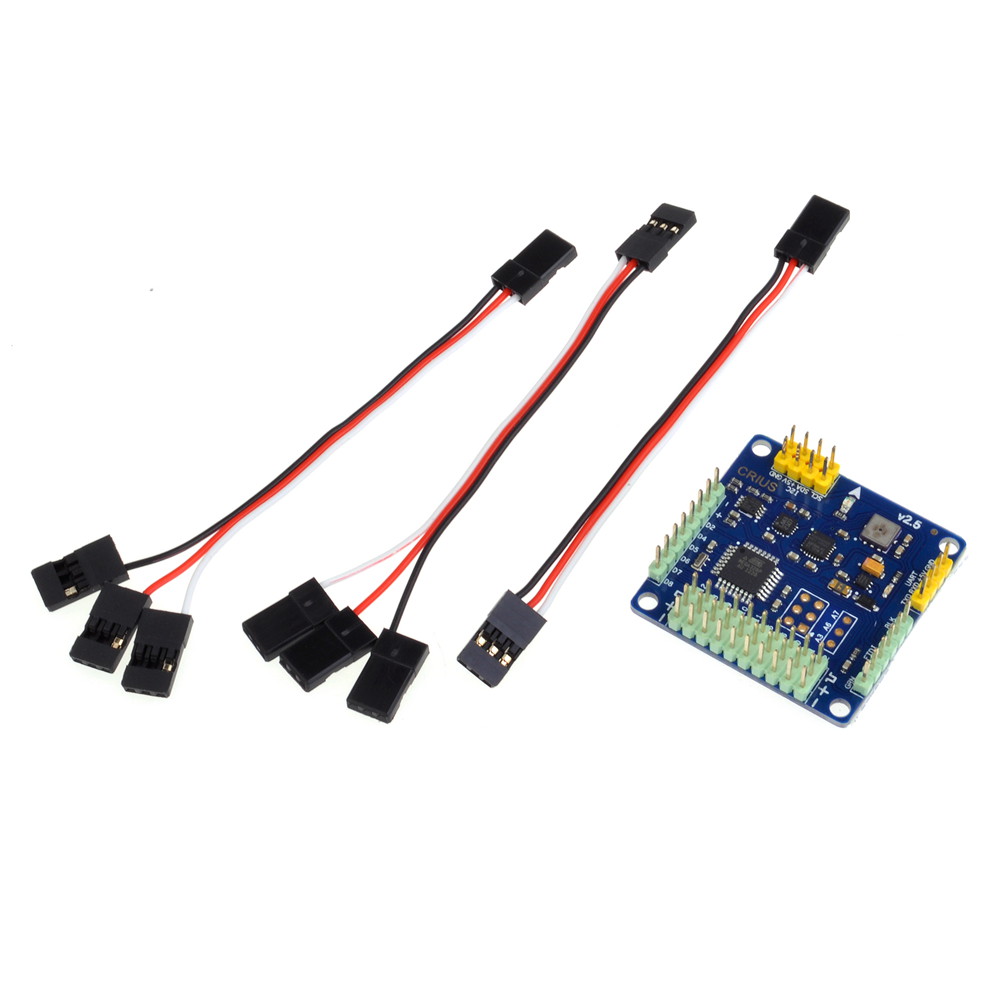
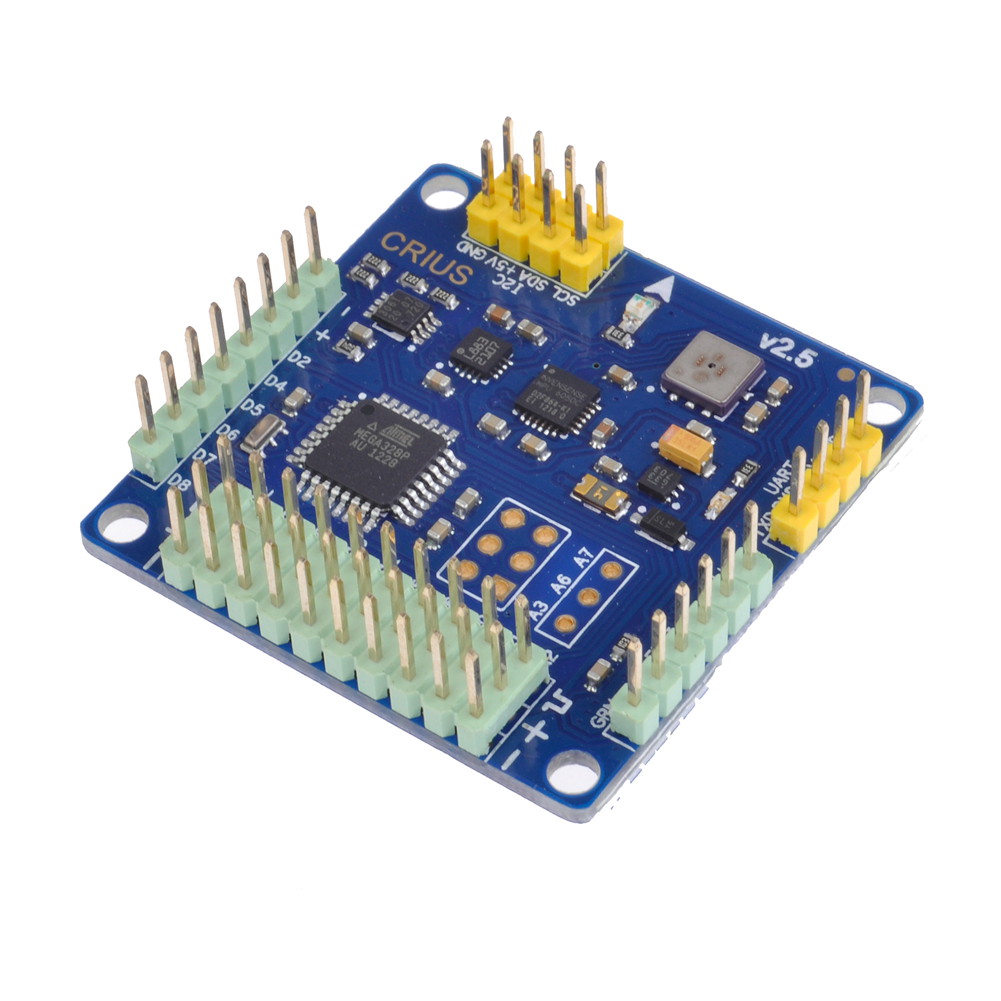
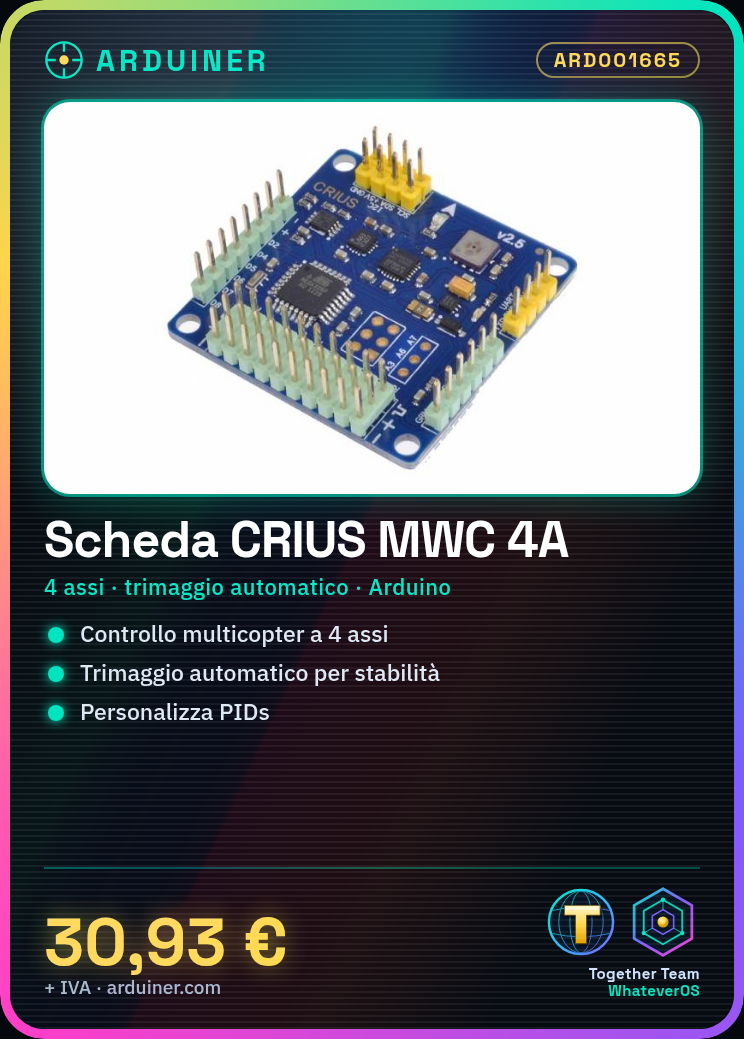
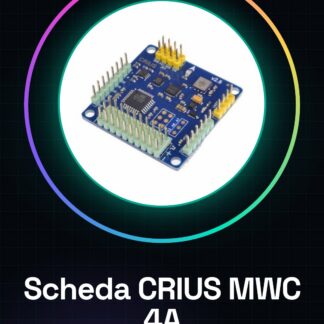
La tarjeta de control de vuelo CRIUS MWC MultiWii SE V2.5 es una solución avanzada para pilotos y makers que desean controlar multicopter con alta precisión.
Características
- Tarjeta de control principal de 4 ejes
- Idealmente diseñada para multicopter
- Ofrece funciones como trim automático y estabilidad de vuelo
- Posibilidad de implementar modelos PIDs personalizados
Para qué sirve
Sirve para diseñar, probar y controlar configuraciones básicas para multicopter de 4 ejes. Es compatible con Arduino.
Tutorial: Cómo usar Tarjeta de control de vuelo CRIUS MWC MultiWii SE V2.5
La tarjeta de control de vuelo CRIUS MWC MultiWii SE V2.5 está diseñada para pilotos y makers que desean controlar multicopter con alta precisión. Esta tarjeta de 4 ejes ofrece funciones avanzadas como el trim automático, la estabilidad de vuelo y la implementación de modelos PIDs personalizados.
Qué necesitas
- CRIUS MWC MultiWii SE V2.5
- Arduino IDE instalado
- Software MultiWii Configurator
- Sensores IMU compatibles
- Fuente de alimentación USB o batería LiPo
Pasos
- Instalar el Arduino IDE y el software MultiWii Configurator.
- Conecta la tarjeta CRIUS MWC MultiWii SE V2.5 al Arduino IDE a través de un adaptador USB.
- Configura las configuraciones básicas del cuadro multicopter en el software MultiWii Configurator.
- Verifica y carga el firmware correcto en la tarjeta a través del Arduino IDE.
- Conecta los sensores IMU a la tarjeta según la documentación proporcionada.
- Calibra los sensores IMU utilizando las funciones de calibración del software MultiWii Configurator.
- Prueba el sistema de control de vuelo con un breve vuelo en simulación.
- Configura el sistema adicionalmente para optimizar la estabilidad y la eficiencia del multicopter.
Miniproyecto
Diseña y prueba una configuración básica para un multicopter de cuatro ejes usando la tarjeta CRIUS MWC MultiWii SE V2.5.
Errores comunes
- No verifiques correctamente los conectores antes del vuelo.
- Elegir sensores IMU no compatibles con la placa.
- Omitir el trimado automático durante la configuración inicial.
- Ignorar la optimización de los modelos PIDs para obtener un mejor rendimiento.
Accesorios recomendados
- Sensores IMU compatibles
- Fuente de alimentación USB o batería LiPo
- Antenas GPS compatibles
- Comandos radio RC
Preguntas frecuentes
¿Cómo puedo optimizar la estabilidad de mi multicopter?
Configura los modelos PIDs en el software MultiWii Configurator y prueba los cambios en vuelo.
¿Cuáles son los sensores IMU compatibles con esta placa?
Consulta el datasheet para obtener una lista actualizada de sensores compatibles.
Valoraciones
No hay valoraciones aún.