
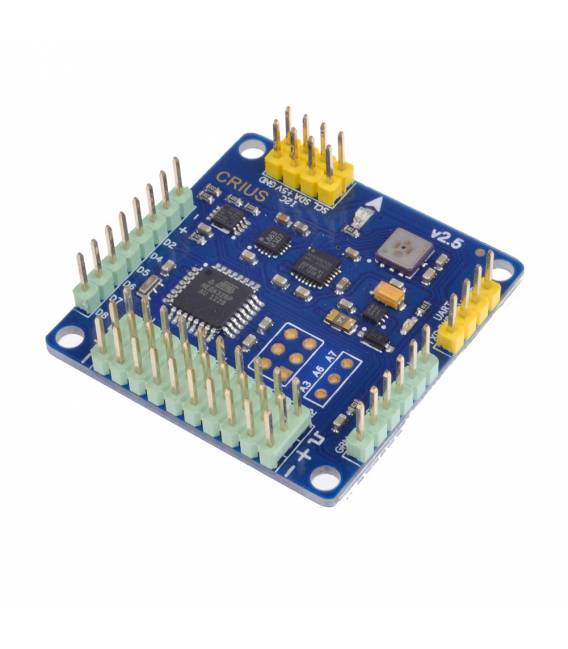


Scheda di controllo di volo principale a 4 assi CRIUS MWC MultiWii SE V2.5 per Multicopter
Il prezzo originale era: 42,68 €.30,93 €Il prezzo attuale è: 30,93 €. Escluso IVA
Scheda di controllo di volo principale a 4 assi CRIUS MWC MultiWii SE V2.5 per Multicopter
Disponibile su ordinazione
Descrizione
Cos’è
La scheda di controllo di volo CRIUS MWC MultiWii SE V2.5 è una soluzione avanzata per piloti e maker che desiderano controllare multicopter con precisione elevata.
Caratteristiche
- Scheda di controllo principale a 4 assi
- Idealmente progettata per multicopter
- Offre funzionalità come trimaggio automatico e stabilità del volo
- Possibilità di implementare modelli PIDs personalizzati
A cosa serve
Serve a progettare, testare e controllare configurazioni di base per multicopter a quattro assi. È compatibile con Arduino.
Tutorial: Come usare Scheda di controllo di volo CRIUS MWC MultiWii SE V2.5
La scheda di controllo di volo CRIUS MWC MultiWii SE V2.5 è progettata per piloti e maker che desiderano controllare multicopter con precisione elevata. Questa scheda a quattro assi offre funzionalità avanzate come il trimaggio automatico, la stabilità del volo e l’implementazione di modelli PIDs personalizzati.
Cosa serve
- CRIUS MWC MultiWii SE V2.5
- Arduino IDE installato
- Software MultiWii Configurator
- Sensori IMU compatibili
- Alimentatore USB o batteria LiPo
Passi
- Installare l’Arduino IDE e il software MultiWii Configurator.
- Collegare la scheda CRIUS MWC MultiWii SE V2.5 all’Arduino IDE tramite un adattatore USB.
- Configurare le impostazioni di base del quadro multicopter nel software MultiWii Configurator.
- Verifica e carica il firmware corretto sulla scheda attraverso l’Arduino IDE.
- Collegare i sensori IMU alla scheda secondo la documentazione fornita.
- Calibrare i sensori IMU utilizzando le funzionalità di calibrazione del software MultiWii Configurator.
- Testare il sistema di controllo del volo con un breve volo in simulazione.
- Configurare ulteriormente il sistema per ottimizzare la stabilità e l’efficienza del multicopter.
Mini-progetto
Progetta e testa una configurazione di base per un multicopter a quattro assi usando la scheda CRIUS MWC MultiWii SE V2.5.
Errori comuni
- Non verificare correttamente i collegamenti prima del volo.
- Scegliere sensori IMU non compatibili con la scheda.
- Omettere il trimaggio automatico durante la configurazione iniziale.
- Ignorare l’ottimizzazione dei modelli PIDs per ottenere prestazioni migliori.
Accessori consigliati
- Sensori IMU compatibili
- Alimentatore USB o batteria LiPo
- Antenne GPS compatibili
- Comandi radio RC
Domande frequenti
Come posso ottimizzare la stabilità del mio multicopter?
Configura i modelli PIDs nel software MultiWii Configurator e testa le modifiche in volo.
Quali sensori IMU sono compatibili con questa scheda?
Verifica sul datasheet per ottenere una lista aggiornata di sensori supportati.
Informazioni aggiuntive
| Peso | 40 g |
|---|---|
| Dimensioni | 8,0 × 5,0 × 2,0 cm |
Prodotti correlati
-
In offerta!
Convertitore Adattatore da SOP16 a DIp16 a Corpo Largo Mis. 7.62 Compatibile Programmatori Tl866
Il prezzo originale era: 18,54 €.13,43 €Il prezzo attuale è: 13,43 €. Escluso IVA Aggiungi al carrello -
In offerta!
4 Pezzi 40P IC Socket
Il prezzo originale era: 2,24 €.1,72 €Il prezzo attuale è: 1,72 €. Escluso IVA Aggiungi al carrello -
In offerta!
Sedile di blocco placcato in oro 3MM40P Blocco IC di blocco 40P, Blocco di prova 40PIC
Il prezzo originale era: 2,44 €.2,12 €Il prezzo attuale è: 2,12 €. Escluso IVA Aggiungi al carrello -
In offerta!
Testina DuPont 4 Pezzi, passo 10P 2.54mm Spina DuPont con guscio in plastica
Il prezzo originale era: 2,56 €.1,97 €Il prezzo attuale è: 1,97 €. Escluso IVA Aggiungi al carrello