 FR
 IT Italiano
 EN English
 ES Español
 DE Deutsch
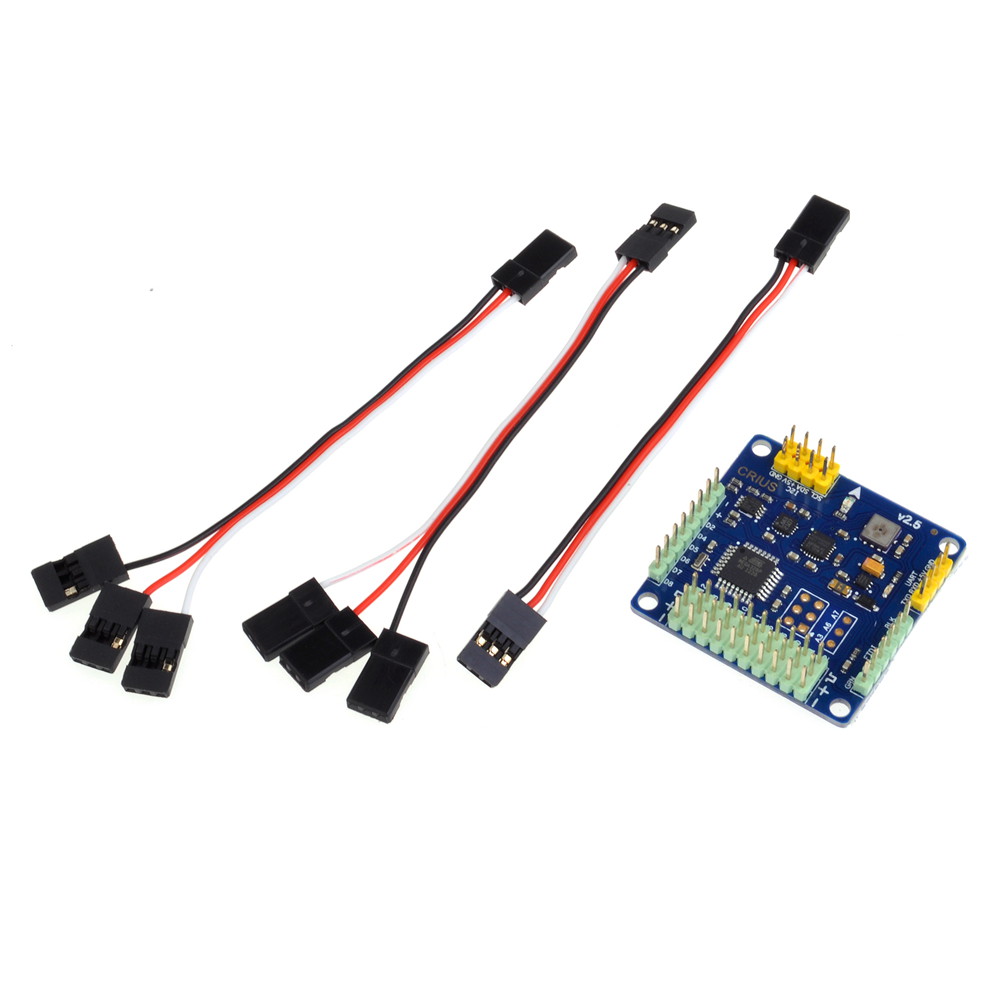
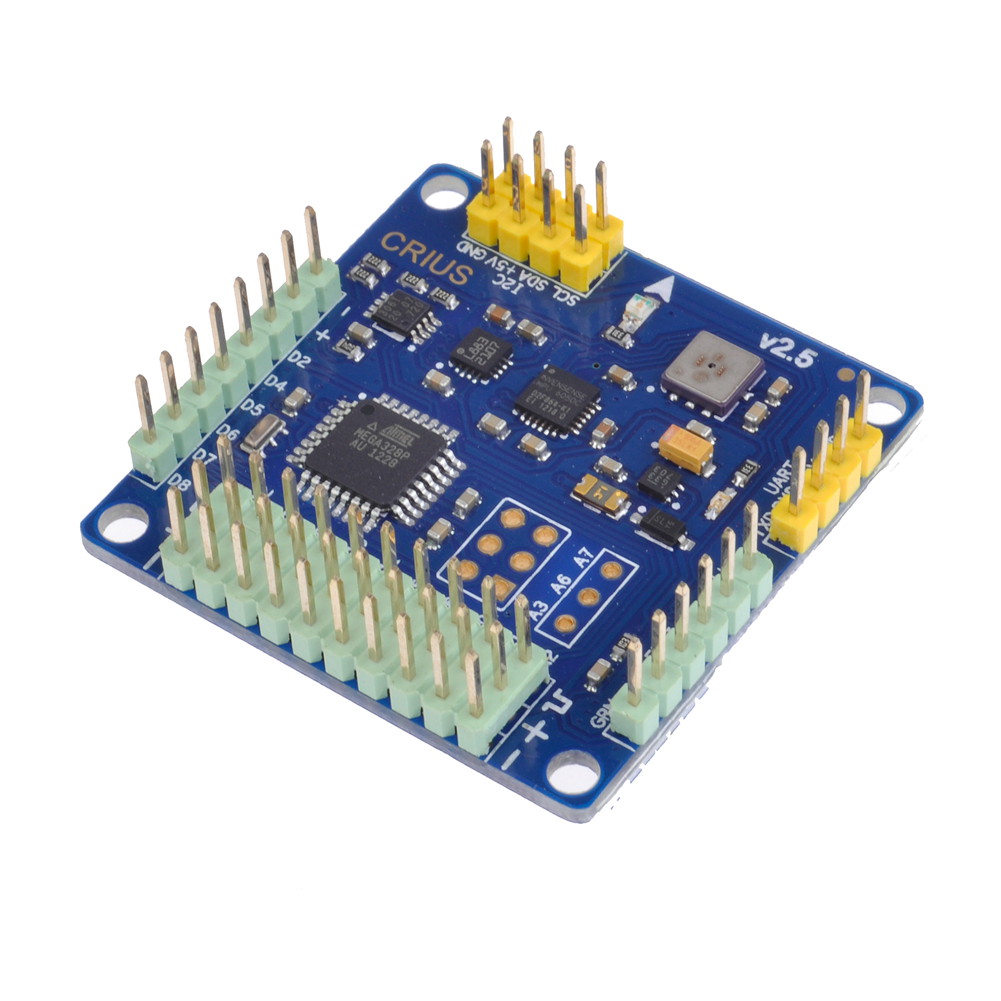
Description
La carte de contrôle de vol CRIUS MWC MultiWii SE V2.5 est une solution avancée pour les pilotes et les makers qui souhaitent contrôler les multicoptères avec une grande précision. Caractéristiques Carte de contrôle principale à 4 axes Idéalement conçue pour les multicoptères Offre des fonctionnalités telles que l’équilibrage automatique et la stabilité de vol Possibilité d’implémenter des modèles PIDs personnalisés À quoi sert-elle Sert à concevoir, tester et contrôler les configurations de base pour les multicoptères à quatre axes. Compatible avec Arduino. Tutoriel : Comment utiliser la carte de contrôle de vol CRIUS MWC MultiWii SE V2.5 La carte de contrôle de vol CRIUS MWC MultiWii SE V2.5 est conçue pour les pilotes et les makers qui souhaitent contrôler les multicoptères avec une grande précision. Cette carte à quatre axes offre des fonctionnalités avancées telles que l’équilibrage automatique, la stabilité de vol et l’implémentation de modèles PIDs personnalisés. Ce qu’il vous faut CRIUS MWC MultiWii SE V2.5 IDE Arduino installé Logiciel MultiWii Configurator Capteurs IMU compatibles Alimentation USB ou batterie LiPo Étapes Installer l’IDE Arduino et le logiciel MultiWii Configurator. Connecter la carte CRIUS MWC MultiWii SE V2.5 à l’IDE Arduino via un adaptateur USB. Configurer les paramètres de base du multicopter dans le logiciel MultiWii Configurator. Vérifier et charger le firmware correct sur la carte via l’IDE Arduino. Connecter les capteurs IMU à la carte selon la documentation fournie. Calibrer les capteurs IMU en utilisant les fonctionnalités de calibration du logiciel MultiWii Configurator. Tester le système de contrôle de vol avec un vol de simulation court. Configurer le système pour optimiser la stabilité et l’efficacité du multicopter. Mini-projet Concevoir et tester une configuration de base pour un multicopter à quatre axes en utilisant la carte CRIUS MWC MultiWii SE V2.5. Erreurs courantes Ne pas vérifier correctement les connexions avant le vol. Choisir des capteurs IMU non compatibles avec la carte. Omettre l’équilibrage automatique lors de la configuration initiale. Ignorer l’optimisation des modèles PIDs pour obtenir des performances améliorées. Accessoires recommandés Capteurs IMU compatibles Alimentation USB ou batterie LiPo Antennes GPS compatibles Commandes radio RC Questions fréquentes Comment puis-je optimiser la stabilité de mon multicopter ?Configurez les modèles PIDs dans le logiciel MultiWii Configurator et testez les modifications en vol. Quels capteurs IMU sont compatibles avec cette carte ?Vérifiez le datasheet pour obtenir une liste mise à jour des capteurs pris en charge.
Avis
Il n’y a pas encore d’avis.