 DE
 IT Italiano
 EN English
 ES Español
 FR Français
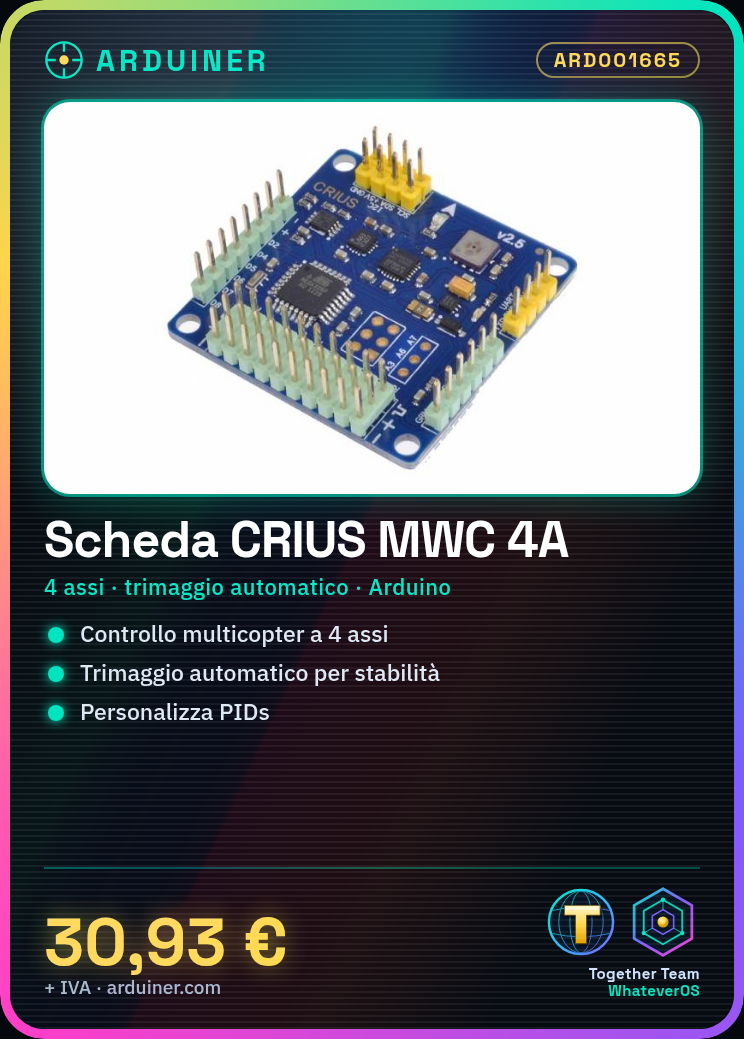
Beschreibung
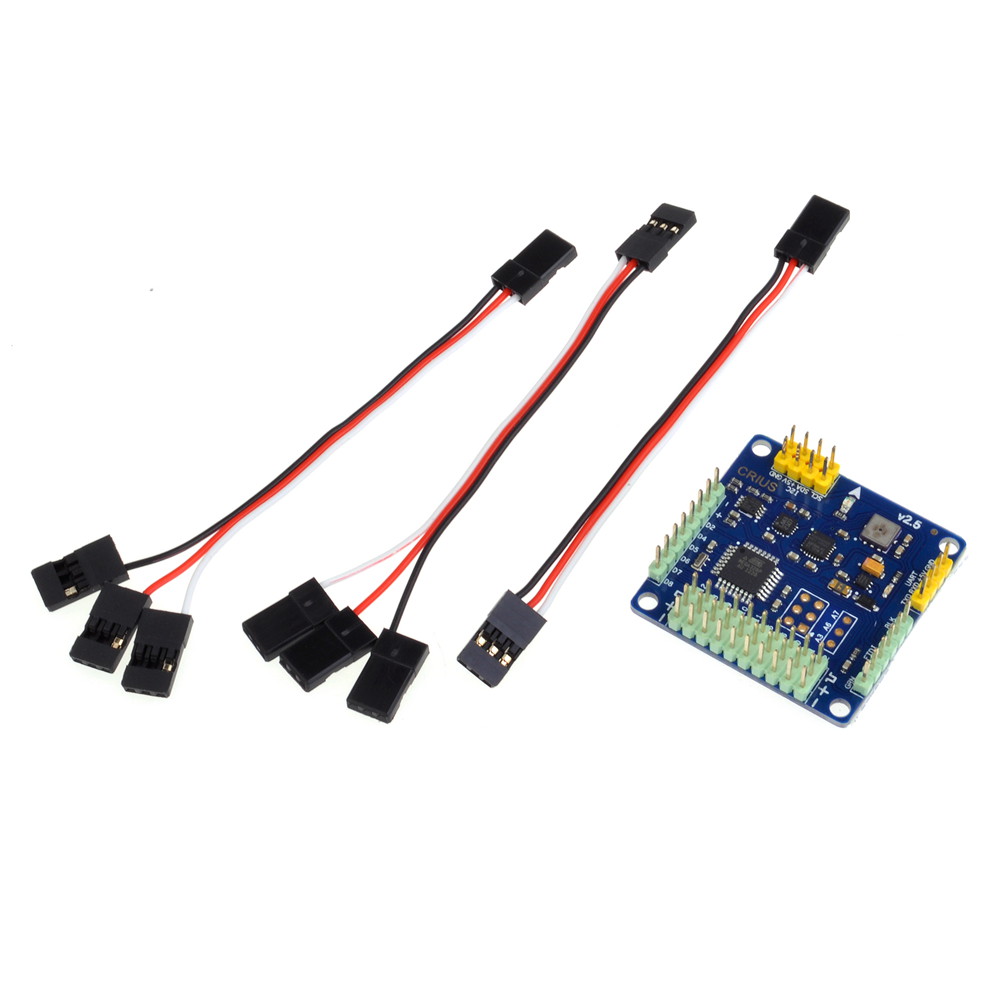
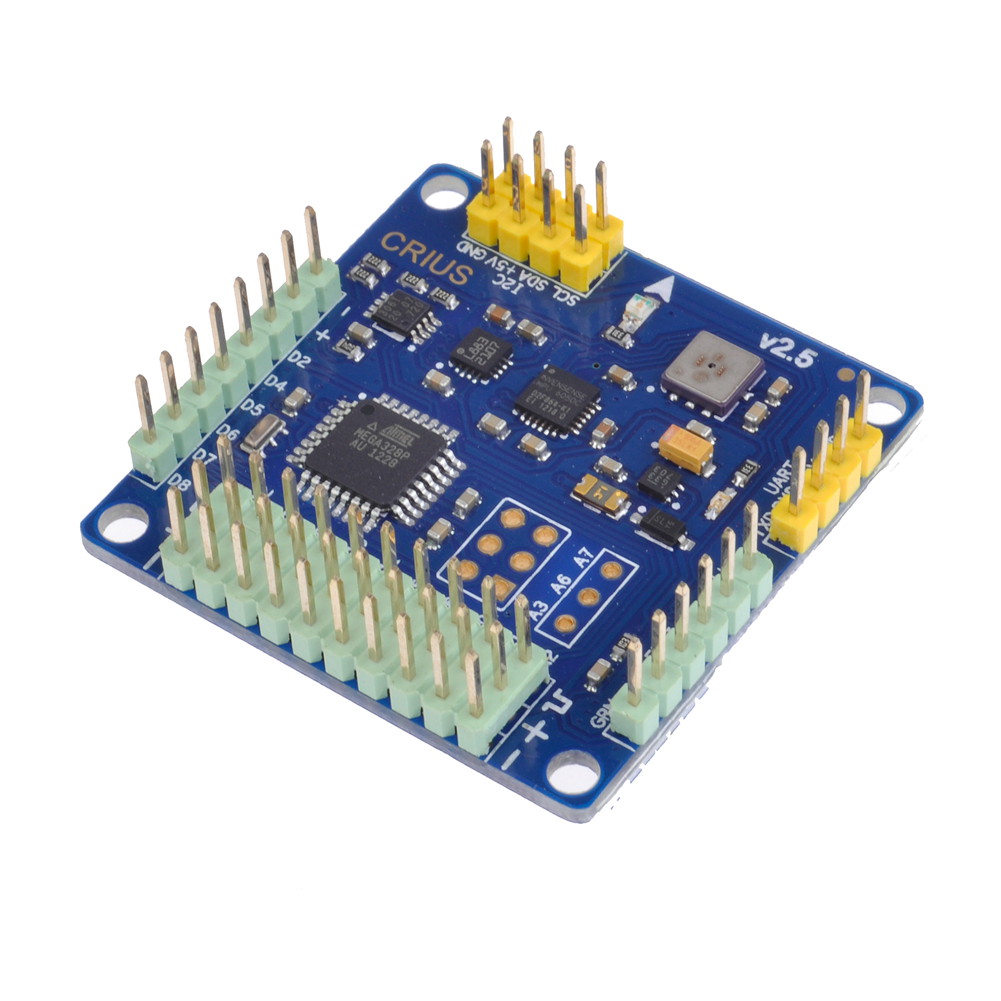
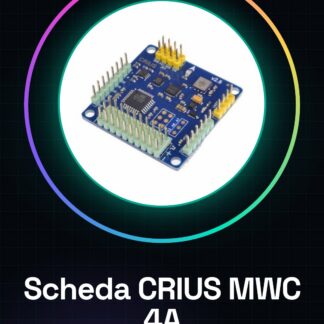
Was ist es? Die Flugsteuerkarte CRIUS MWC MultiWii SE V2.5 ist eine fortgeschrittene Lösung für Piloten und Makers, die Multikopter mit hoher Präzision steuern möchten.
Funktionen Hauptsteuerkarte mit 4 Achsen Ideal für Multikopter konzipiert Bietet Funktionen wie automatisches Trimming und Flugstabilität Möglichkeit zur Implementierung von benutzerdefinierten PID-Modellen
Zweck Sie dient zum Entwickeln, Testen und Steuern von grundlegenden Konfigurationen für 4-Achsen Multikopter. Kompatibel mit Arduino.
Tutorial: Wie man die Flugsteuerkarte CRIUS MWC MultiWii SE V2.5 verwendet Die Flugsteuerkarte CRIUS MWC MultiWii SE V2.5 ist für Piloten und Makers konzipiert, die Multikopter mit hoher Präzision steuern möchten. Diese 4-Achsen-Karte bietet fortgeschrittene Funktionen wie automatisches Trimming, Flugstabilität und Implementierung von benutzerdefinierten PID-Modellen.
Was braucht man? CRIUS MWC MultiWii SE V2.5 Installiertes Arduino IDE Kompatibles MultiWii Configurator-Software IMU-Sensoren USB-Ladegerät oder LiPo-Batterie
Schritte Installieren Sie das Arduino IDE und das MultiWii Configurator-Software. Verbinden Sie die CRIUS MWC MultiWii SE V2.5-Karte mit dem Arduino IDE über einen USB-Anschluss. Konfigurieren Sie die grundlegenden Einstellungen für den Multikopter im MultiWii Configurator-Software. Überprüfen und laden Sie das korrekte Firmware auf die Karte über das Arduino IDE. Verbinden Sie die IMU-Sensoren an die Karte gemäß der bereitgestellten Dokumentation. Kalibrieren Sie die IMU-Sensoren mit den Kalibrierfunktionen des MultiWii Configurator-Software. Testen Sie das Flugsteuerungssystem mit einer kurzen Simulationsflug. Konfigurieren Sie das System weiter, um Stabilität und Effizienz des Multikopters zu optimieren.
Mini-Projekt Entwickeln und testen Sie eine grundlegende Konfiguration für einen 4-Achsen Multikopter mit der CRIUS MWC MultiWii SE V2.5-Karte.
Häufige Fehler Fehlende Überprüfung der Verbindungen vor der Flugphase. Auswahl nicht kompatibler IMU-Sensoren. Übergehen des automatischen Trimmings während der Initialkonfiguration. Vernachlässigung der Optimierung der PID-Modelle für bessere Leistung.
Empfohlene Zubehör Kompatible IMU-Sensoren USB-Ladegerät oder LiPo-Batterie Kompatible GPS-Antennen RC-Steuerungen
Häufig gestellte Fragen Wie kann ich die Stabilität meines Multikopters optimieren? Konfigurieren Sie die PID-Modelle im MultiWii Configurator-Software und testen Sie die Änderungen während der Flugphase. Welche IMU-Sensoren sind mit dieser Karte kompatibel? Überprüfen Sie das Datenblatt für eine aktuelle Liste der unterstützten Sensoren.
Rezensionen
Es gibt noch keine Rezensionen.