 ES
 IT Italiano
 EN English
 FR Français
 DE Deutsch
Descripción
Qué es
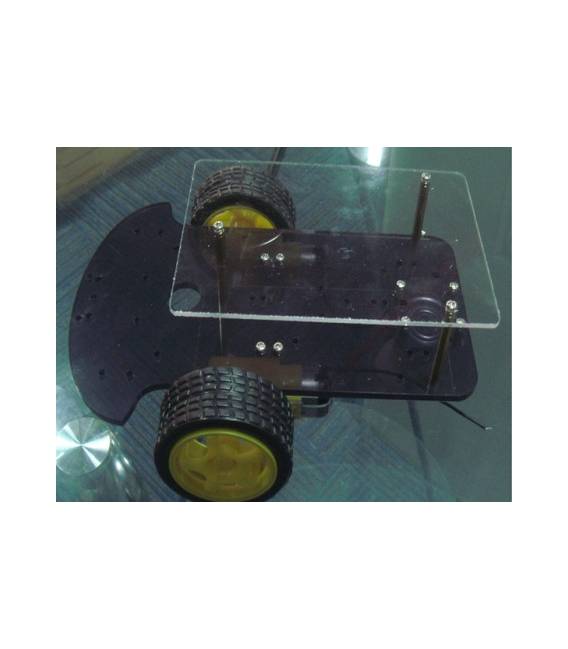
El marco de dos niveles para Smart Car es un componente fundamental para la realización de proyectos robóticos y vehículos inteligentes. Este marco ofrece una base sólida sobre la cual posicionar motores, sensores y otros componentes necesarios para la construcción de automóviles robotizados.
Características
- Marco de dos niveles para Smart Car
- Desarrollado para proyectos de electrónica y robótica
- Ideal tanto para principiantes como para expertos
Para qué sirve
Este marco se utiliza para la construcción de vehículos robóticos como smart cars o rovers. Es posible crear un modelo simple que se mueve en línea recta y evita obstáculos gracias a los sensores de posición. El proyecto requiere aproximadamente 30 minutos.
Tutorial: Cómo usar el Marco de dos niveles para Smart Car
El marco de dos niveles es un componente esencial para la construcción de automóviles robotizados o smart cars. Ideal tanto para principiantes como para makers más experimentados, este marco ofrece una estructura sólida sobre la cual montar los motores y otros componentes necesarios.
Qué necesitas
- Arduino Uno
- Motores DC
- Sensores de posición
- Batería de 3,7V o equivalente
- Conectores JST
- Cintas de conexión
Pasos
- Verifica que todos los componentes enumerados estén presentes y en el estado de carga correcto.
- Conecta la batería al marco siguiendo las indicaciones en el datasheet.
- Instala los motores DC en los puntos designados en el marco, asegurando un ajuste ajustado pero no demasiado.
- Conecta el módulo Arduino a la interfaz del marco utilizando cintas de conexión o cables JST.
- Conecta los sensores de posición a los motores y al circuito principal siguiendo las especificaciones en el datasheet.
- Verifica todos los conectores para asegurarte de que no hay cortocircuitos o conexiones incorrectas.
- Carga el sketch de Arduino en el módulo, utilizando el código de ejemplo proporcionado a continuación.
- Prueba la smart car en un entorno seguro y controlado.
Código de ejemplo
void setup() {
  Serial.begin(9600);
}

void loop() {
  // Inserire qui il codice per gestire i motori e i sensori
}
Miniproyecto
Construye una simple smart car que se mueva en línea recta, evitando obstáculos gracias a los sensores de posición. El proyecto debería requerir aproximadamente 30 minutos.
Errores comunes
- Conexiones incorrectas o interrupciones en los conectores
- Batería no cargada adecuadamente
- Motores montados de manera incorrecta
Accesorios recomendados
- Arduino Uno R3
- Sensores de posición HC-SR04
- Tarjetas de conexión Adafruit
- Conectores JST-XH 2 polos
Preguntas frecuentes
¿Cómo puedo cargar el sketch en Arduino?
Utiliza el software Arduino IDE para cargar el código en el módulo.
¿Cuál es la duración de la batería?
La duración depende de la capacidad de la batería utilizada. Consulta el datasheet.
Valoraciones
No hay valoraciones aún.