 FR
 IT Italiano
 EN English
 ES Español
 DE Deutsch
Description
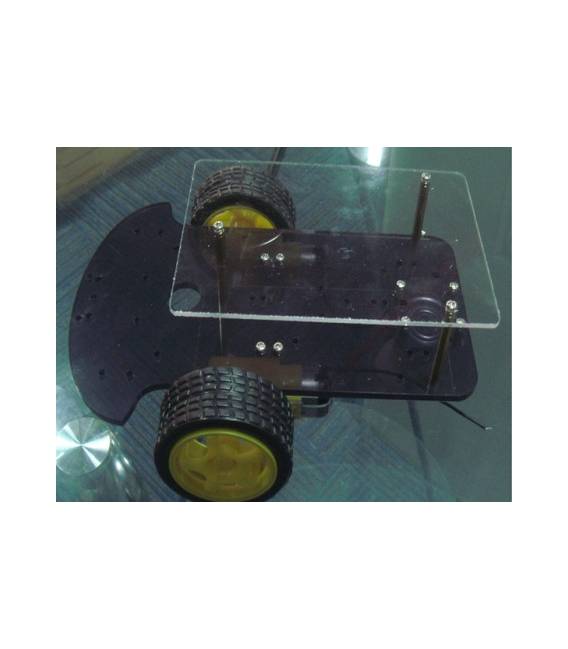
Qu’est-ce que c’est ? Le châssis à deux niveaux pour Smart Car est un élément essentiel pour la réalisation de projets robotiques et de véhicules intelligents. Ce châssis offre une base solide sur laquelle installer des moteurs, des capteurs et d’autres composants nécessaires à la construction de petites voitures robotiques. Caractéristiques Châssis à deux niveaux pour Smart Car Développé pour des projets d’électronique et de robotique Idéal pour débutants et experts A quoi sert-il ? Ce châssis est utilisé pour la construction de véhicules robotiques tels que des smart cars ou des rovers. Il est possible de créer un modèle simple qui se déplace en ligne droite et évite les obstacles grâce aux capteurs de position. Le projet nécessite environ 30 minutes. Tutoriel : Comment utiliser le châssis à deux niveaux pour Smart Car Le châssis à deux niveaux est un composant essentiel pour la construction de petites voitures robotiques ou des smart cars. Idéal pour débutants et makers plus expérimentés, ce châssis offre une structure solide sur laquelle installer les moteurs et les autres composants nécessaires. Ce qu’il vous faut Arduino Uno Moteurs DC Capteurs de position Batterie 3.7V ou équivalent Connecteurs JST Bandes de connexion Étapes Vérifiez que tous les composants listés sont présents et dans l’état de charge approprié. Branchez la batterie au châssis en suivant les instructions du datasheet. Installez les moteurs DC aux points désignés sur le châssis, en assurant un ajustement serré mais pas trop. Connectez le module Arduino à l’interface du châssis en utilisant des bandes de connexion ou des câbles JST. Branchez les capteurs de position aux moteurs et au circuit principal en suivant les spécifications du datasheet. Vérifiez tous les connexions pour vous assurer qu’il n’y a pas de court-circuit ou de mauvaise connexion. Téléchargez le sketch Arduino dans le module en utilisant le code d’exemple fourni ci-dessous. Testez la smart car dans un environnement sûr et contrôlé. Code d’exemple void setup() { Serial.begin(9600); } void loop() { // Insérez ici le code pour gérer les moteurs et les capteurs } Mini-projet Construisez une smart car simple qui se déplace en ligne droite et évite les obstacles grâce aux capteurs de position. Le projet devrait prendre environ 30 minutes. Erreurs courantes Connexions incorrectes ou interruptions dans les connexions Batterie non chargée correctement Moteurs montés incorrectement Accessoires recommandés Arduino Uno R3 Capteurs de position HC-SR04 Bandes de connexion Adafruit Connecteurs JST-XH 2 poles Questions fréquentes Comment puis-je charger le sketch sur Arduino ? Utilisez le logiciel Arduino IDE pour charger le code sur le module. Quelle est la durée de la batterie ? La durée dépend de la capacité de la batterie utilisée. Vérifiez le datasheet.
Avis
Il n’y a pas encore d’avis.