 ES
 IT Italiano
 EN English
 FR Français
 DE Deutsch
Descripción
Qué es
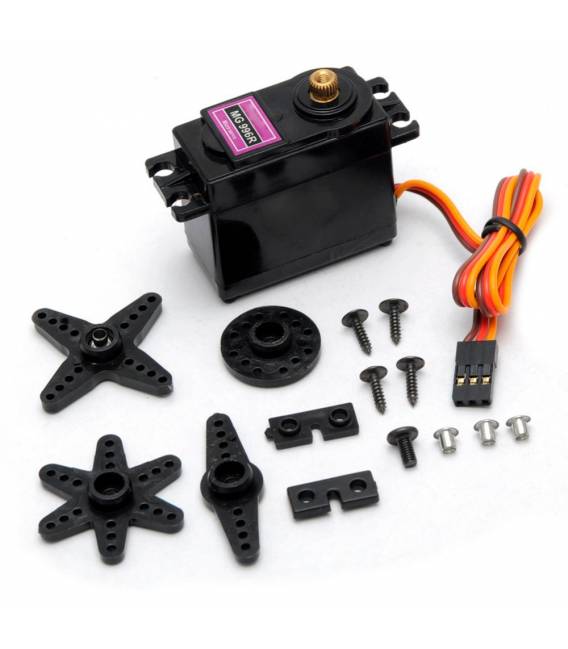
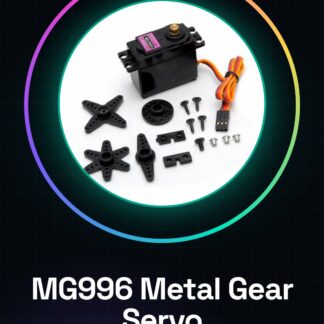
El Servo de par analógico MG996 Metal Gear es un servomotor con engranajes de metal, diseñado para aplicaciones que requieren movimiento preciso y potencia. Es ideal para proyectos de robótica, modelismo y prototipos mecánicos.
Características
- Tipo: Servo de par analógico
- Marca: MG996
- Engranajes: Metal Gear
- Precio: 10,63 € (SKU: ARD00403)
- Categoría: Motor, Servomotores
- Compatibilidad: consulta el datasheet
- Tensión de alimentación: consulta el datasheet
- Corriente de funcionamiento: consulta el datasheet
- Ángulo de rotación: consulta el datasheet
Para qué sirve
El Servo MG996 Metal Gear es ideal para proyectos que requieren movimiento preciso y potente, como por ejemplo:
- Construcción de brazo de robot con dos o más servomotores MG996
- Control del movimiento y la posición de componentes mecánicos
- Aplicaciones de modelismo y prototipado
- Arduino Uno
- Cable USB
- Pinout de Arduino
- Protoboard (opcional)
- Resistencia de 10kΩ (para conectar un potenciómetro, opcional)
- Conecta el servo MG996 al breadboard o directamente a Arduino. Verifica la polaridad correcta de los pines.
- Conecta la alimentación del servo (pines VCC y GND) a 5V y GND de Arduino respectivamente.
- Conecta el pin PWM del servo (generalmente señal) al pin digital 9 de Arduino. Verifica en el datasheet para la configuración exacta.
- Descarga o crea un nuevo sketch en Arduino IDE, incluye la biblioteca Servo con ‘include <Servo.h>’.
- Instancia el servo como variable y asigna el número del pin PWM conectado al servo.
- En el setup(), usa ‘servo.attach(pin)’ para conectar el servomotor al pin específico del Arduino.
- En el loop(), utiliza ‘servo.write(grado)’ donde ‘grado’ es el ángulo deseado entre 0 y 180. Verifica en el datasheet para el rango exacto.
- Prueba el servo haciendo variar el ángulo de rotación gradualmente.
Es compatible con Arduino y otras plataformas de control electrónico.
Tutorial: Cómo usar el Servo de Par Analógico MG996 Metal Gear
El servo de par analógico MG996 Metal Gear es ideal para proyectos que requieren movimiento preciso y potente, como robótica, modelismo o prototipos mecánicos. Este tutorial te guiará a través de la configuración y el uso del servo.
Qué necesitas
Pasos
Código de ejemplo
// Includi la libreria Servo
#include <Servo.h>
// Instanzia il servomotore
Servo myServo;
void setup() {
  // Collega il servo al pin PWM
  myServo.attach(9);
}
void loop() {
  for(int pos = 0; pos <= 180; pos += 1) {
    // Sposta il servomotore a 'pos' gradi e attendi una frazione di secondo per l'esecuzione
    myServo.write(pos);
    delay(15);
  }
}
Miniproyecto
Crea un prototipo de brazo robot con dos o más servomotores MG996. Usa Arduino para controlar el movimiento y la posición.
Errores comunes
- Conexión incorrecta de los pines del servo
- Error en la polaridad de la alimentación
- Ángulo de rotación fuera del rango permitido
- Evita que el servomotor alcance el ángulo extremo para evitar daños
Accesorios recomendados
- Arduino Uno R3
- Protoboard grande
- Kit de conectores y cables
- Potenciómetro de 10kΩ
Preguntas frecuentes
¿Cómo puedo controlar varios servomotores con un solo Arduino?
Utiliza una biblioteca como Servo.h que soporta múltiples instancias de servomotor.
¿Cuál es la diferencia entre este servo y el modelo digital?
El servo analógico utiliza señales PWM para la comunicación, mientras que el digital usa un protocolo específico como I2C o UART.
¿Puedo usar este servomotor con Raspberry Pi?
Sí, pero tendrás que instalar una biblioteca específica para gestionar los pines GPIO de Raspberry Pi.
Valoraciones
No hay valoraciones aún.