 DE
 IT Italiano
 EN English
 ES Español
 FR Français
Beschreibung
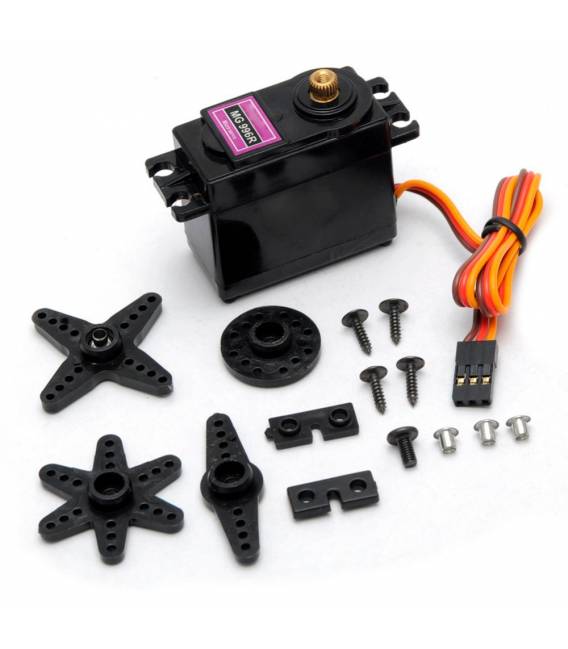
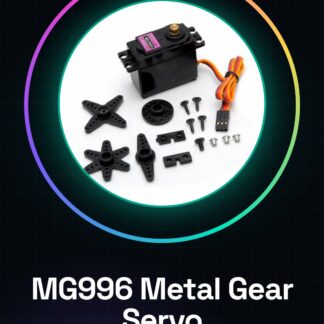
Was ist das? Der MG996 Metallgetriebe Kraftservo ist ein robustes und präzises Servomotor mit Metallgetriebe, der für Anwendungen mit hohen Anforderungen an Kraft und Genauigkeit entwickelt wurde. Er ist ideal für Projekte in der Robotik, Modellbau und mechanischen Prototypen.
Eigenschaften:
– Typ: Analog Kraftservo
– Marke: MG996
– Getriebe: Metallgetriebe
– Spannung: siehe Datasheet
– Betriebsstrom: siehe Datasheet
– Drehwinkel: siehe Datasheet
Wozu dient es? Der MG996 Metallgetriebe Kraftservo ist ideal für Projekte, die eine präzise und starke Bewegung erfordern, wie zum Beispiel:
– Bau von Robotikarmen mit zwei oder mehr MG996 Servos
– Bewegungs- und Positionskontrolle mechanischer Komponenten
– Anwendungen im Modellbau und Prototypenbau
Kompatibilität: Der Servo ist kompatibel mit Arduino und anderen elektronischen Steuerplattformen.
Tutorial: Wie man den Analog Kraftservo MG996 Metallgetriebe verwendet
Der Analog Kraftservo MG996 Metallgetriebe ist ideal für Projekte, die eine präzise und starke Bewegung erfordern, wie Robotik, Modellbau oder mechanische Prototypen. Dieses Tutorial führt Sie durch die Konfiguration und den Einsatz des Servos.
Was Sie benötigen:
– Arduino Uno
– USB-Kabel
– Pinout von Arduino
– Breadboard (optional)
– 10kΩ-Widerstand (zum Verbinden eines Potentiometers, optional)
Schritte:
1. Verbinden Sie den MG996-Servo entweder mit dem Breadboard oder direkt mit dem Arduino.
2. Stellen Sie sicher, dass die Polung der Pins korrekt ist.
3. Verbinden Sie die Servo-Aufteilung (Pin VCC und GND) mit 5V und GND von Arduino.
4. Verbinden Sie den PWM-Pin des Servos (häufig Signal) mit dem digitalen Pin 9 von Arduino.
5. Verwenden Sie das Datasheet für die genaue Konfiguration.
6. Laden Sie oder erstellen Sie ein neues Sketch in der Arduino IDE und fügen Sie die Bibliothek ‚Servo‘ mit ‚#include ‚ hinzu.
7. Instanziieren Sie den Servo als Variable und weisen Sie die Nummer des PWM-Pins zu, der dem Servo verbunden ist.
8. Im Setup() verwenden Sie ’servo.attach(pin)‘ um den Servomotor an den spezifischen Pin von Arduino anzuschließen.
9. Im Loop() verwenden Sie ’servo.write(grad)‘ wobei ‚grad‘ der gewünschte Winkel zwischen 0 und 180 ist.
10. Verwenden Sie das Datasheet für die genaue Winkelbereich.
11. Testen Sie den Servo, indem Sie den Drehwinkel schrittweise variieren.
Beispielcode:
// Bibliothek Servo einbinden
#include
// Servomotor instanziieren
Servo myServo;
void setup() {
// Servo an PWM-Pin anbinden
myServo.attach(9);
}
void loop() {
for(int pos = 0; pos <= 180; pos += 1) {
// Servomotor auf 'pos' Grad bewegen und eine kurze Pause einlegen
myServo.write(pos);
delay(15);
}
}
Mini-Projekt:
Erstellen Sie ein Prototypenrobotikarm mit zwei oder mehr MG996 Servos. Verwenden Sie Arduino, um die Bewegung und Position zu steuern.
Häufige Fehler:
– Falsche Verbindung der Servo-Pins
– Falsche Polung der Stromversorgung
– Drehwinkel außerhalb des zulässigen Bereichs
– Verhindern Sie, dass der Servomotor den äußersten Winkel erreicht, um Schäden zu vermeiden.
Empfohlene Zubehör:
– Arduino Uno R3
– Großes Breadboard
– Kit mit Verbindungen und Kabeln
– 10kΩ-Potentiometer
Rezensionen
Es gibt noch keine Rezensionen.