 FR
 IT Italiano
 EN English
 ES Español
 DE Deutsch
Description
Qu’est-ce que c’est
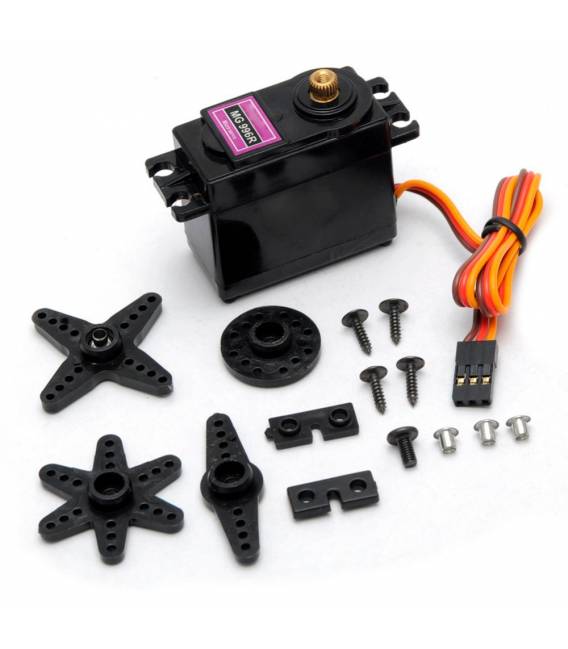
Le servo MG996 Metal Gear est un servomoteur à couple analogique avec engrenages en métal, conçu pour des applications nécessitant un mouvement précis et puissant. Il est idéal pour des projets de robotique, de modélisme et de prototypes mécaniques.
Caractéristiques
- Type: Servo à couple analogique
- Marque: MG996
- Engrenages: Metal Gear
- Prix: 10,63 € (SKU: ARD00403)
- Catégorie: Motor, Servomoteurs
- Compatibilité: vérifier le datasheet
- Tension d’alimentation: vérifier le datasheet
- Courant en fonctionnement: vérifier le datasheet
- Angle de rotation: vérifier le datasheet
À quoi ça sert
Le servo MG996 Metal Gear est idéal pour des projets nécessitant un mouvement précis et puissant, tels que :
- Construction d’un bras robotique avec deux ou plusieurs servomoteurs MG996
- Contrôle du mouvement et de la position des composants mécaniques
- Applications de modélisme et de prototypage
- Arduino Uno
- Câble USB
- Pinout d’Arduino
- Plaque d’essai (facultatif)
- Résistance de 10kΩ (pour connecter un potentiomètre, facultatif)
- Connectez le servo MG996 à la plaque d’essai ou directement à l’Arduino. Vérifiez la polarité correcte des broches.
- Connectez l’alimentation du servo (pins VCC et GND) à 5V et GND de l’Arduino respectivement.
- Connectez le pin PWM du servo (généralement signal) au pin digital 9 de l’Arduino. Vérifiez le datasheet pour la configuration exacte.
- Téléchargez ou créez un nouveau sketch dans l’IDE Arduino, incluez la bibliothèque Servo avec ‘include <Servo.h>’.
- Initialisez le servo comme variable et attribuez le numéro du pin PWM connecté au servo.
- Dans le setup(), utilisez ‘servo.attach(pin)’ pour connecter le servomoteur au pin spécifique d’Arduino.
- Dans le loop(), utilisez ‘servo.write(degré)’ où ‘degré’ est l’angle souhaité entre 0 et 180. Vérifiez le datasheet pour l’intervalle exact.
- Testez le servo en faisant varier l’angle de rotation progressivement.
Compatibilité avec Arduino et autres plateformes de contrôle électronique.
Tutoriel : Comment utiliser le servo MG996 Metal Gear Analog Torque
Le servo MG996 Metal Gear Analog Torque est idéal pour des projets nécessitant un mouvement précis et puissant, tels que la robotique, le modélisme ou des prototypes mécaniques. Ce tutoriel vous guide à travers la configuration et l’utilisation du servo.
Ce qu’il faut
Étapes
Exemple de code
// Includi la libreria Servo
#include <Servo.h>
// Instanzia il servomotore
Servo myServo;
void setup() {
  // Collega il servo al pin PWM
  myServo.attach(9);
}
void loop() {
  for(int pos = 0; pos <= 180; pos += 1) {
    // Sposta il servomotore a 'pos' gradi e attendi una frazione di secondo per l'esecuzione
    myServo.write(pos);
    delay(15);
  }
}
Mini-projet
Créez un prototype de bras robotique avec deux ou plusieurs servomoteurs MG996. Utilisez Arduino pour contrôler le mouvement et la position.
Erreurs courantes
- Erreur de connexion des broches du servo
- Erreur de polarité de l’alimentation
- Angle de rotation en dehors de l’intervalle autorisé
- Empêchez le servomoteur d’atteindre l’angle extrême pour éviter les dommages
Accessoires conseillés
- Arduino Uno R3
- Plaque d’essai grande
- Kit de connecteurs et câbles
- Potentiomètre de 10kΩ
Questions fréquentes
Comment puis-je contrôler plusieurs servomoteurs avec un seul Arduino ?
Utilisez une bibliothèque comme Servo.h qui prend en charge plusieurs instances de servomoteur.
Quelle est la différence entre ce servo et le modèle numérique ?
Le servo analogique utilise des signaux PWM pour la communication, tandis que le numérique utilise un protocole spécifique comme I2C ou UART.
Puis-je utiliser ce servomoteur avec un Raspberry Pi ?
Oui, mais vous devrez installer une bibliothèque spécifique pour gérer les broches GPIO du Raspberry Pi.
Avis
Il n’y a pas encore d’avis.