 ES
 IT Italiano
 EN English
 FR Français
 DE Deutsch
Descripción
Qué es
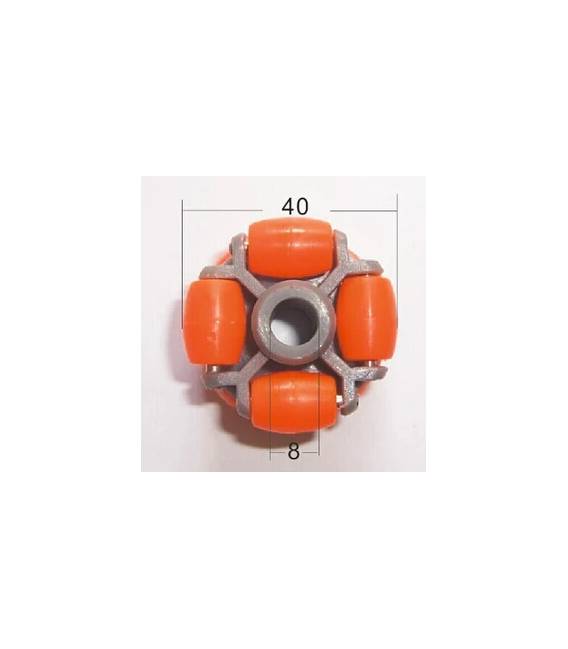
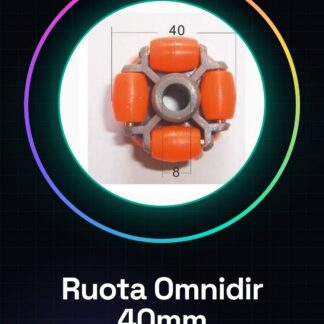
La rueda omnidireccional de 40mm es un componente esencial para proyectos de electrónica y robótica, ideal para smart cars, robots y rovers. Esta rueda permite al vehículo moverse en cualquier dirección sin necesidad de girar.
Características
- Diámetro: 40mm
- Ideal para smart cars, robots y rovers
Para qué sirve
La rueda omnidireccional se utiliza en proyectos de movimiento complejo donde el vehículo debe moverse por recorridos intrincados. Puedes integrarla fácilmente en tus modelos de smart cars, robots y rovers para crear dispositivos que siguen líneas negras en recorridos complejos.
Tutorial: Cómo usar la Rueda Omnindireccional 40mm
La rueda omnidireccional para smart cars, robots y rovers es ideal para proyectos de movimiento complejo. Este componente permite a tu vehículo moverse en cualquier dirección sin necesidad de girar.
Qué necesitas
- Arduino Uno
- Motores DC
- Driver de motor
- Conectores
- Fuente de alimentación
Pasos
- Verifica que la rueda sea compatible con tu proyecto (tamaño y conexiones).
- Conecta los cables de la rueda al driver del motor.
- Conecta el driver del motor al Arduino para gestionar el movimiento.
- Escribe el sketch Arduino para controlar la velocidad y la dirección del motor.
- Prueba la ejecución del código con un programa de prueba simple.
- Verifica que la rueda se mueva correctamente en todas las direcciones.
- Optimiza el código para mejorar la precisión del movimiento.
- Inserta la rueda en tu smart car o rover y prueba el sistema completo.
Código de ejemplo
void setup() {
  pinMode(motorPin, OUTPUT);
}

void loop() {
  analogWrite(motorPin, speedValue);
}
Miniproyecto
Crea un robot que siga una línea negra en un recorrido complejo utilizando la rueda omnidireccional.
Errores comunes
- Conexión incorrecta entre la rueda y el driver del motor.
- Elección de un driver del motor no compatible con el Arduino.
- Falta de pruebas completas antes de la integración en el proyecto final.
- Configuración de la velocidad demasiado alta que daña la rueda o el motor.
Accesorios recomendados
- Driver de motor L298N
- Kit de conectores para Arduino
- Motores DC 6V-12V
- Sensores IR
Preguntas frecuentes
¿Esta rueda es compatible con todos los tipos de vehículos?
Verifica el datasheet para la compatibilidad específica de tu proyecto.
¿Cómo puedo ajustar la velocidad de la rueda?
Utiliza el comando analogWrite() en Arduino para variar la velocidad.
Valoraciones
No hay valoraciones aún.