 DE
 IT Italiano
 EN English
 ES Español
 FR Français
Beschreibung
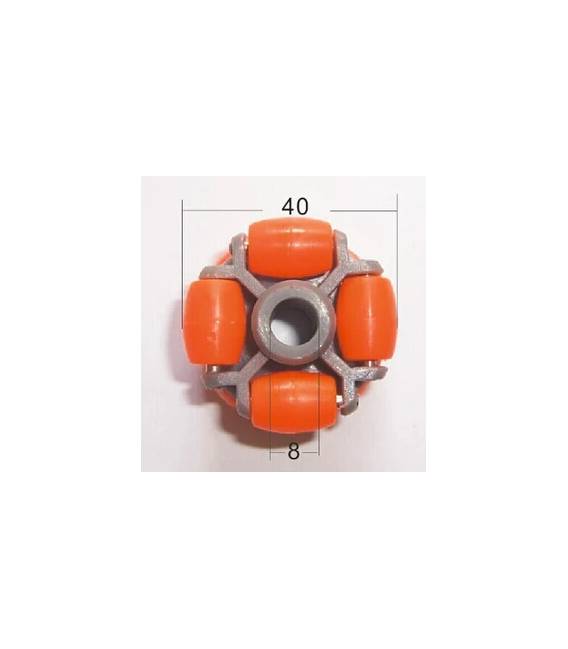
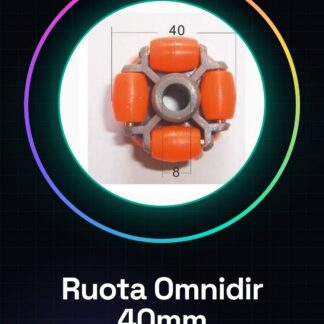
Was ist es? Die 40mm omni-directionale Rad ist ein wesentlicher Komponententeil für Elektronik- und Robotik-Projekte, ideal für Smart Cars, Roboter und Rover. Diese Rad ermöglicht es dem Fahrzeug, in jede Richtung zu fahren, ohne sich drehen zu müssen.
Funktionen:
– Durchmesser: 40mm
– Ideal für Smart Cars, Roboter und Rover
Wozu dient es? Die omni-directionale Rad wird in Projekten mit komplexen Bewegungen verwendet, wo das Fahrzeug auf komplizierten Pfaden fahren muss. Sie können es einfach in Ihre Modelle von Smart Cars, Roboter und Rover integrieren, um Geräte zu erstellen, die komplexe Pfade auf schwarzen Linien verfolgen können.
Anleitung: Wie man Omnidirektionale Rad 40mm verwendet
Die omni-directionale Rad für Smart Cars, Roboter und Rover ist ideal für Projekte mit komplexen Bewegungen. Diese Komponente ermöglicht es Ihrem Fahrzeug, in jede Richtung zu fahren, ohne sich drehen zu müssen.
Was benötigt man?
– Arduino Uno
– DC Motor Treiber
– Kabel
– Stromversorgung
Schritte:
1. Stellen Sie sicher, dass die Rad mit Ihrem Projekt kompatibel ist (Größe und Verbindungen).
2. Verbinden Sie die Kabel der Rad mit dem Motor-Treiber.
3. Verbinden Sie den Motor-Treiber mit dem Arduino, um die Bewegung zu steuern.
4. Schreiben Sie den Arduino Sketch, um die Geschwindigkeit und Richtung des Motors zu kontrollieren.
5. Testen Sie die Ausführung des Codes mit einem einfachen Testprogramm.
6. Stellen Sie sicher, dass die Rad in jede Richtung korrekt fährt.
7. Optimieren Sie den Code, um die Bewegungsgenauigkeit zu verbessern.
8. Fügen Sie die Rad in Ihr Smart Car oder Rover ein und testen Sie das gesamte System.
Beispielcode:
void setup() {
pinMode(motorPin, OUTPUT);
}
void loop() {
analogWrite(motorPin, speedValue);
}
Mini-Projekt:
Erstellen Sie einen Roboter, der eine komplexe Route auf einer schwarzen Linie verfolgt, indem Sie die omni-directionale Rad verwenden.
Häufige Fehler:
– Falsche Verbindung zwischen Rad und Motor-Treiber.
– Auswahl eines nicht kompatiblen Motor-Treibers für den Arduino.
– Fehlende vollständige Tests vor der Integration in das Endprojekt.
– Zu hohe Geschwindigkeitseinstellung, die das Rad oder den Motor schädigt.
Empfohlene Zubehör:
– Motor-Treiber L298N
– Arduino-Kabel-Kit
– DC Motor 6V-12V
– IR-Sensoren
Rezensionen
Es gibt noch keine Rezensionen.